Aukšta manevringumo geba siaurose požeminėse erdvėse
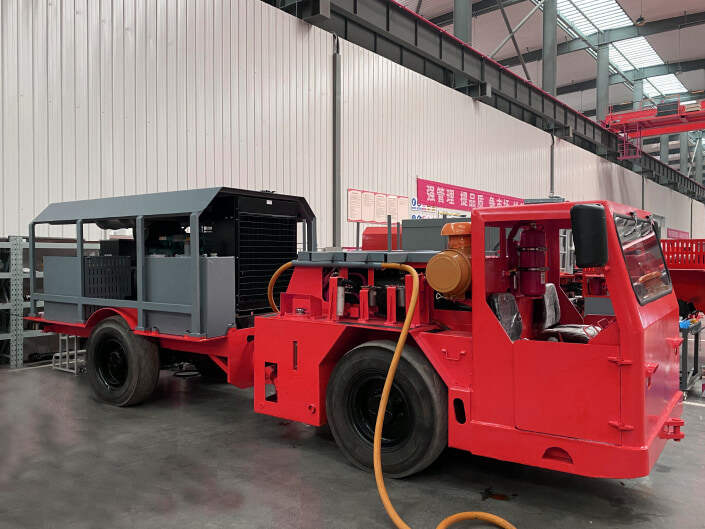
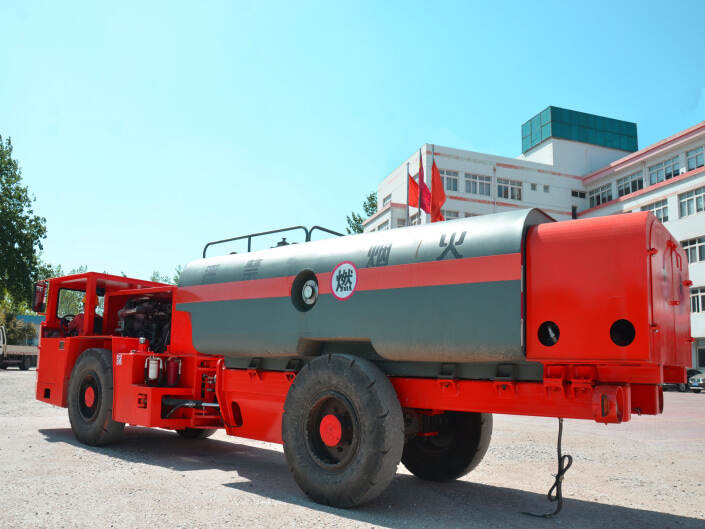
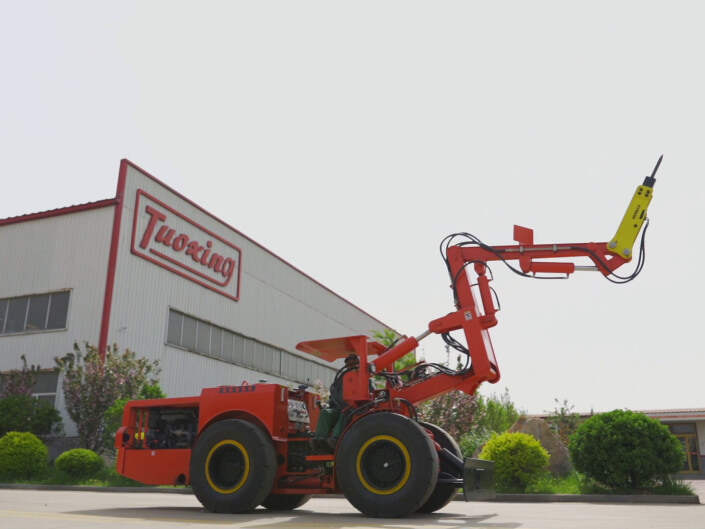
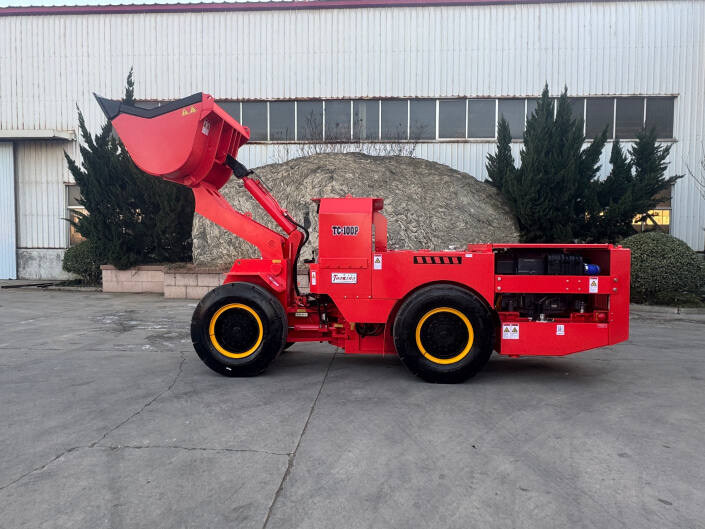
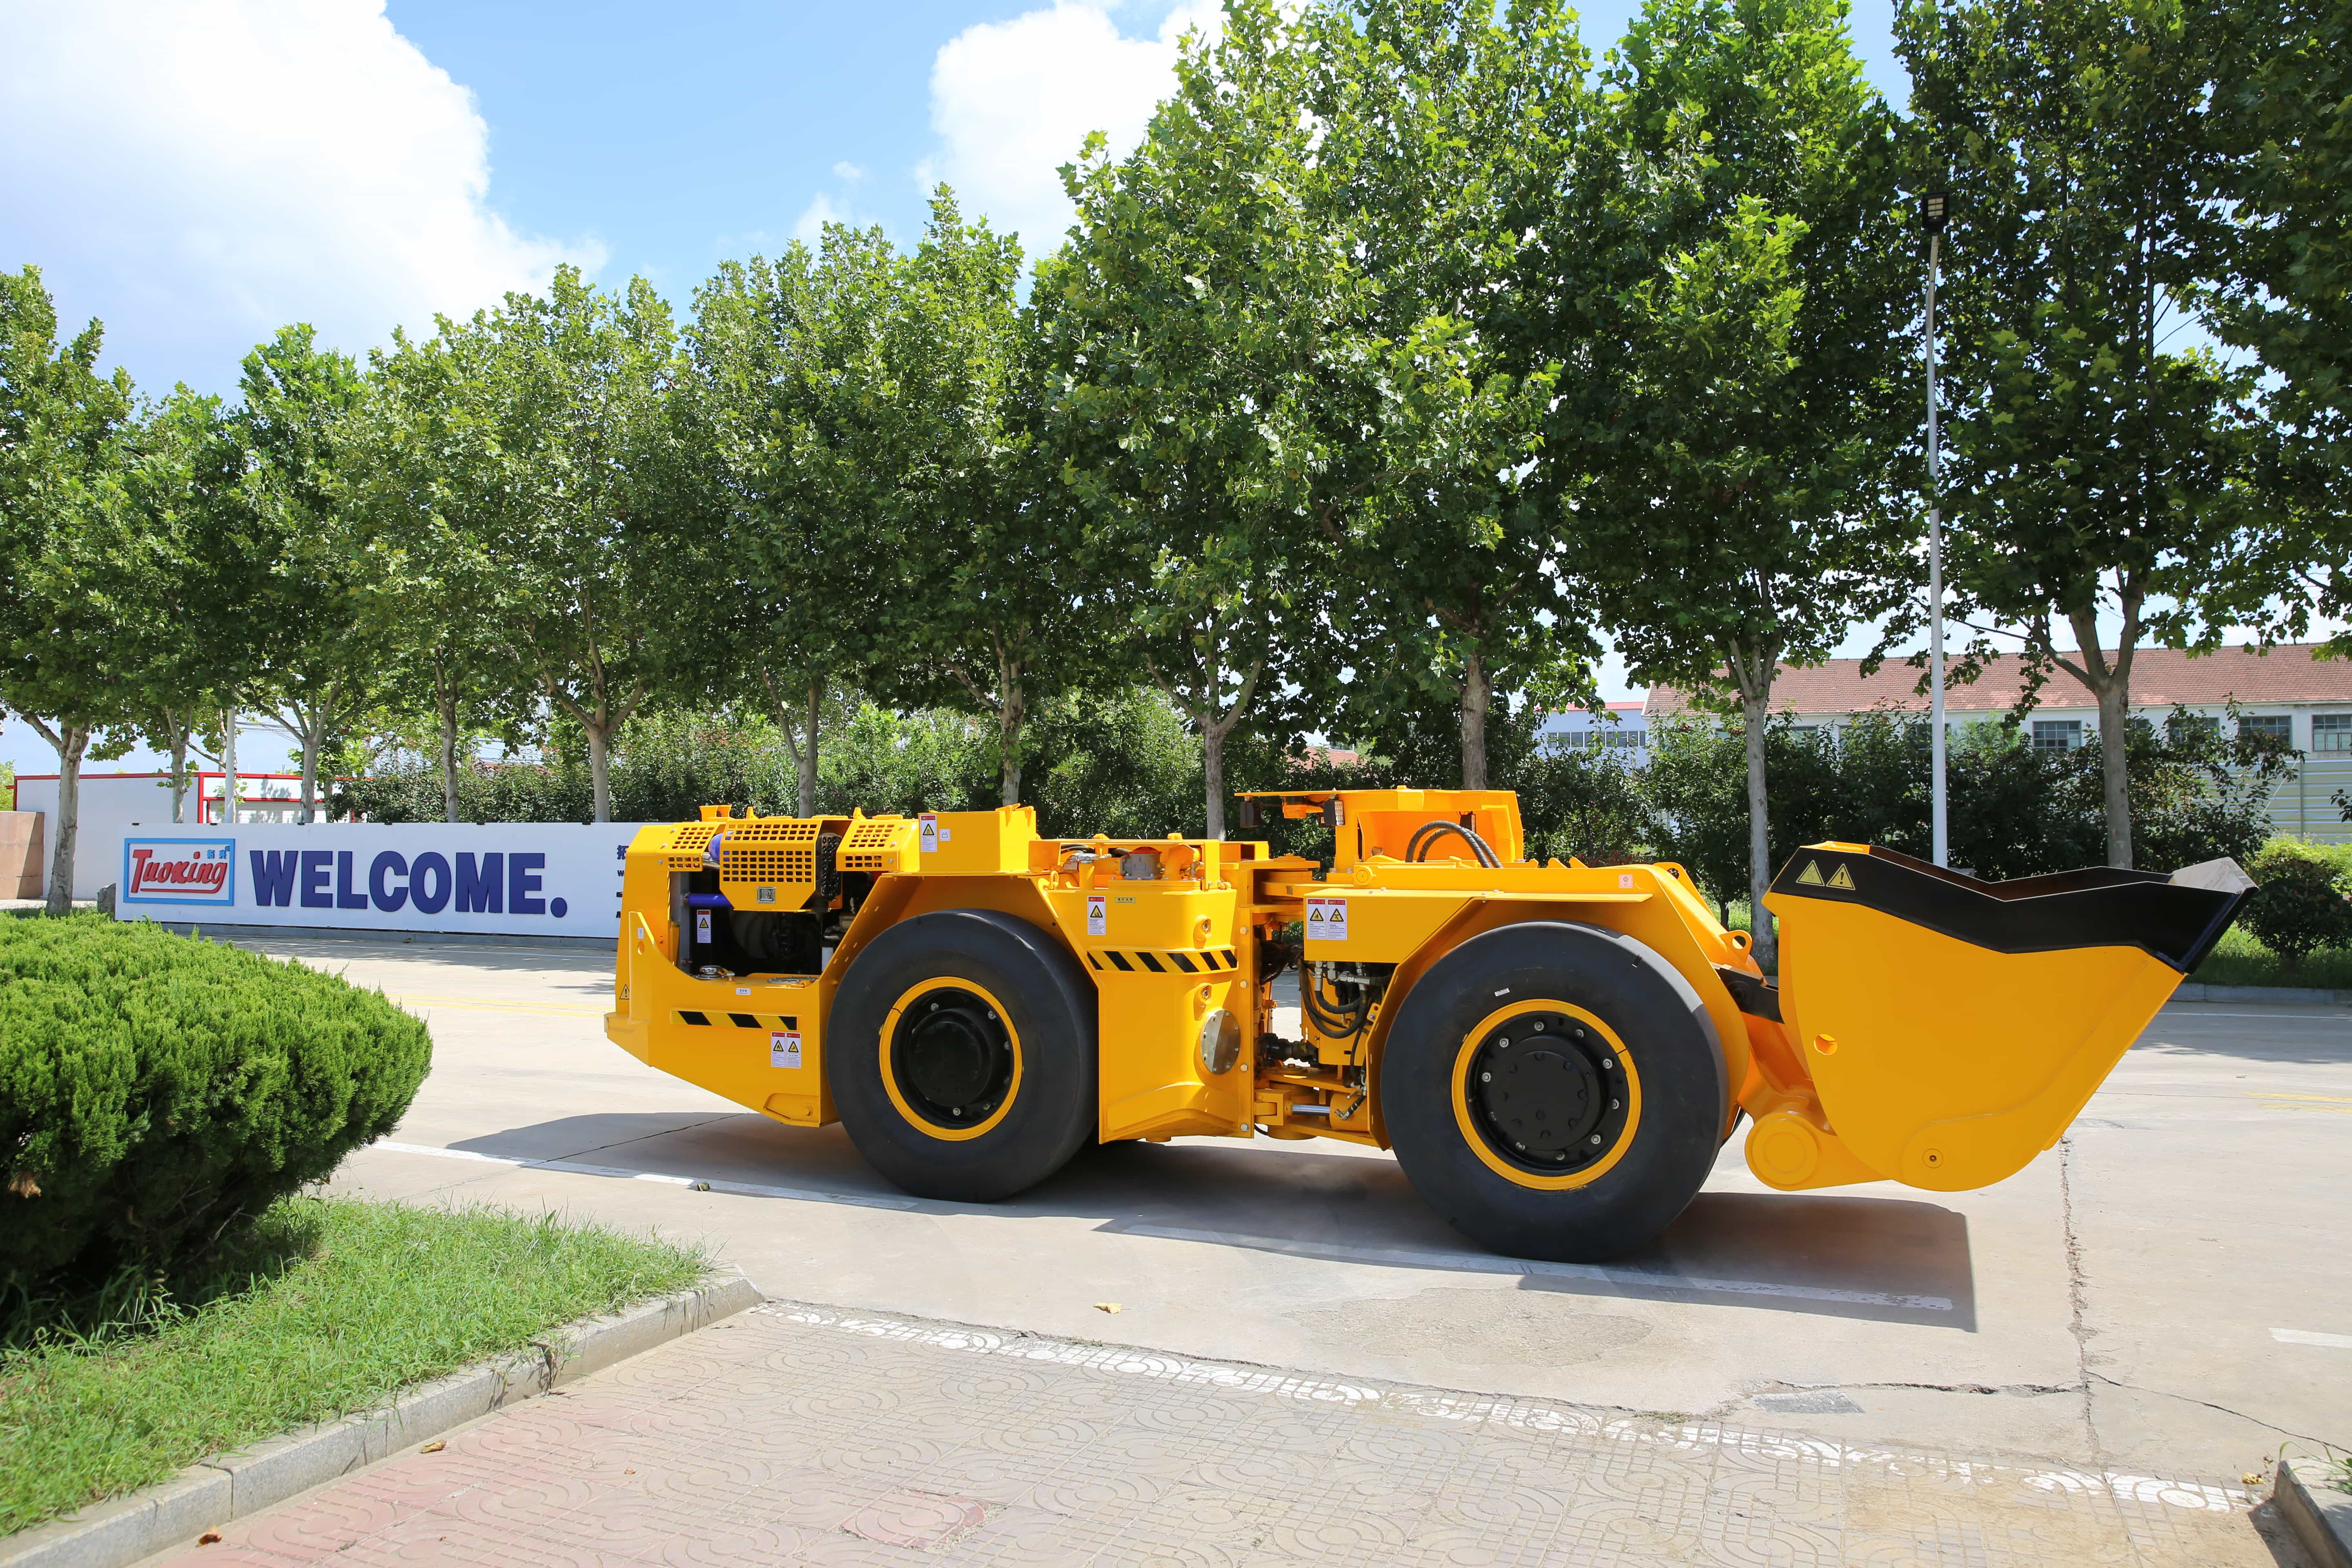
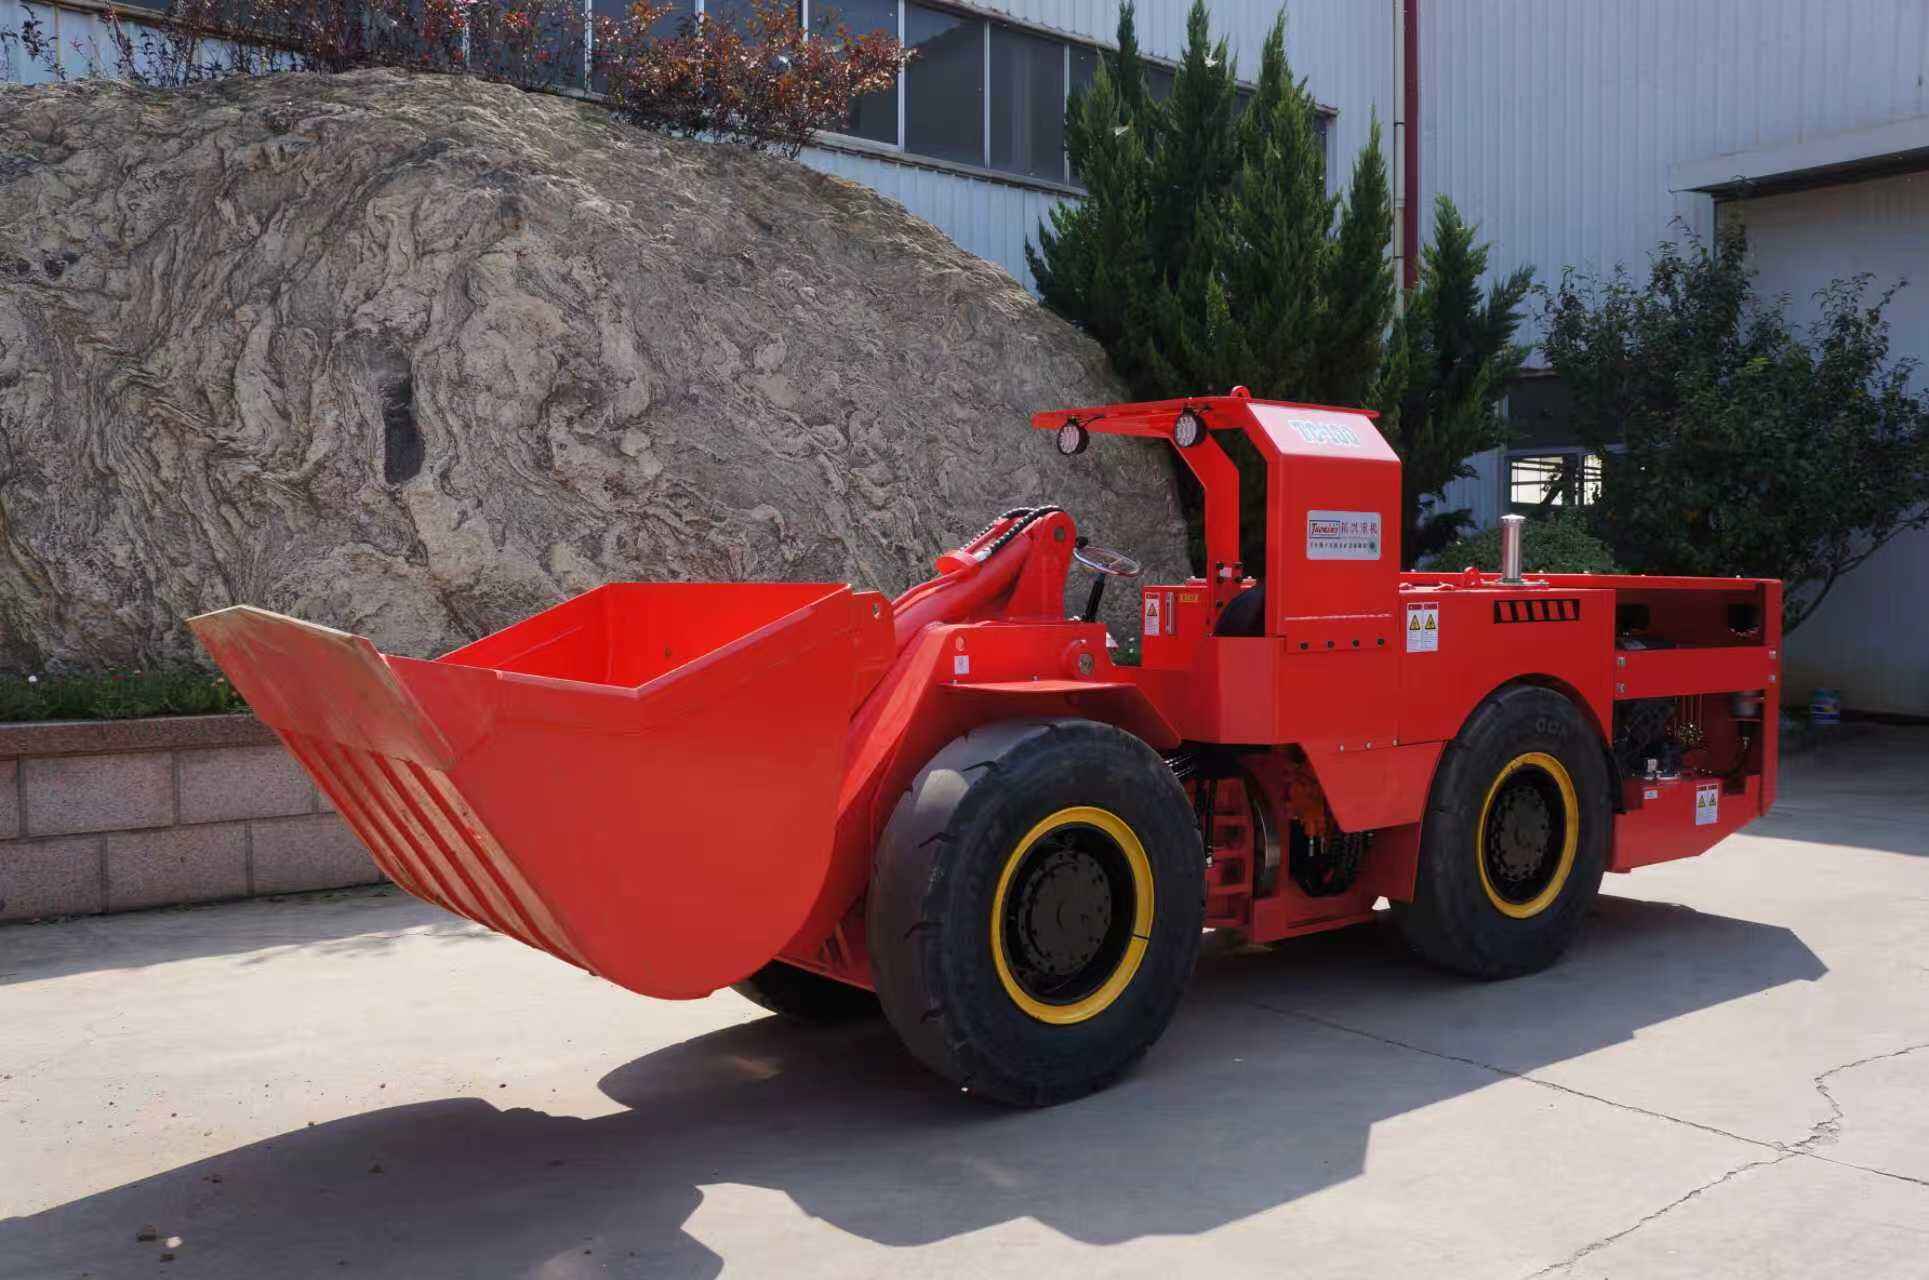
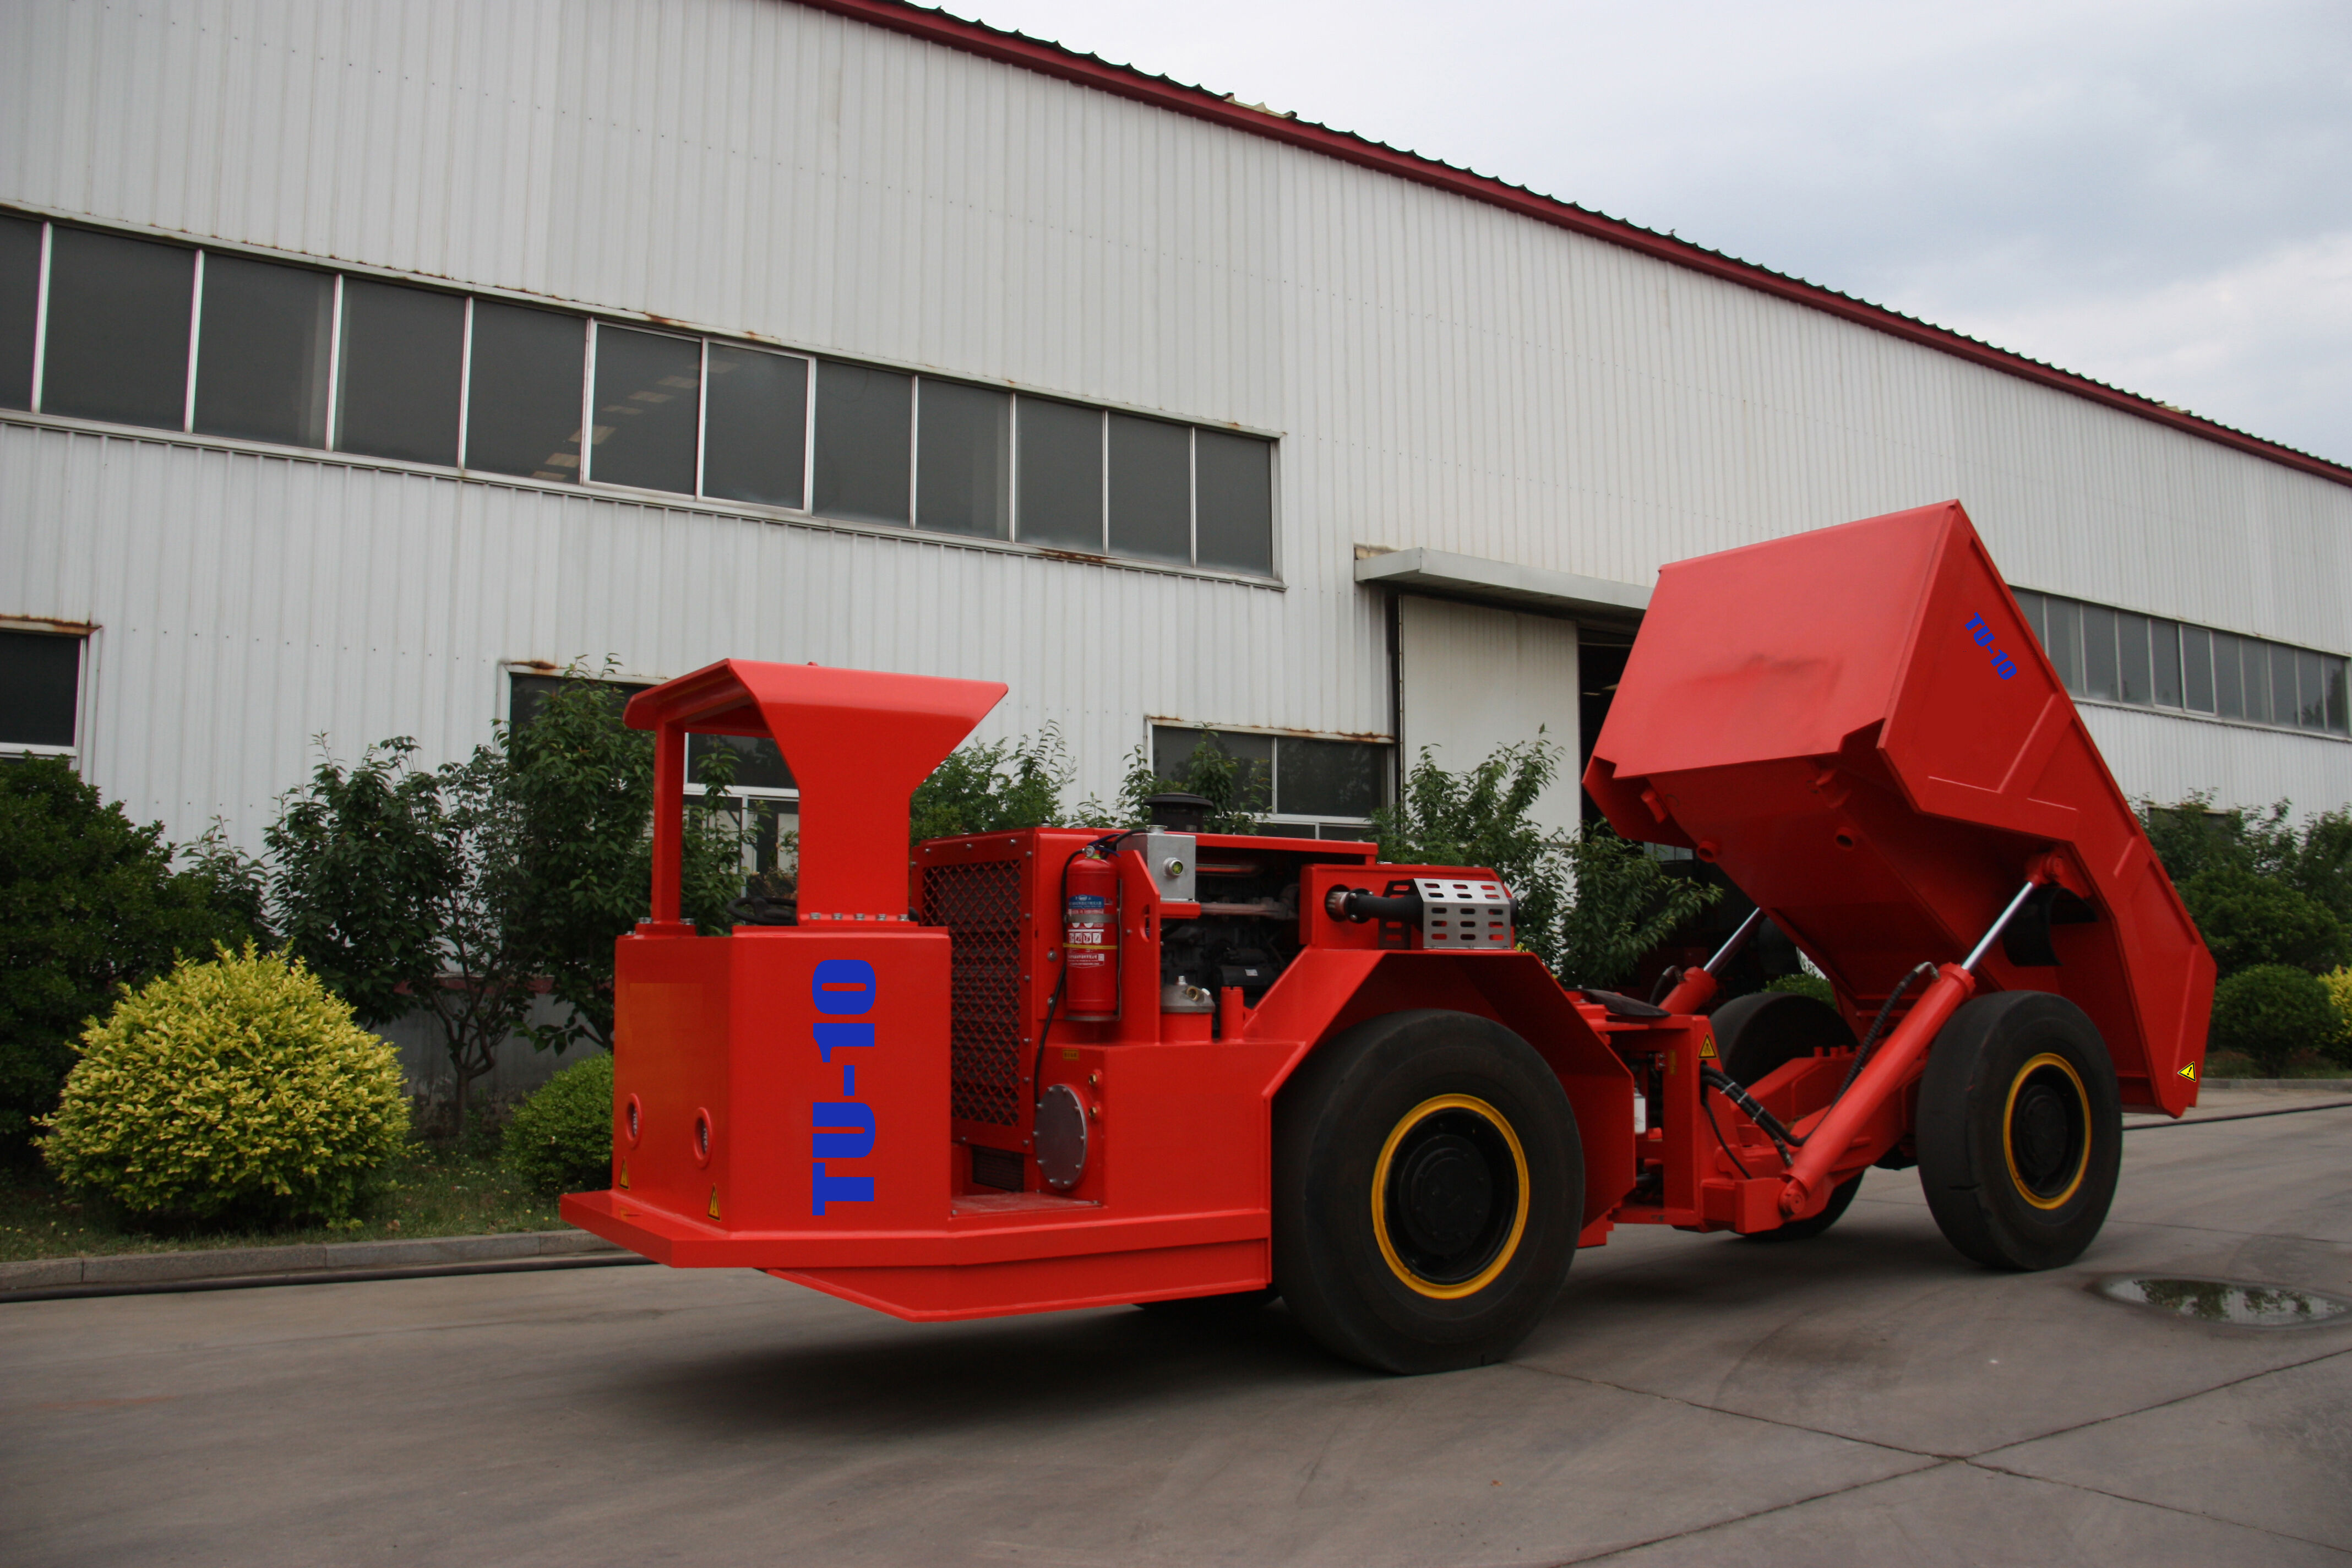
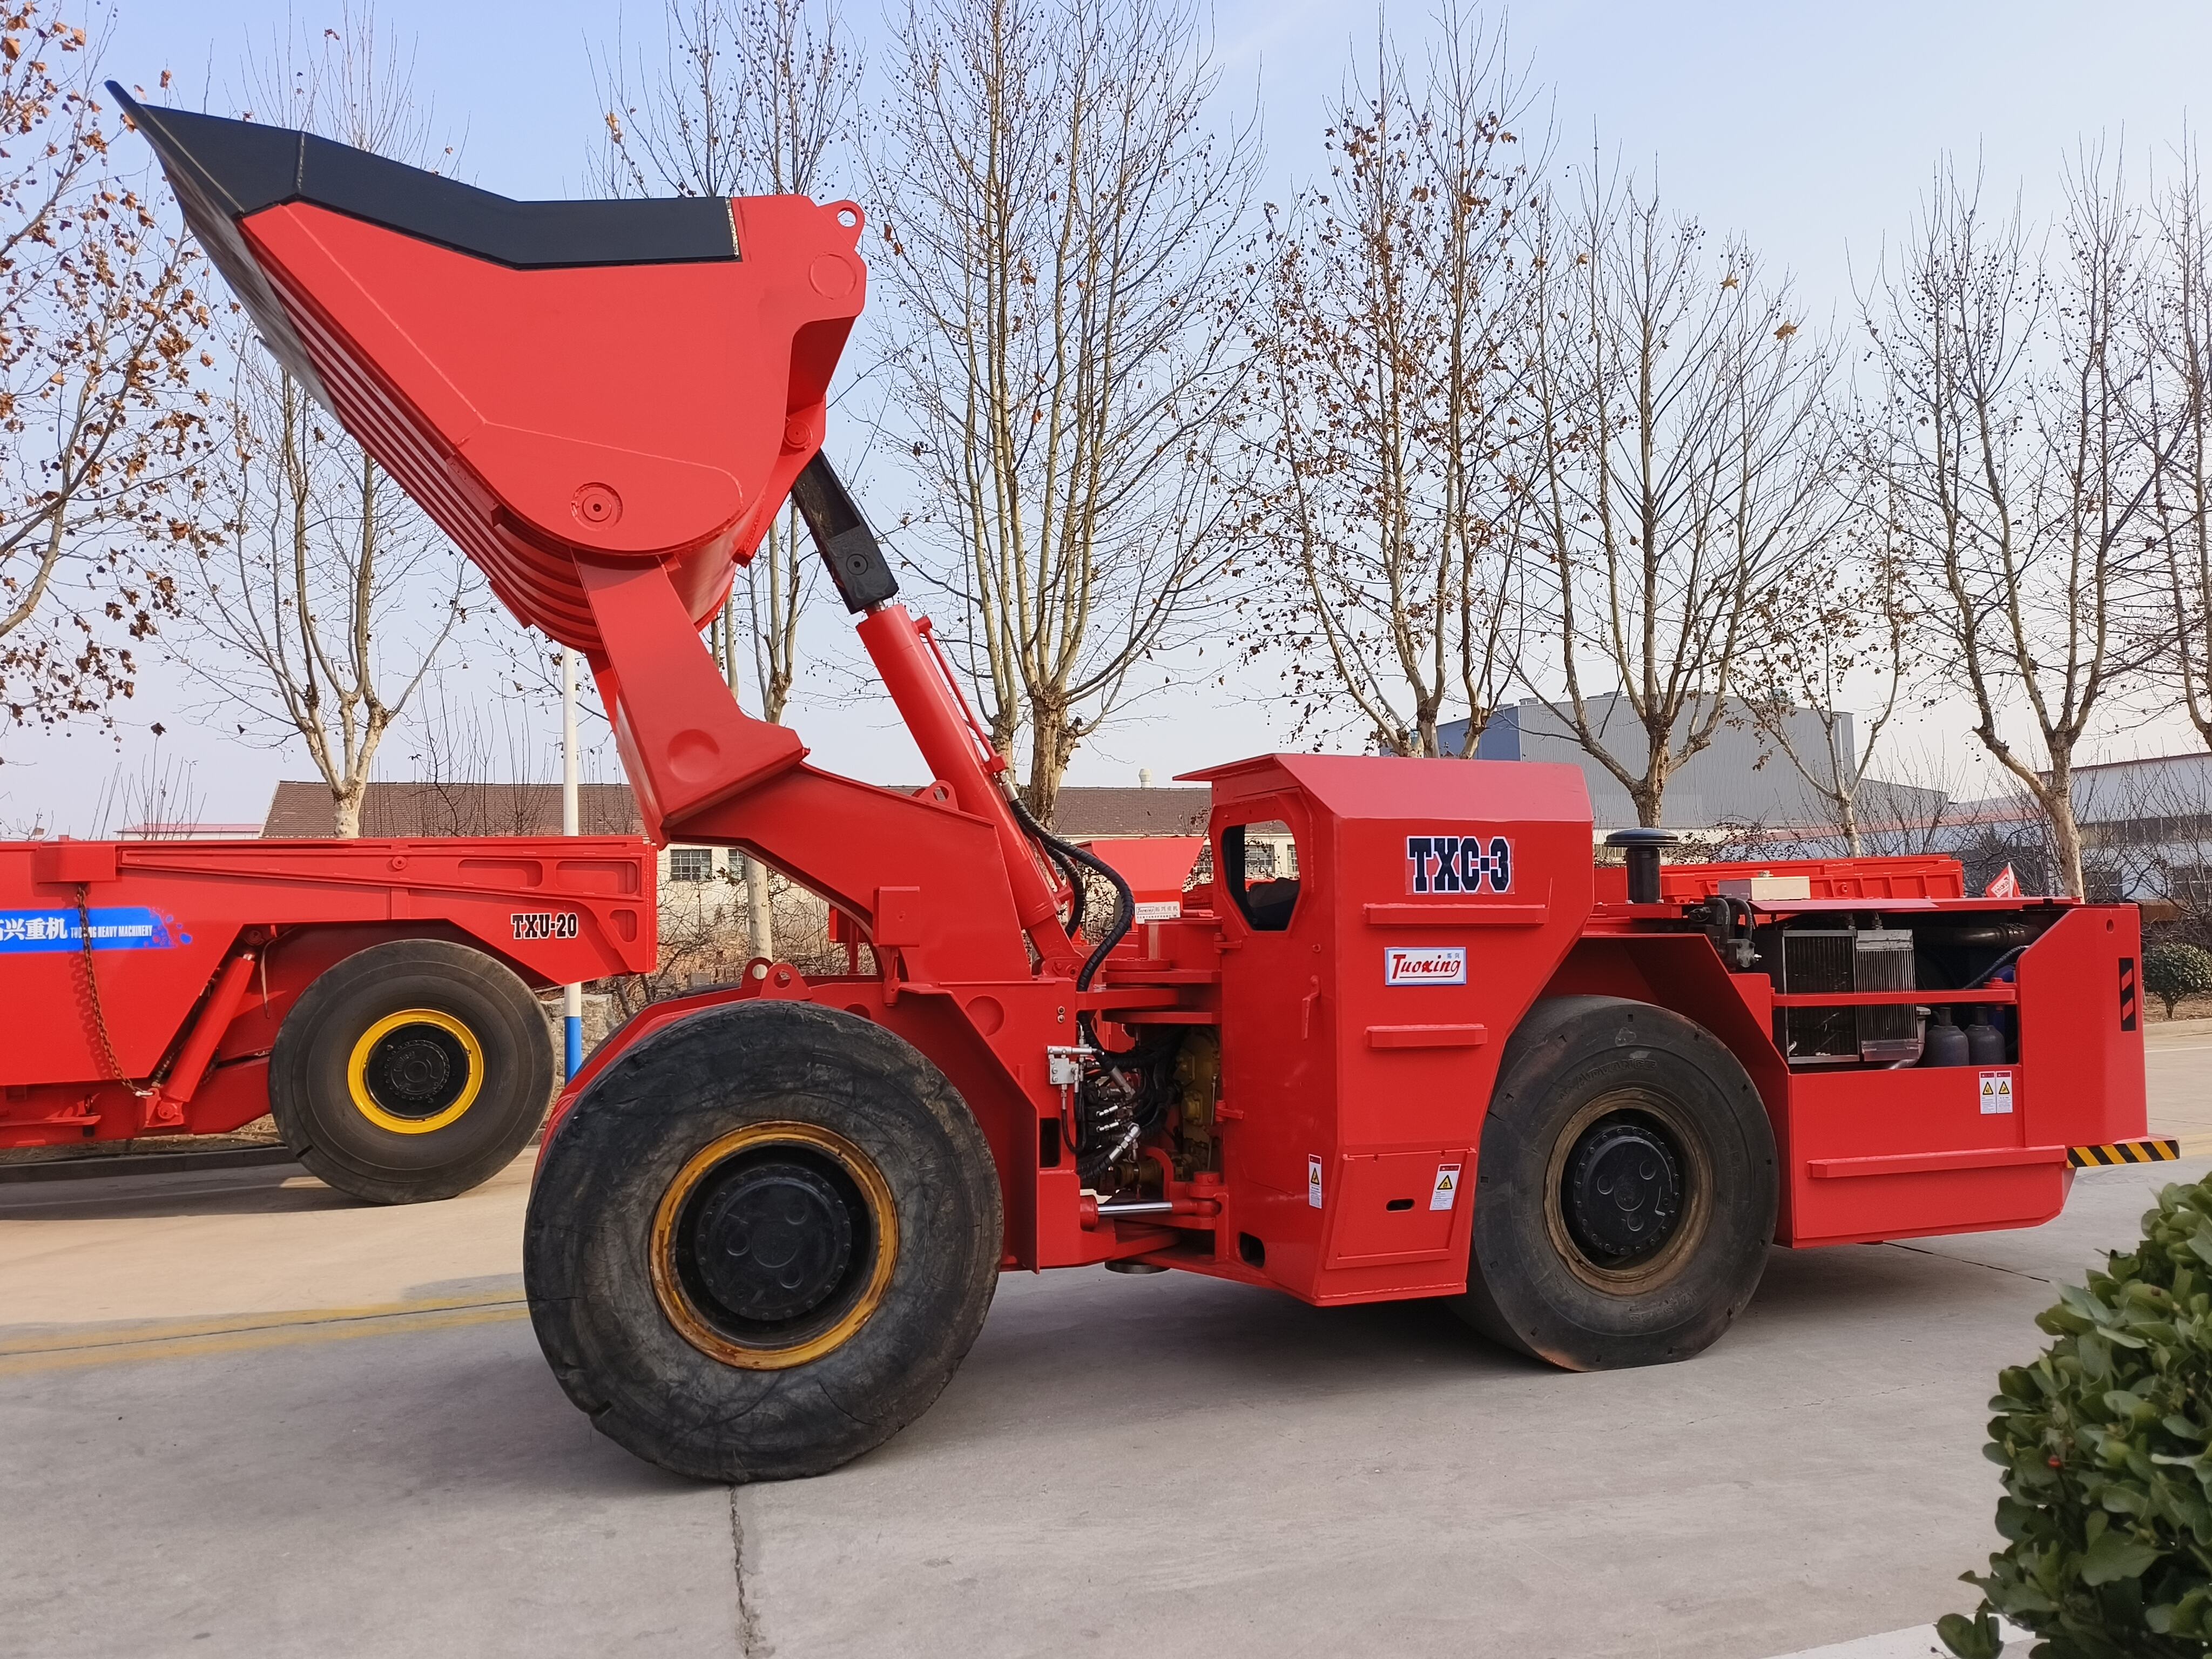
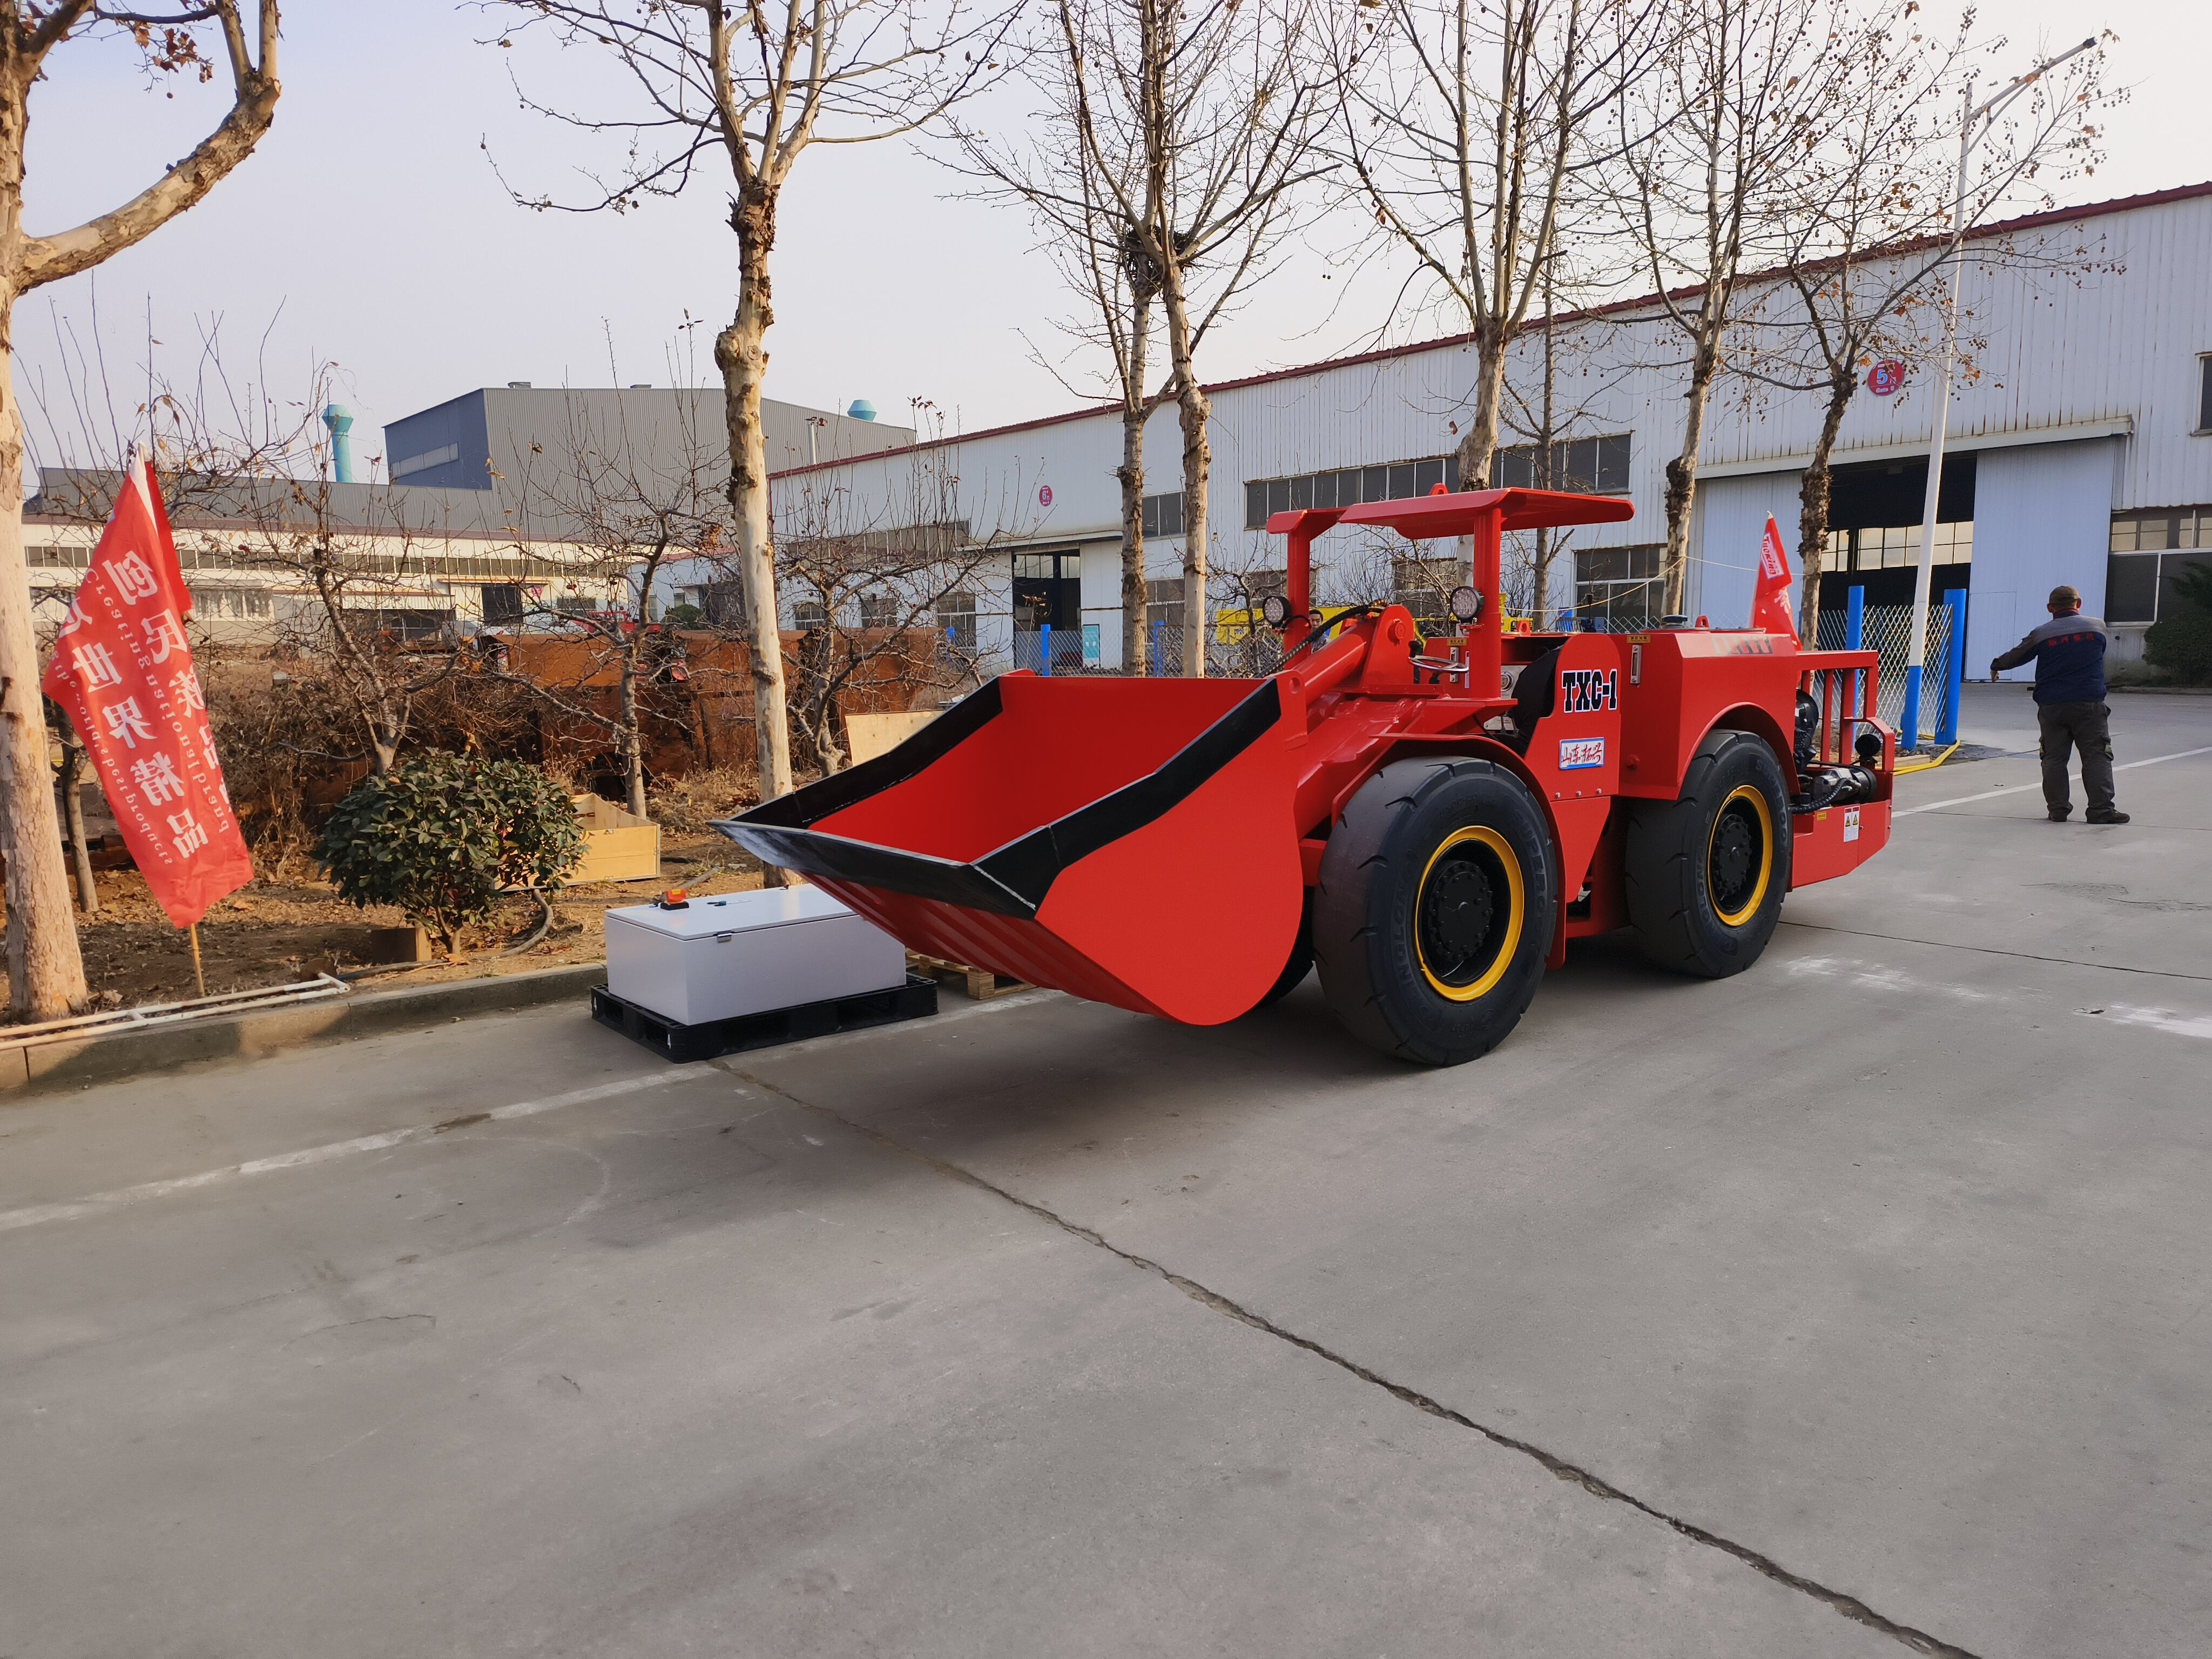
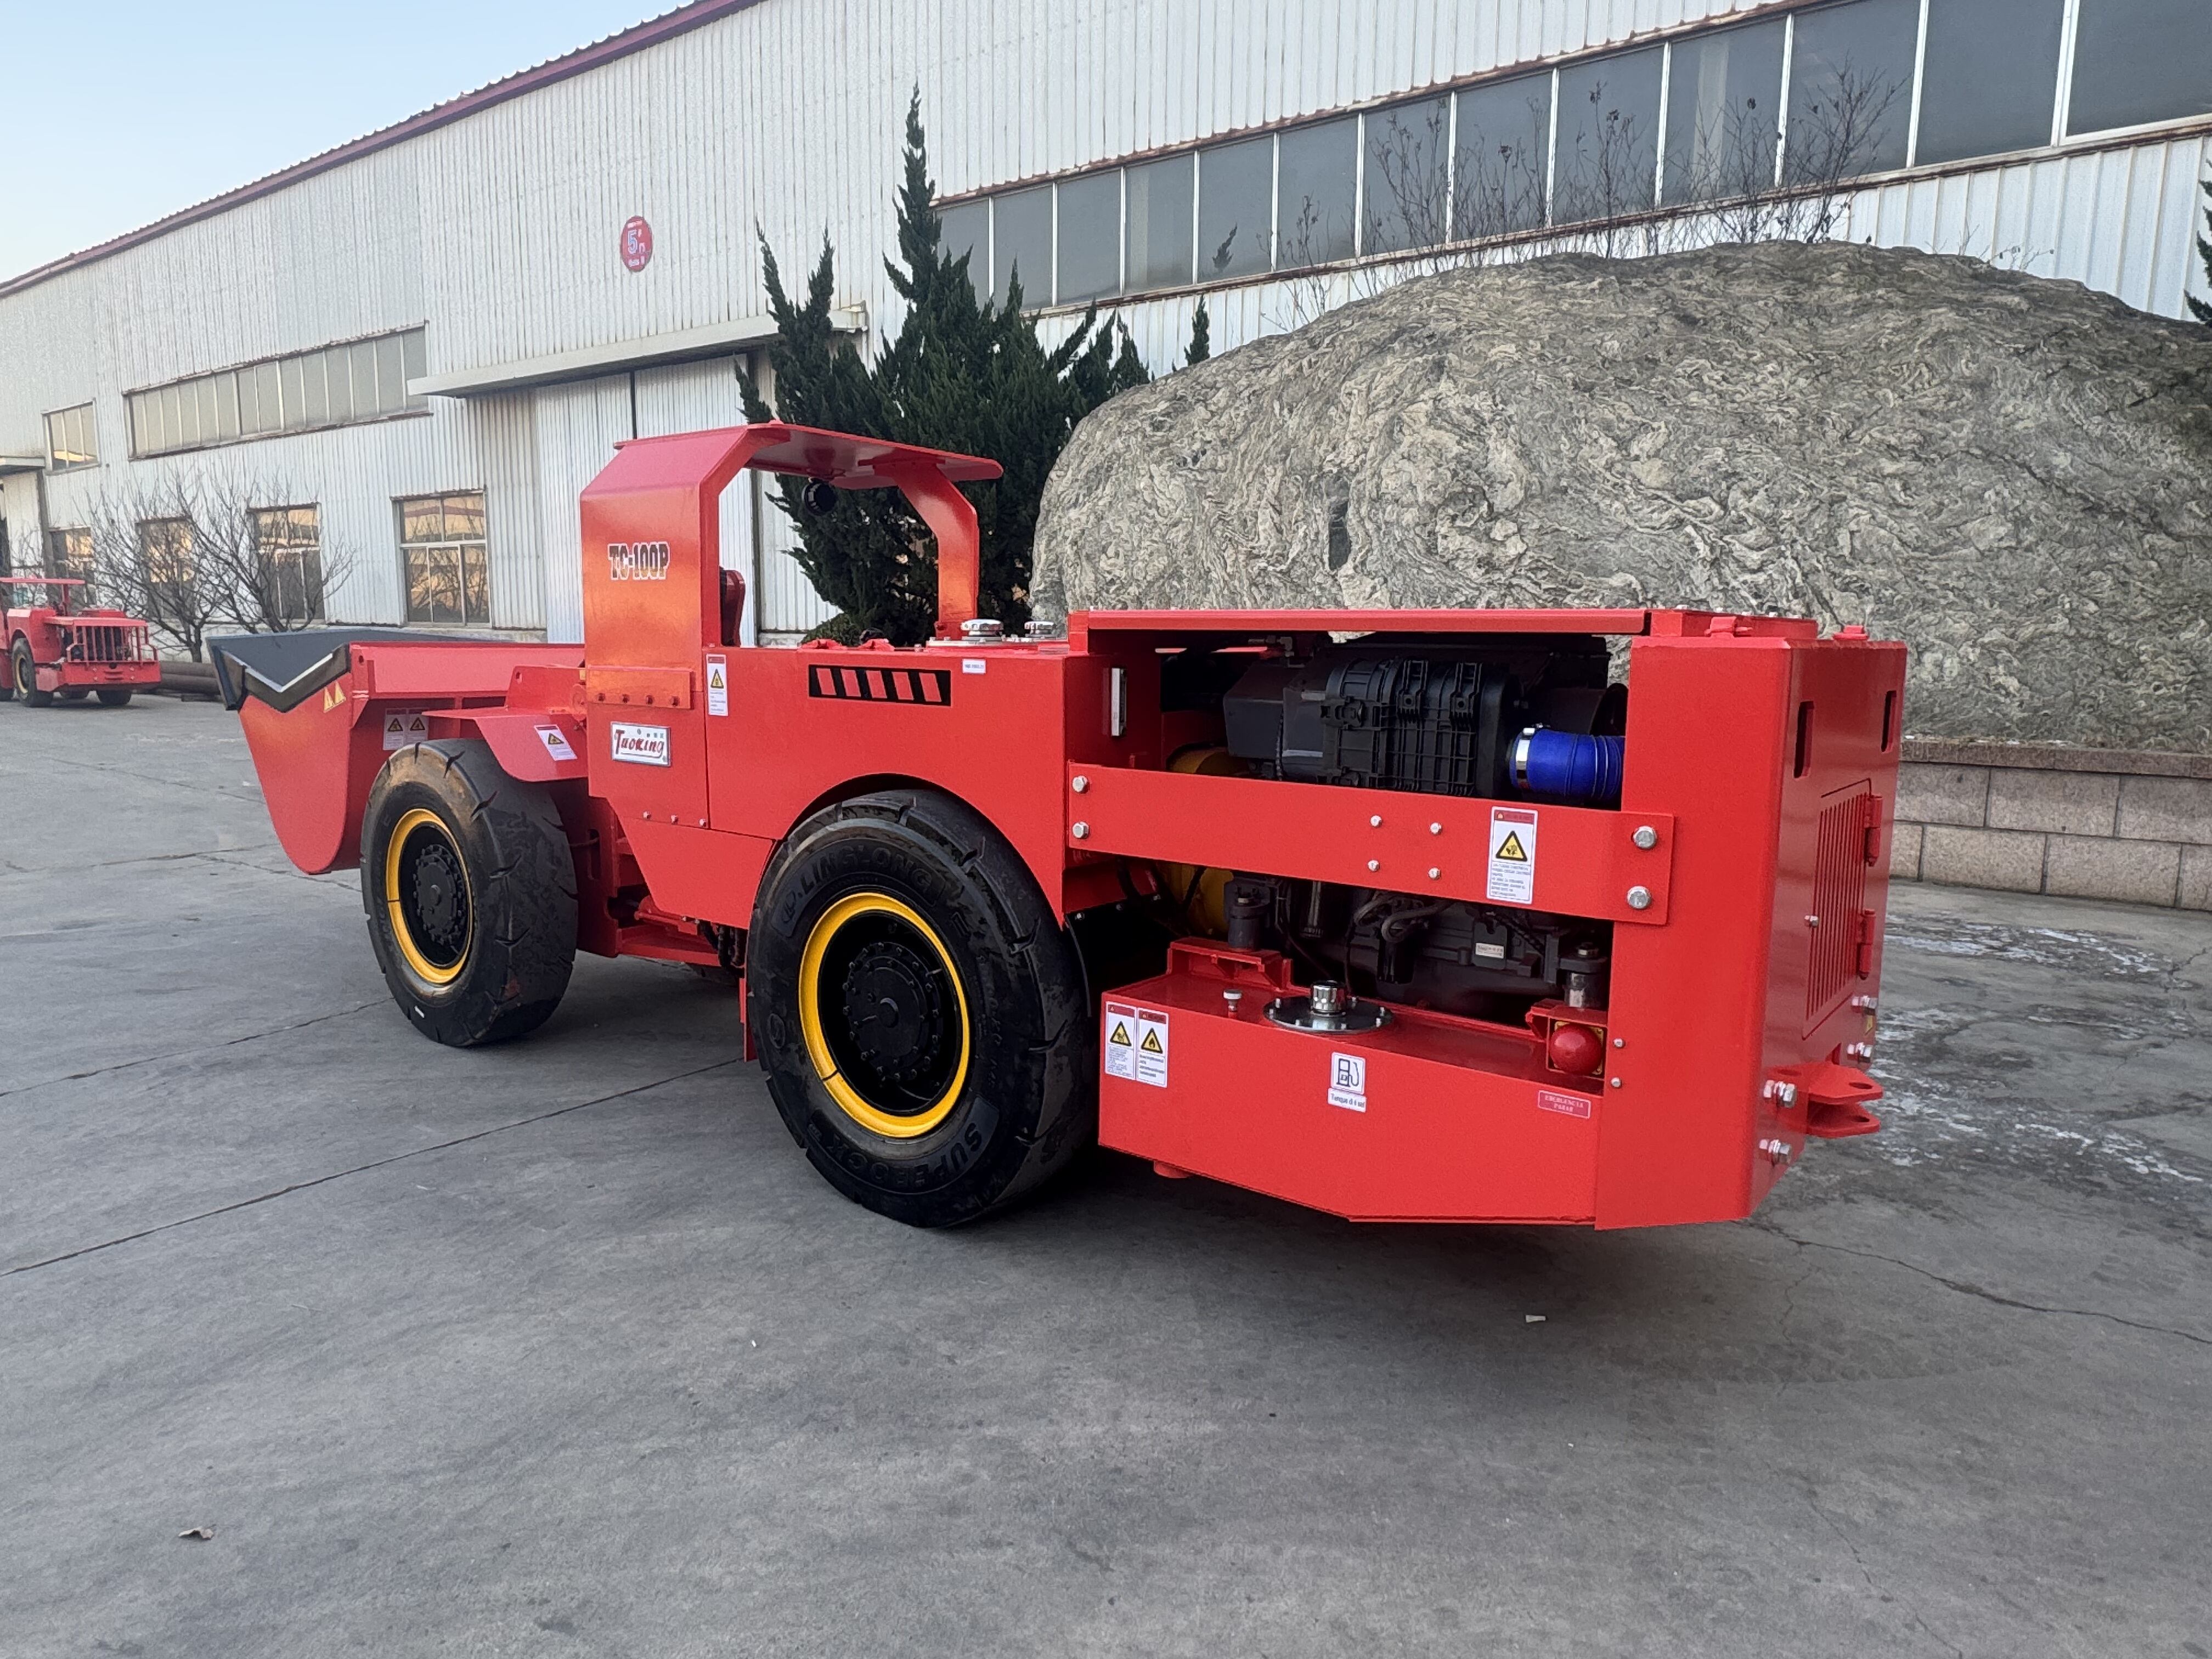
Siekiamosios transportuoklės (scooptram) susijungusioji vairavimo sistema yra pralūžis požeminėje judėjimo srityje, leidžianti šiai technikai tiksliai ir pasitikėdamai judėti siaurose kasyklos tunelių sąlygose – tai būtų neįmanoma įprastoms technikos priemonėms. Skirtingai nuo paviršiaus transporto priemonių, kurios vairuojamos priešinių ratų pagalba ir turi didelius posūkių spindulius, siekiamoji transportuoklė lankstoma per vidurinį sukimosi tašką, todėl gali atlikti nepaprastai siaurus posūkius, išlaikydama stabilumą ir valdymą. Šis lankstymosi taškas sukurtas naudojant stipriąsias guolių ir sandarinimo sistemas, kurios atlaiko nuolatinį lankstymąsi bei sunkias požemines sąlygas, užtikrindamos patikimą veikimą tūkstančius darbo valandų. Vairavimo geometrija apskaičiuota taip, kad tiek priekinė, tiek galinė mašinos dalys judėtų panašiais keliais posūkiuose, mažindamos susidūrimo su tunelio sienomis ar įrengta įranga riziką ir sumažindamos žemės atramos sistemų pažeidimą. Operatoriams suteikiama intuityvi vairavimo reakcija, kuri jaučiama natūraliai, nepaisant netradicinės susijungusiosios mechanizmo konstrukcijos; šiuolaikinės mašinos turi jėginio vairavimo pagalbą, kuri sumažina fizinį krūvį ilgose pamainose. Mašinos bendrojo ilgio santykis su trumpu ratų bazės ilgiu maksimaliai padidina išmetimo jėgą kibire, tuo pat metu mažindamas manevravimui reikalingą vietą, todėl siekiamoji transportuoklė gali veiksmingai dirbti plėtojimo skyriuose, kurių plotis vos šiek tiek viršija pačios mašinos plotį. Pažangios siekiamosios transportuoklės įmontuoja jutiklius ir kameras, kurios operatoriui suteikia visišką aplinkos supratimą, pašalindamos aklojo kampo problemas ir neleisdamos įvykti avarijoms atbuline eiga arba atliekant sudėtingus manevrus. Žema konstrukcija užtikrina pakankamą laisvąjį aukštį kasyklose su ribotu lubų aukščiu, leisdama sumažinti iškasinamų masių tūrį tunelių statybos metu ir taip sumažinti susijusias sąnaudas bei laiko sąnaudas. Stabilumo sistemos stebi susijungimo kampus ir apkrovos pasiskirstymą, automatiškai ribodamos vairavimo kampus, kai mašina veža sunkią apkrovą dideliu greičiu, kad būtų išvengta „pilno posūkio“ (jackknifing) arba valdymo praradimo nuolydžiuose. Keturių ratų variklio sistema užtikrina sukibimą visais ratais nepriklausomai nuo susijungimo kampo, todėl galios perdavimas lieka nuolatinis – ar mašina važiuotų tiesiomis atkarpos, atliktų siaurus posūkius arba keltųsi sunkiais nuolydžiais ant nelygaus, laisvo paviršiaus. Padangų pasirinkimas lemia manevringumą: specializuotos požeminės kasybos padangos suteikia reikiamą sukibimą staigiems krypties pokyčiams, tuo pat metu atsparios pjūviams ir pradurimams, kuriuos dažnai sukelia aštrūs uolienų šukės kasybos aplinkoje. Siekiamosios transportuoklės gebėjimas apsisukti kryžminiuose tuneliuose ar mažuose patalpų skyriuose, kurie įprastą techniką paliktų įstrigusią, suteikia operacinę lankstumą, pagerina kasyklos planavimo efektyvumą ir sumažina sudėtingų kelių tinklų su keliais posūkių zonomis poreikį.
 EN