Գերազանց մանեւրայունություն սահմանափակ երկաթուղային տարածքներում
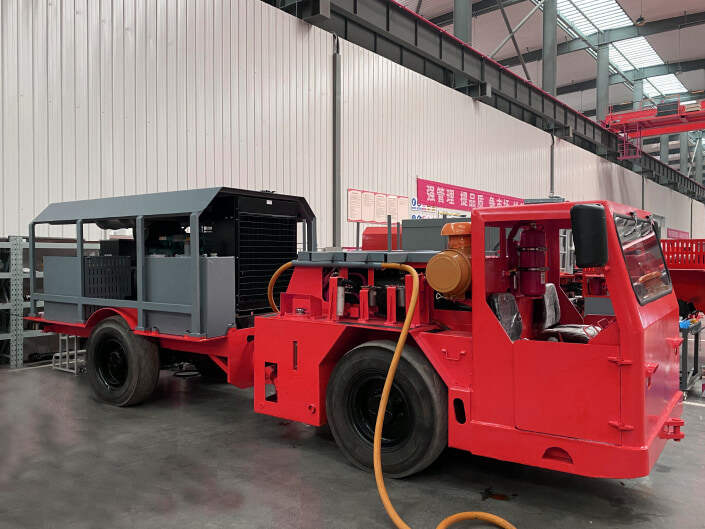
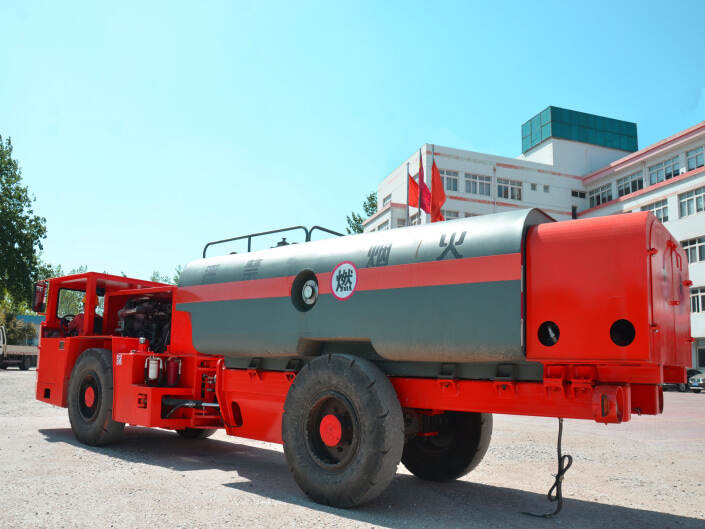
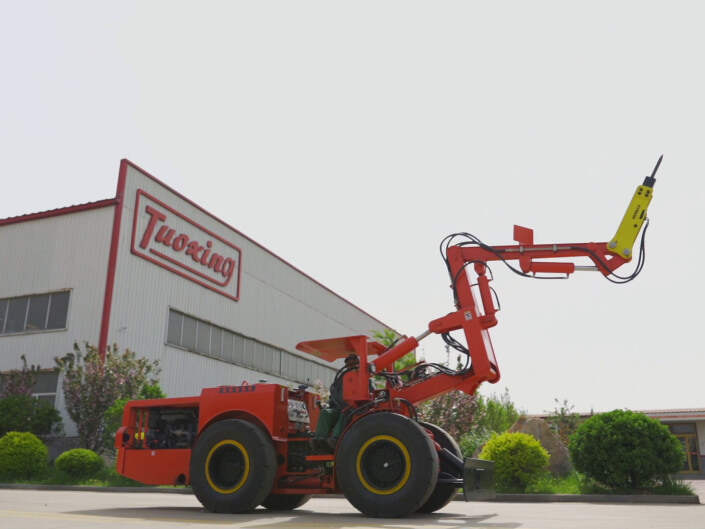
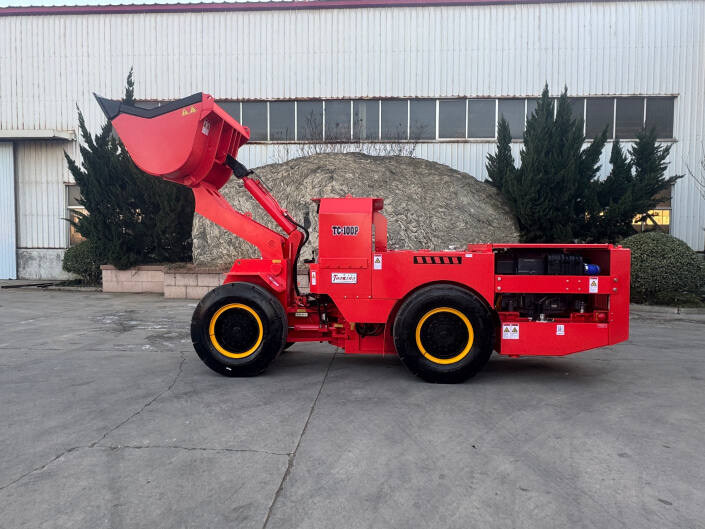
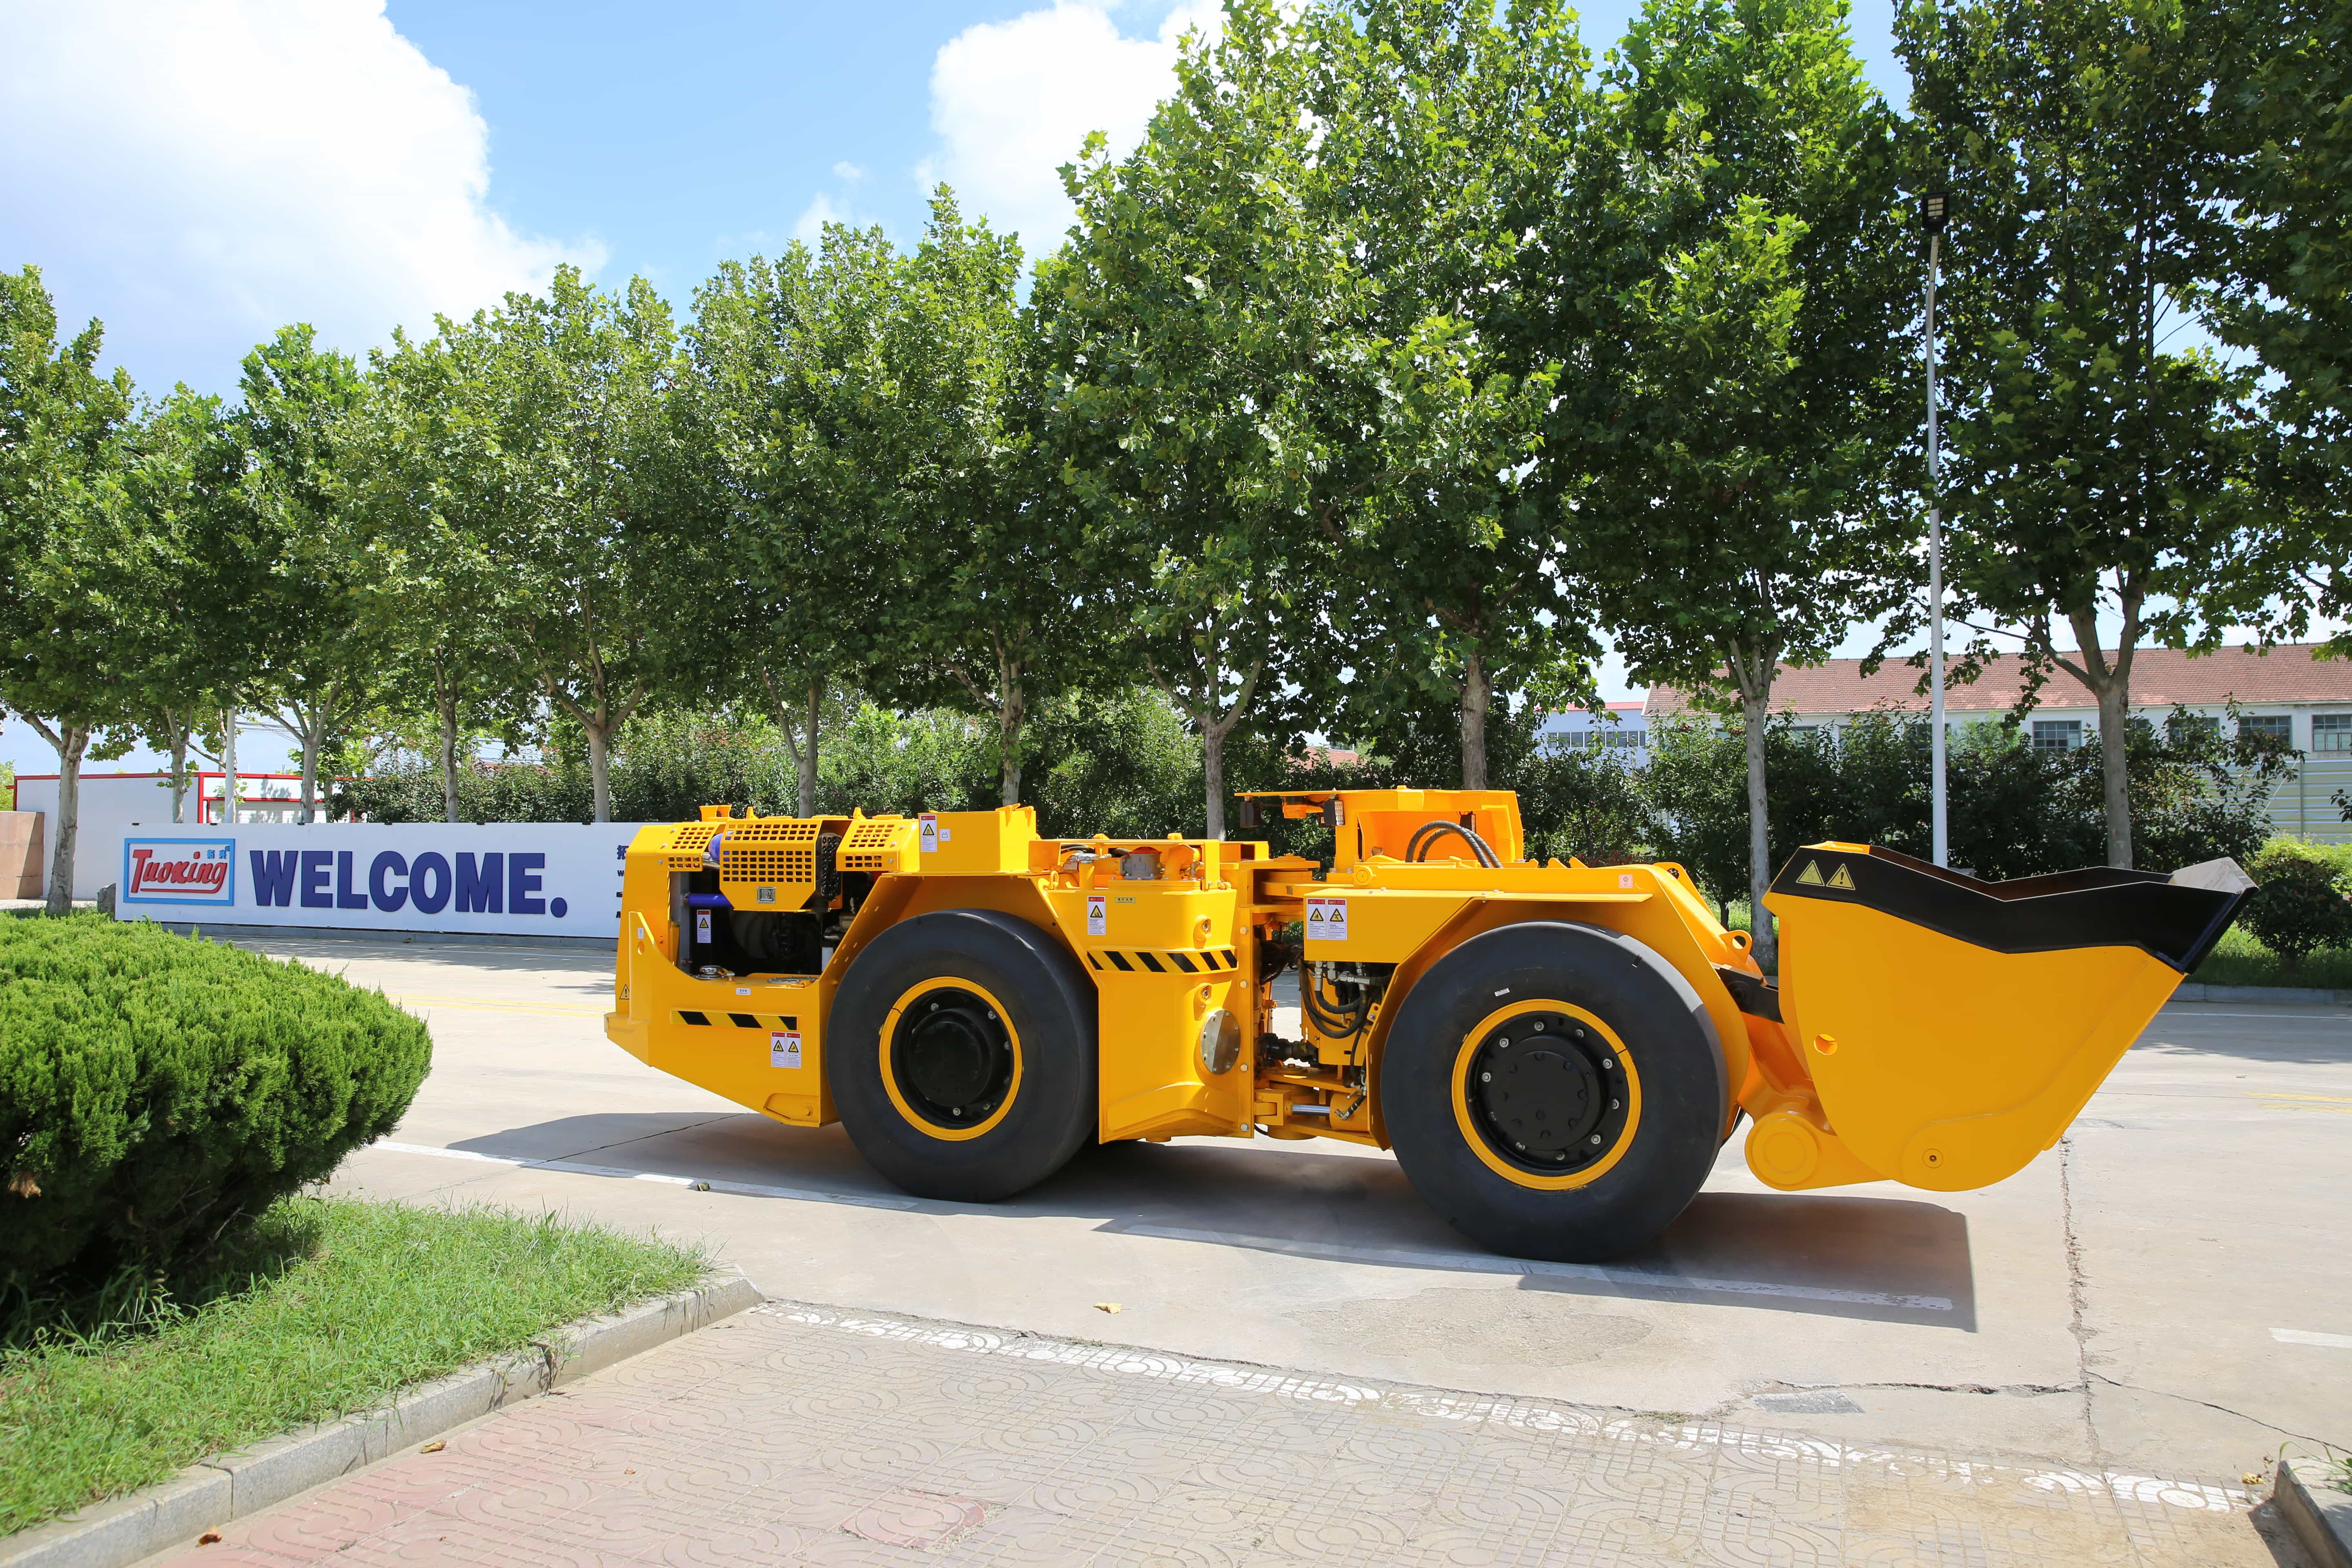
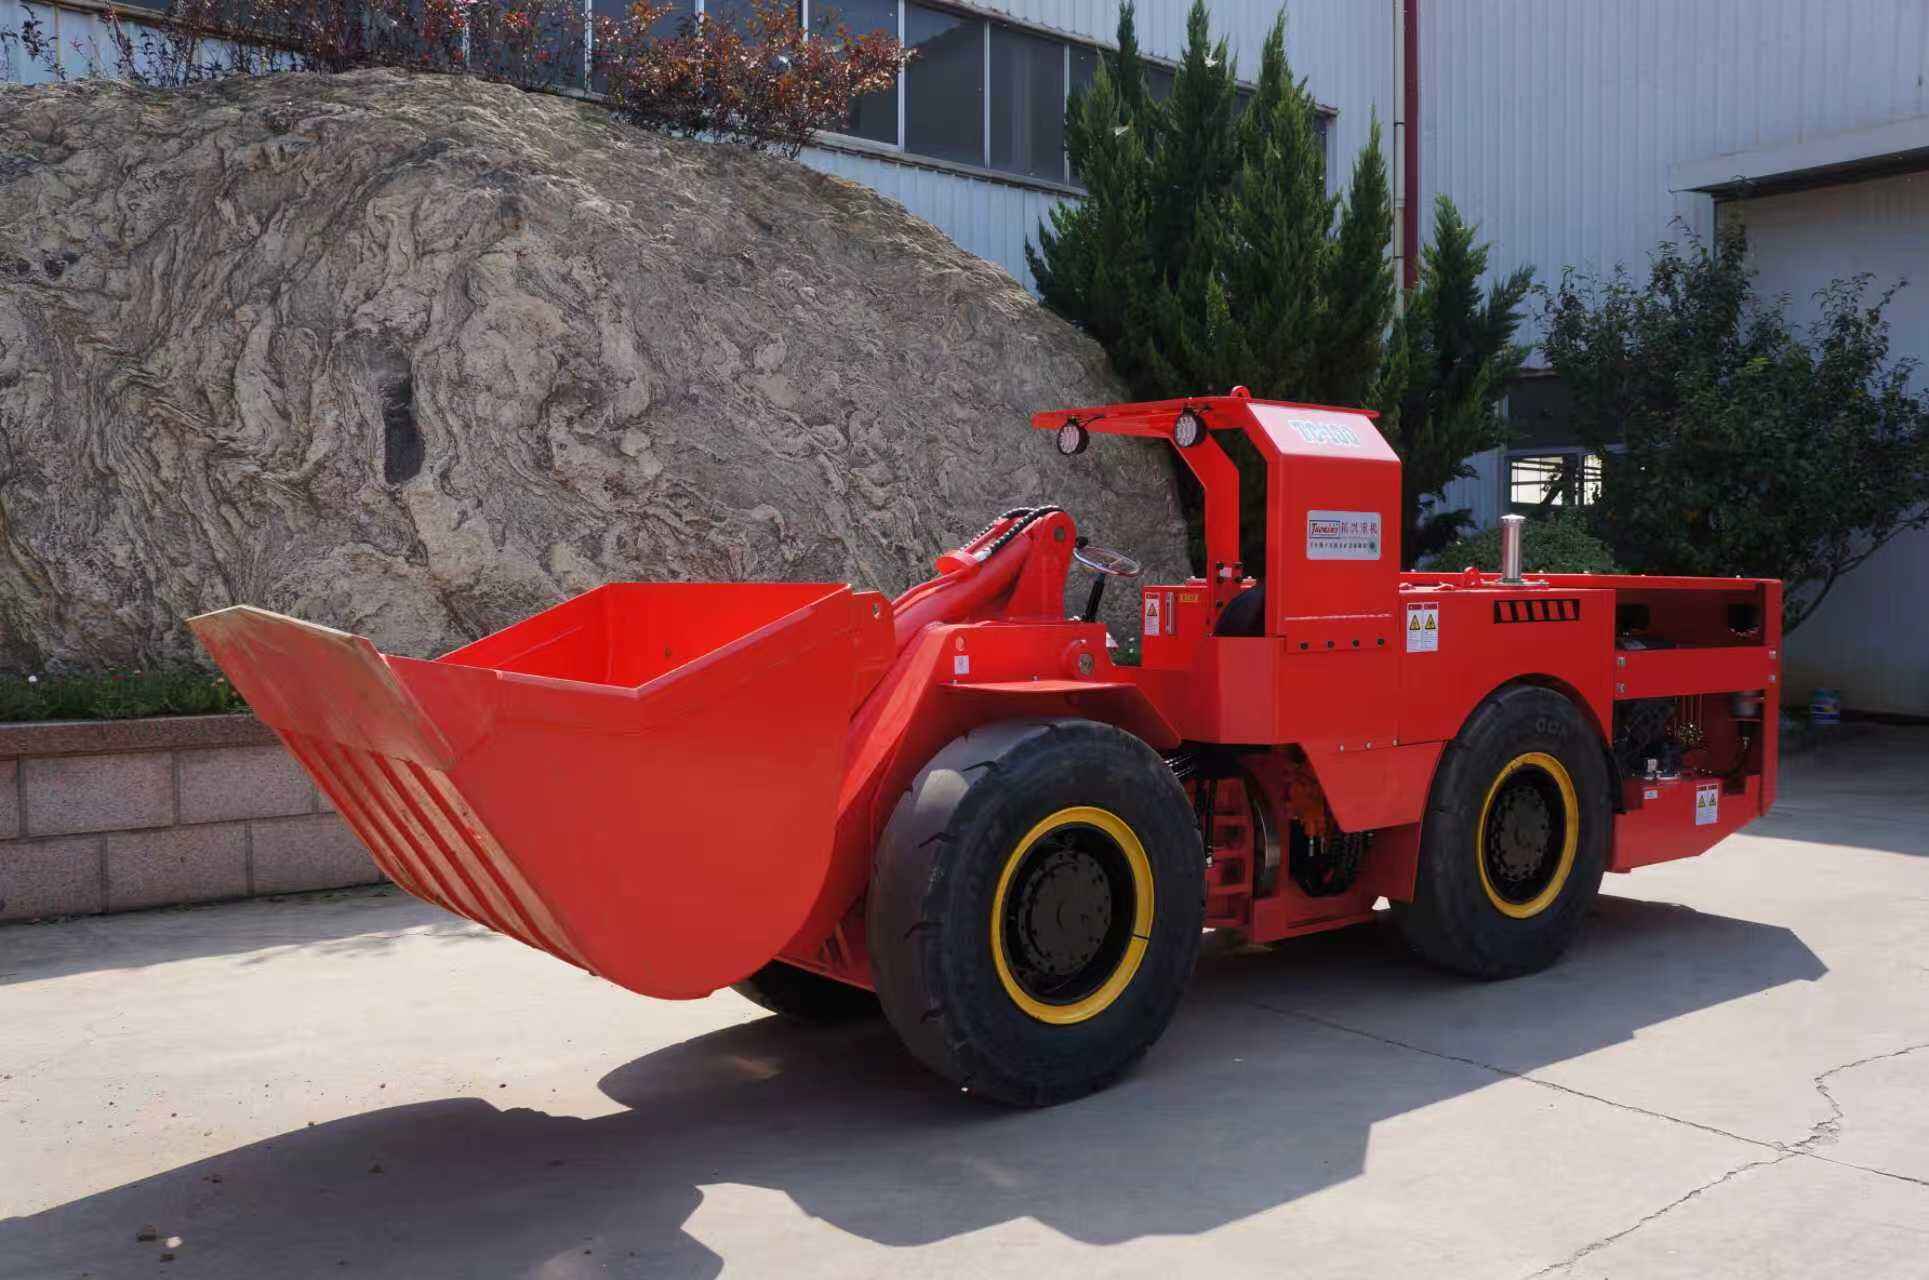
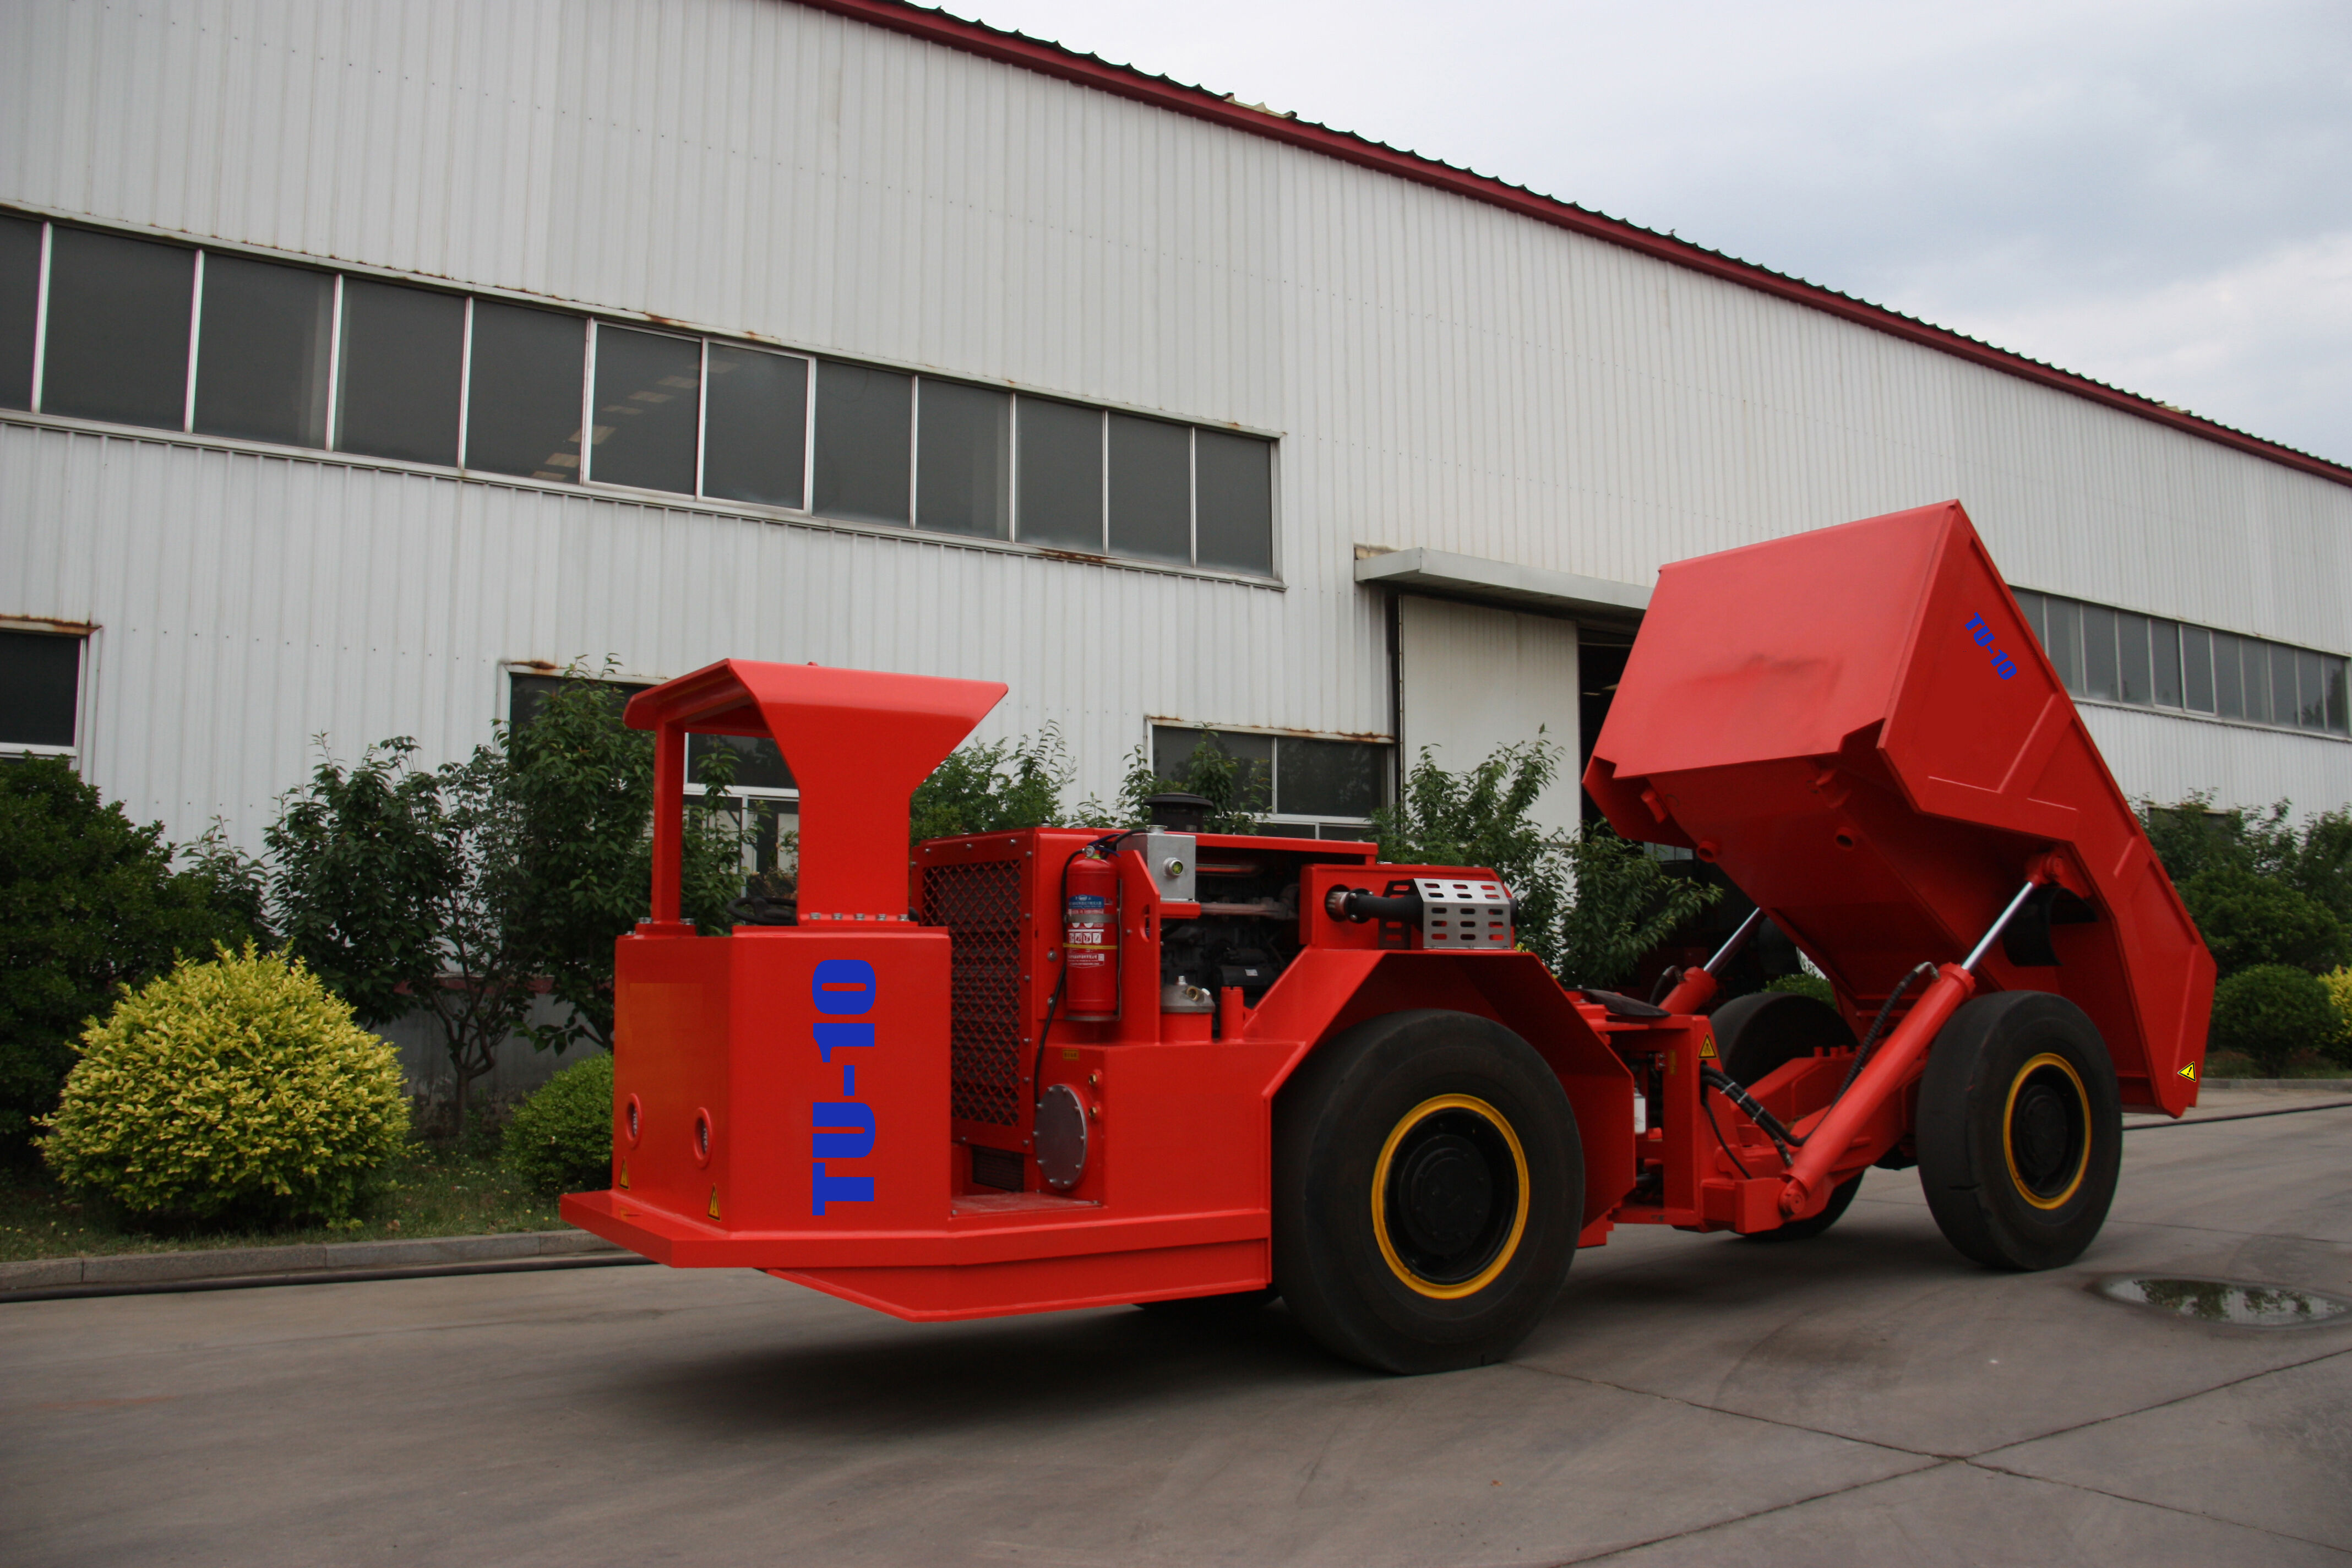
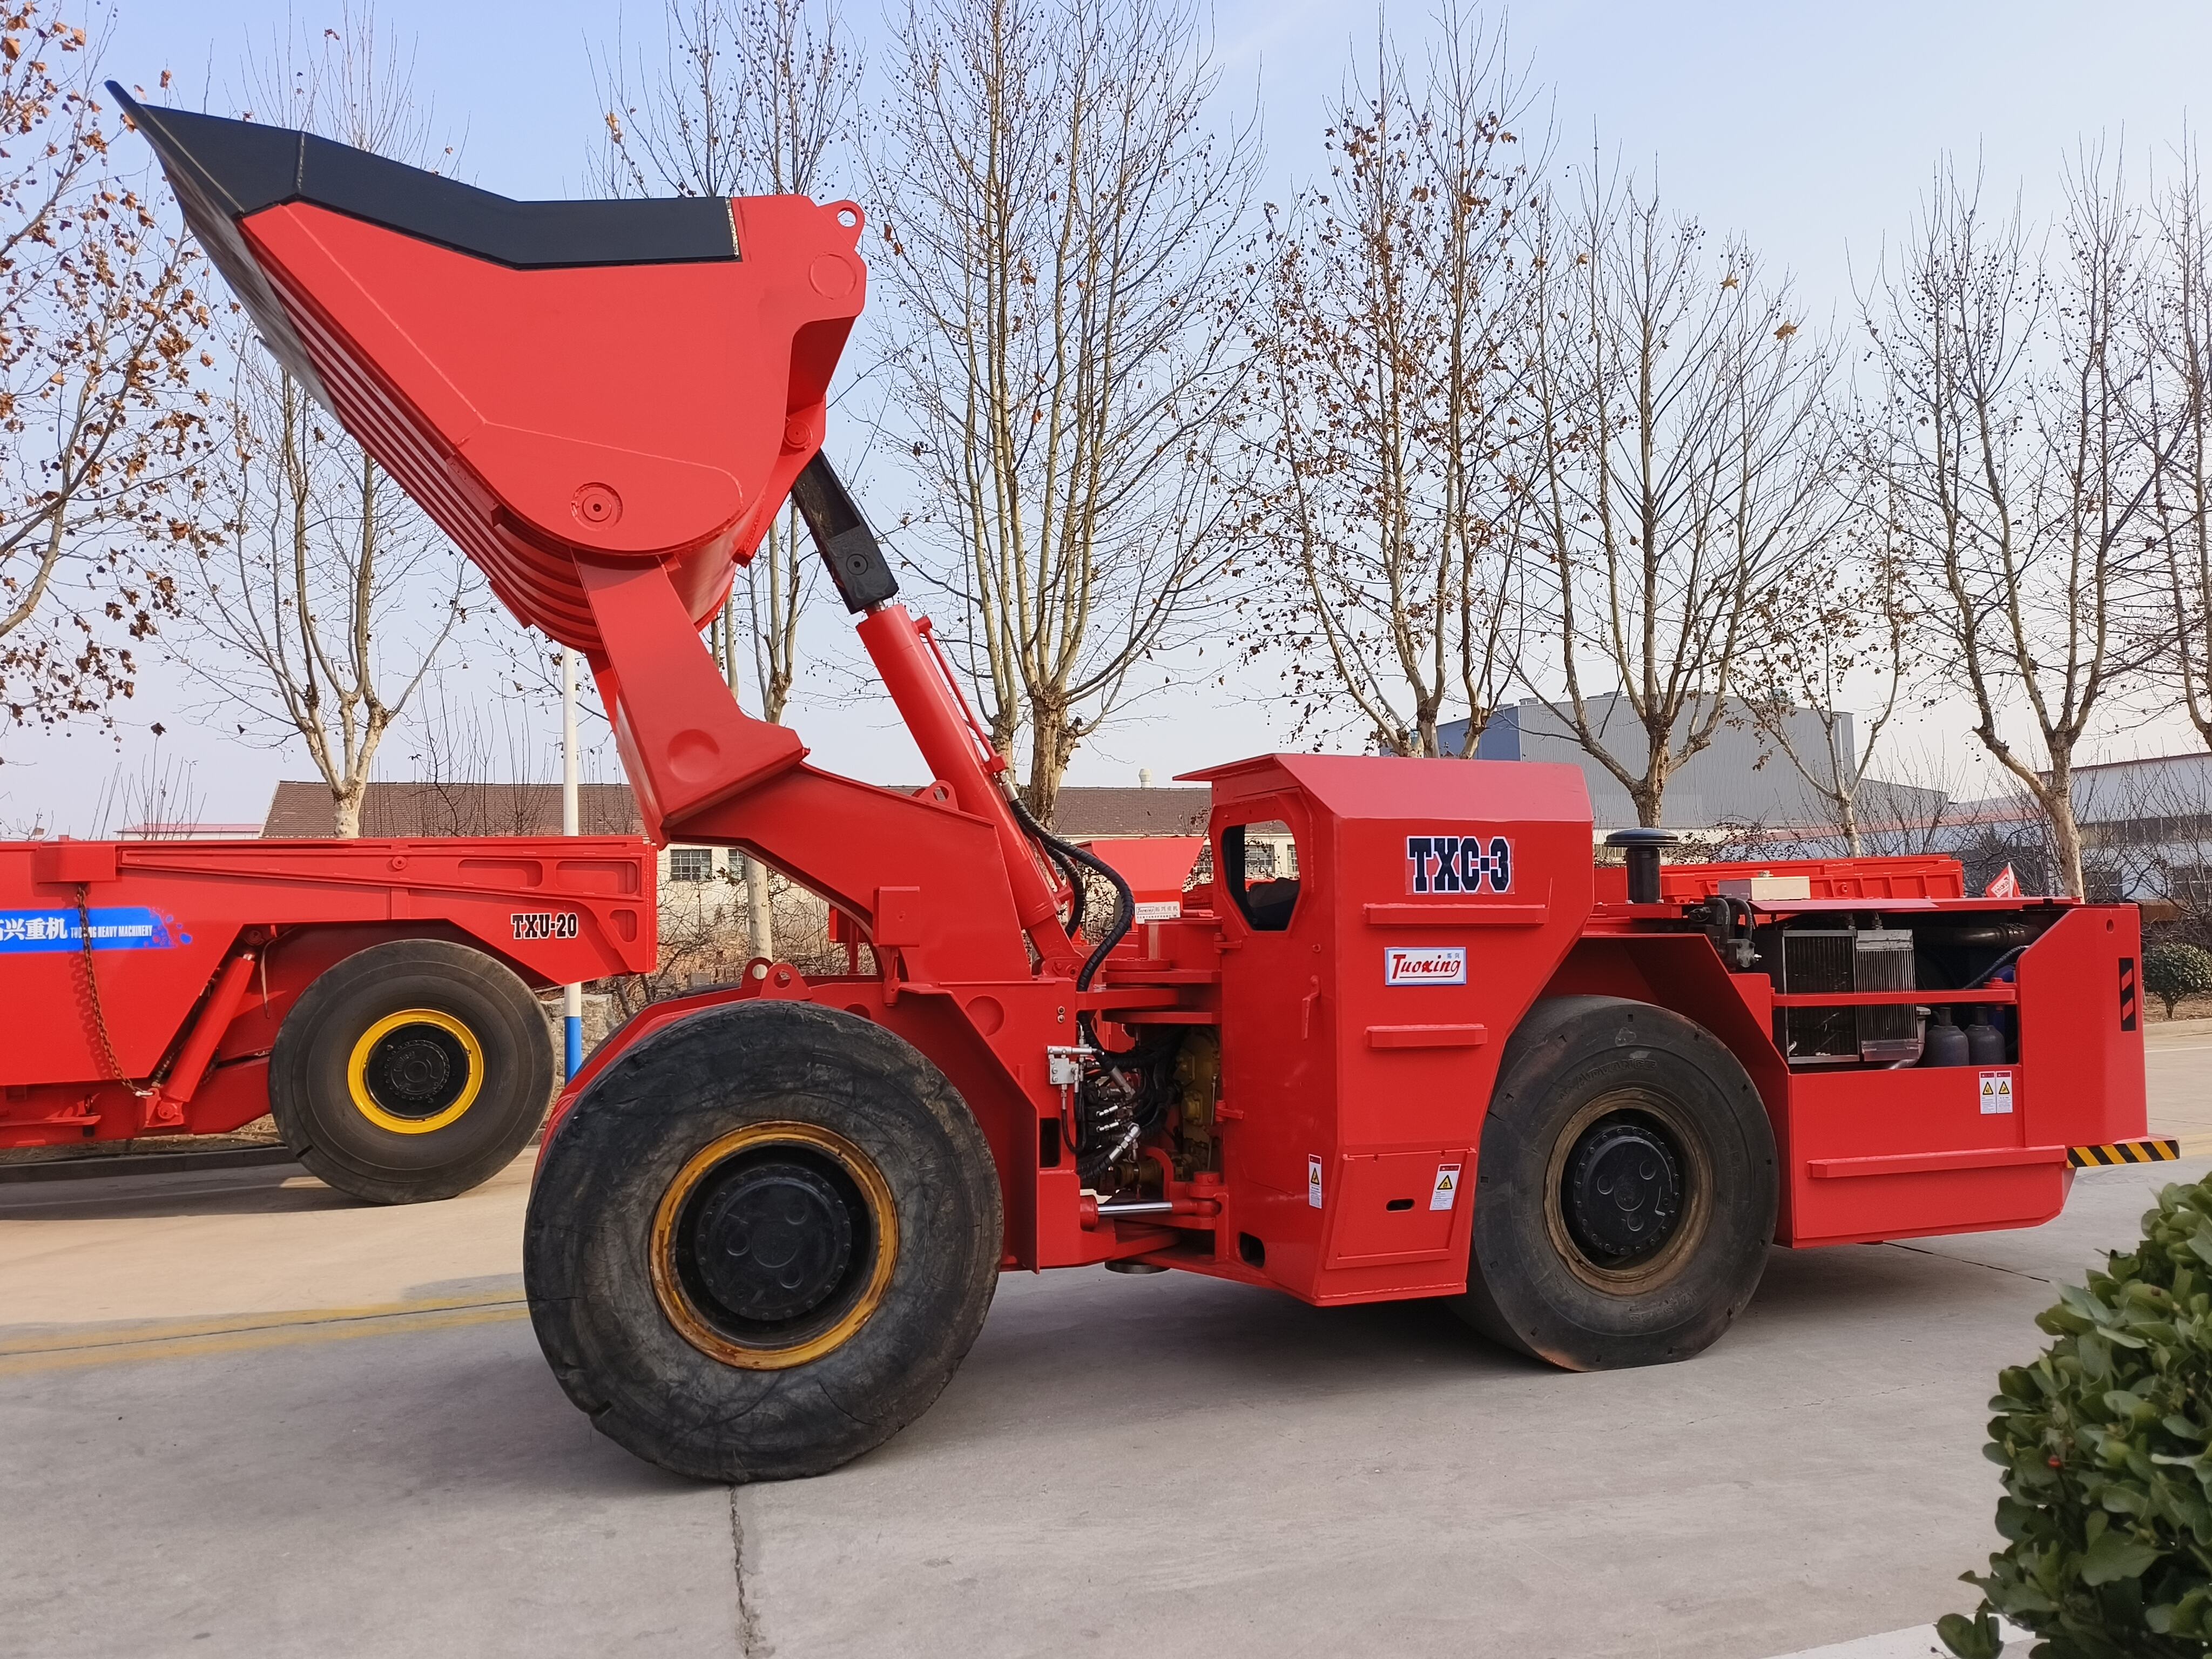
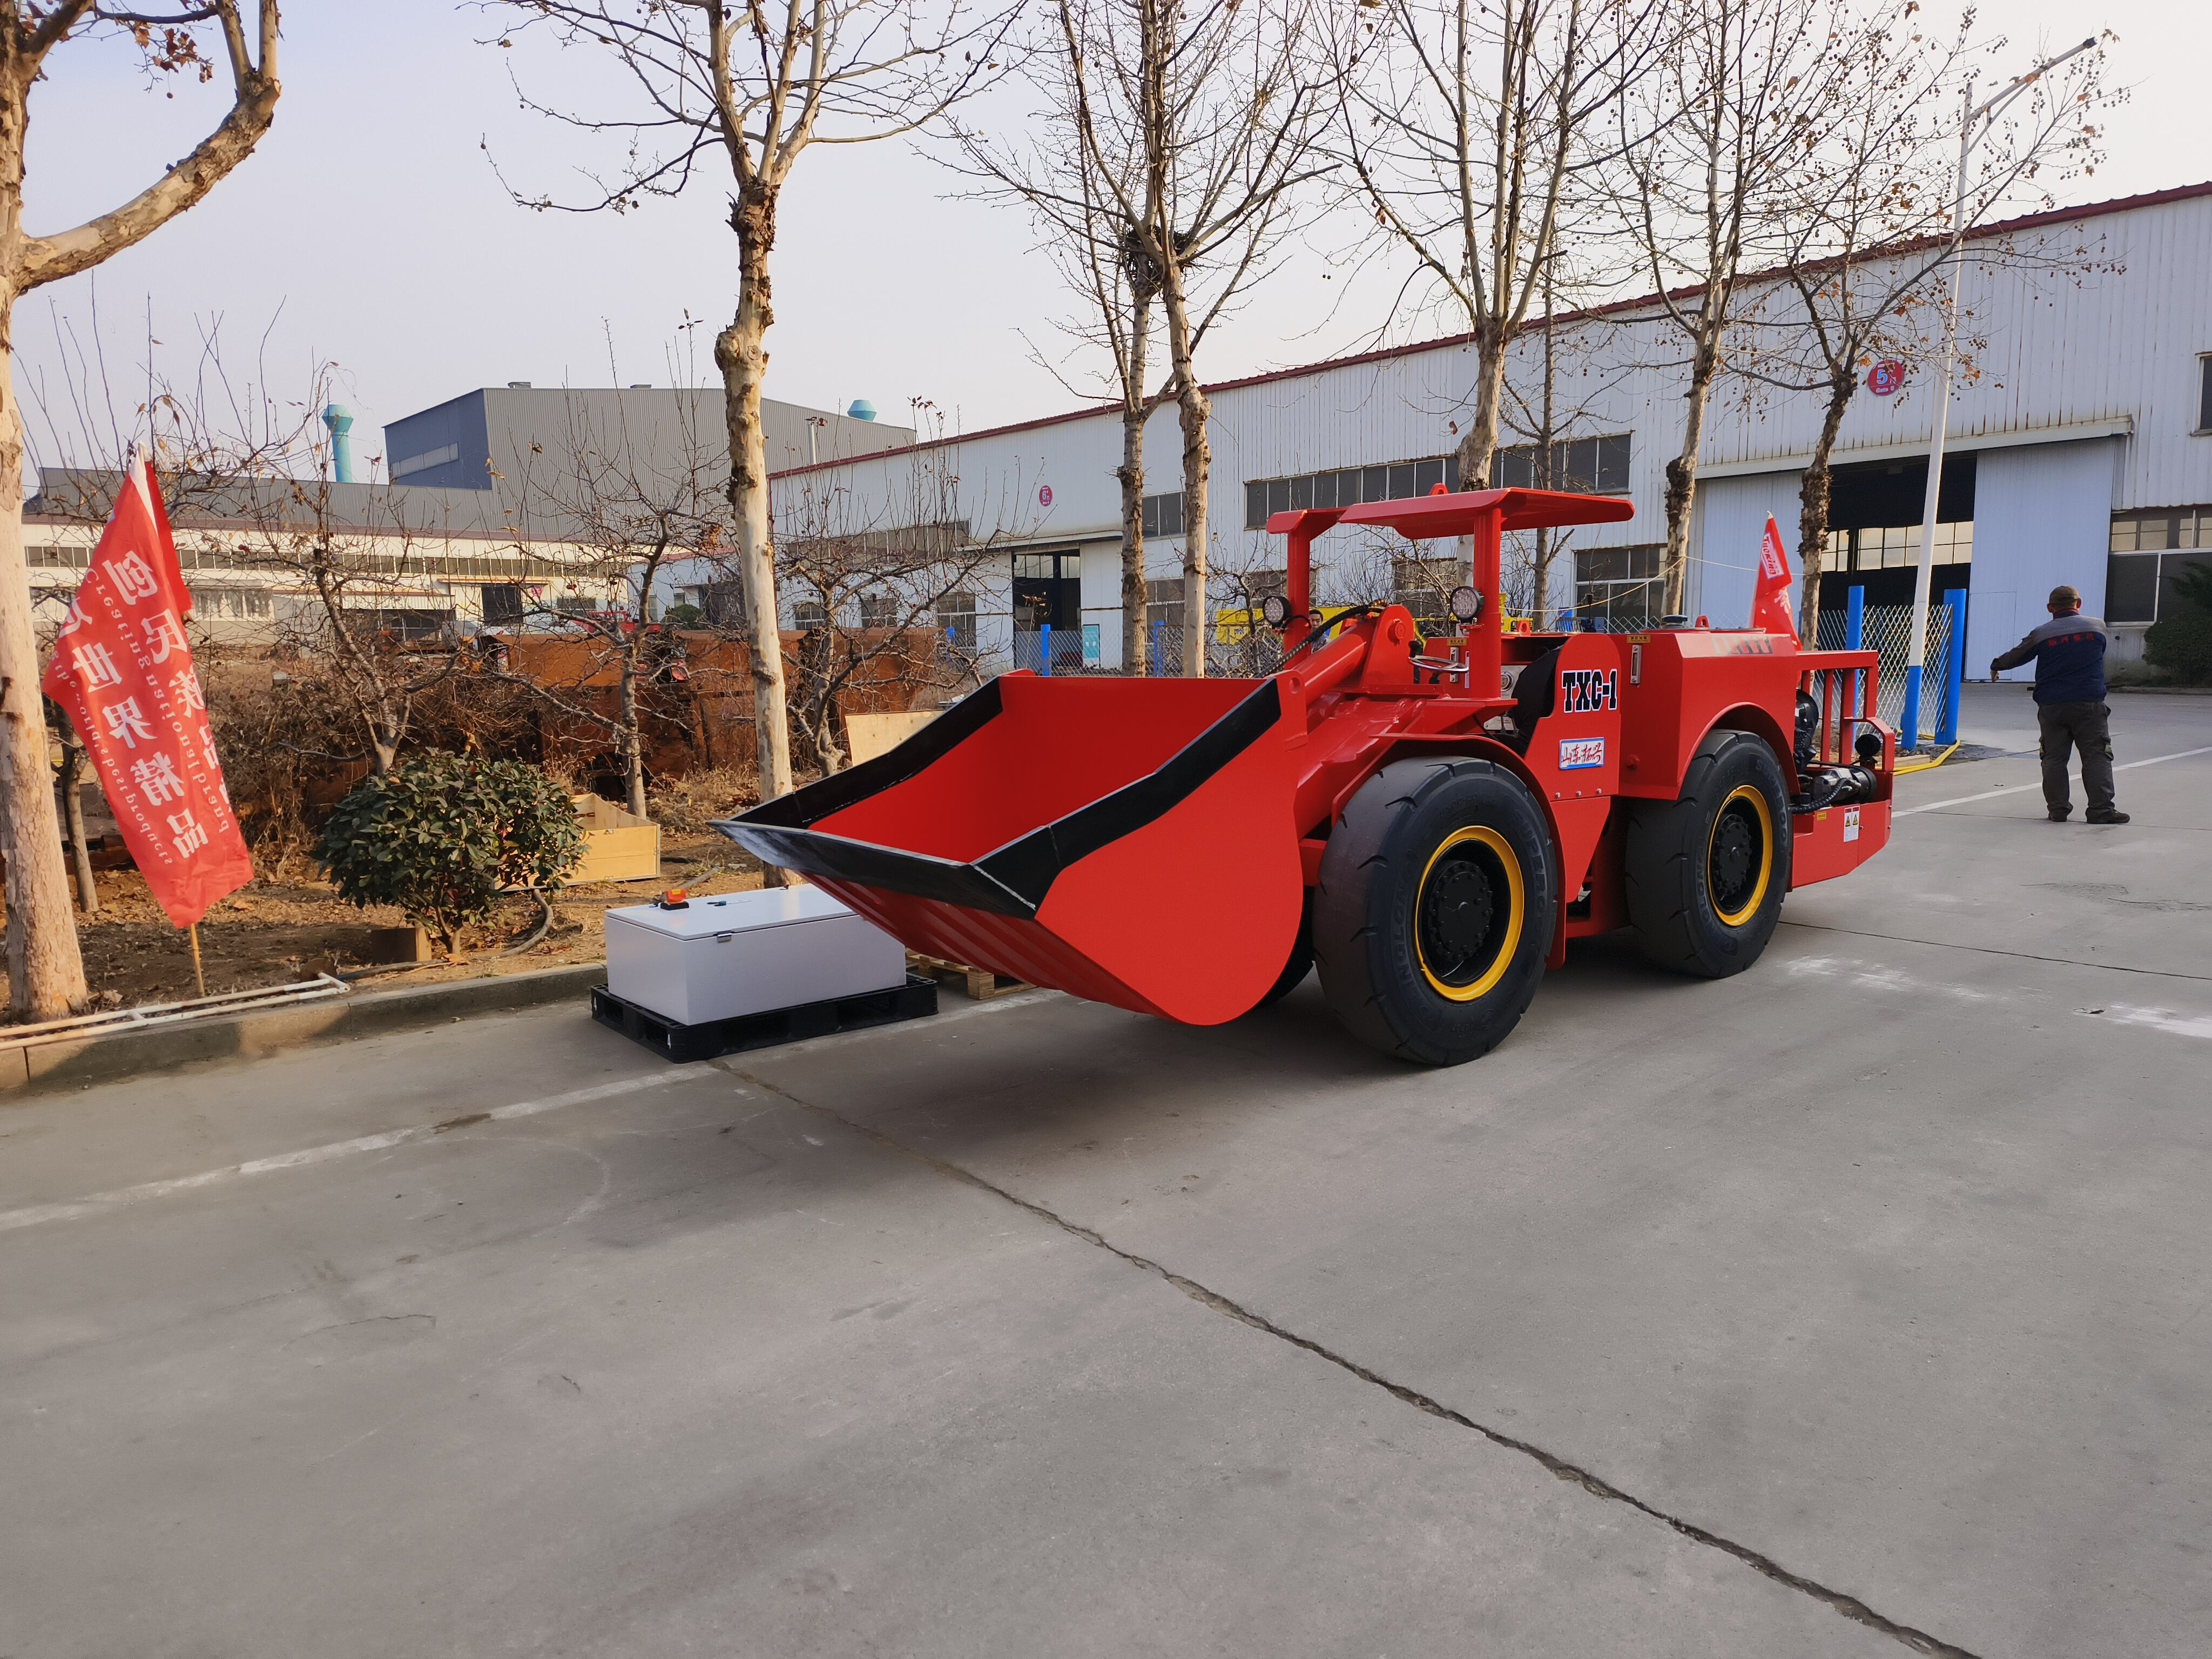
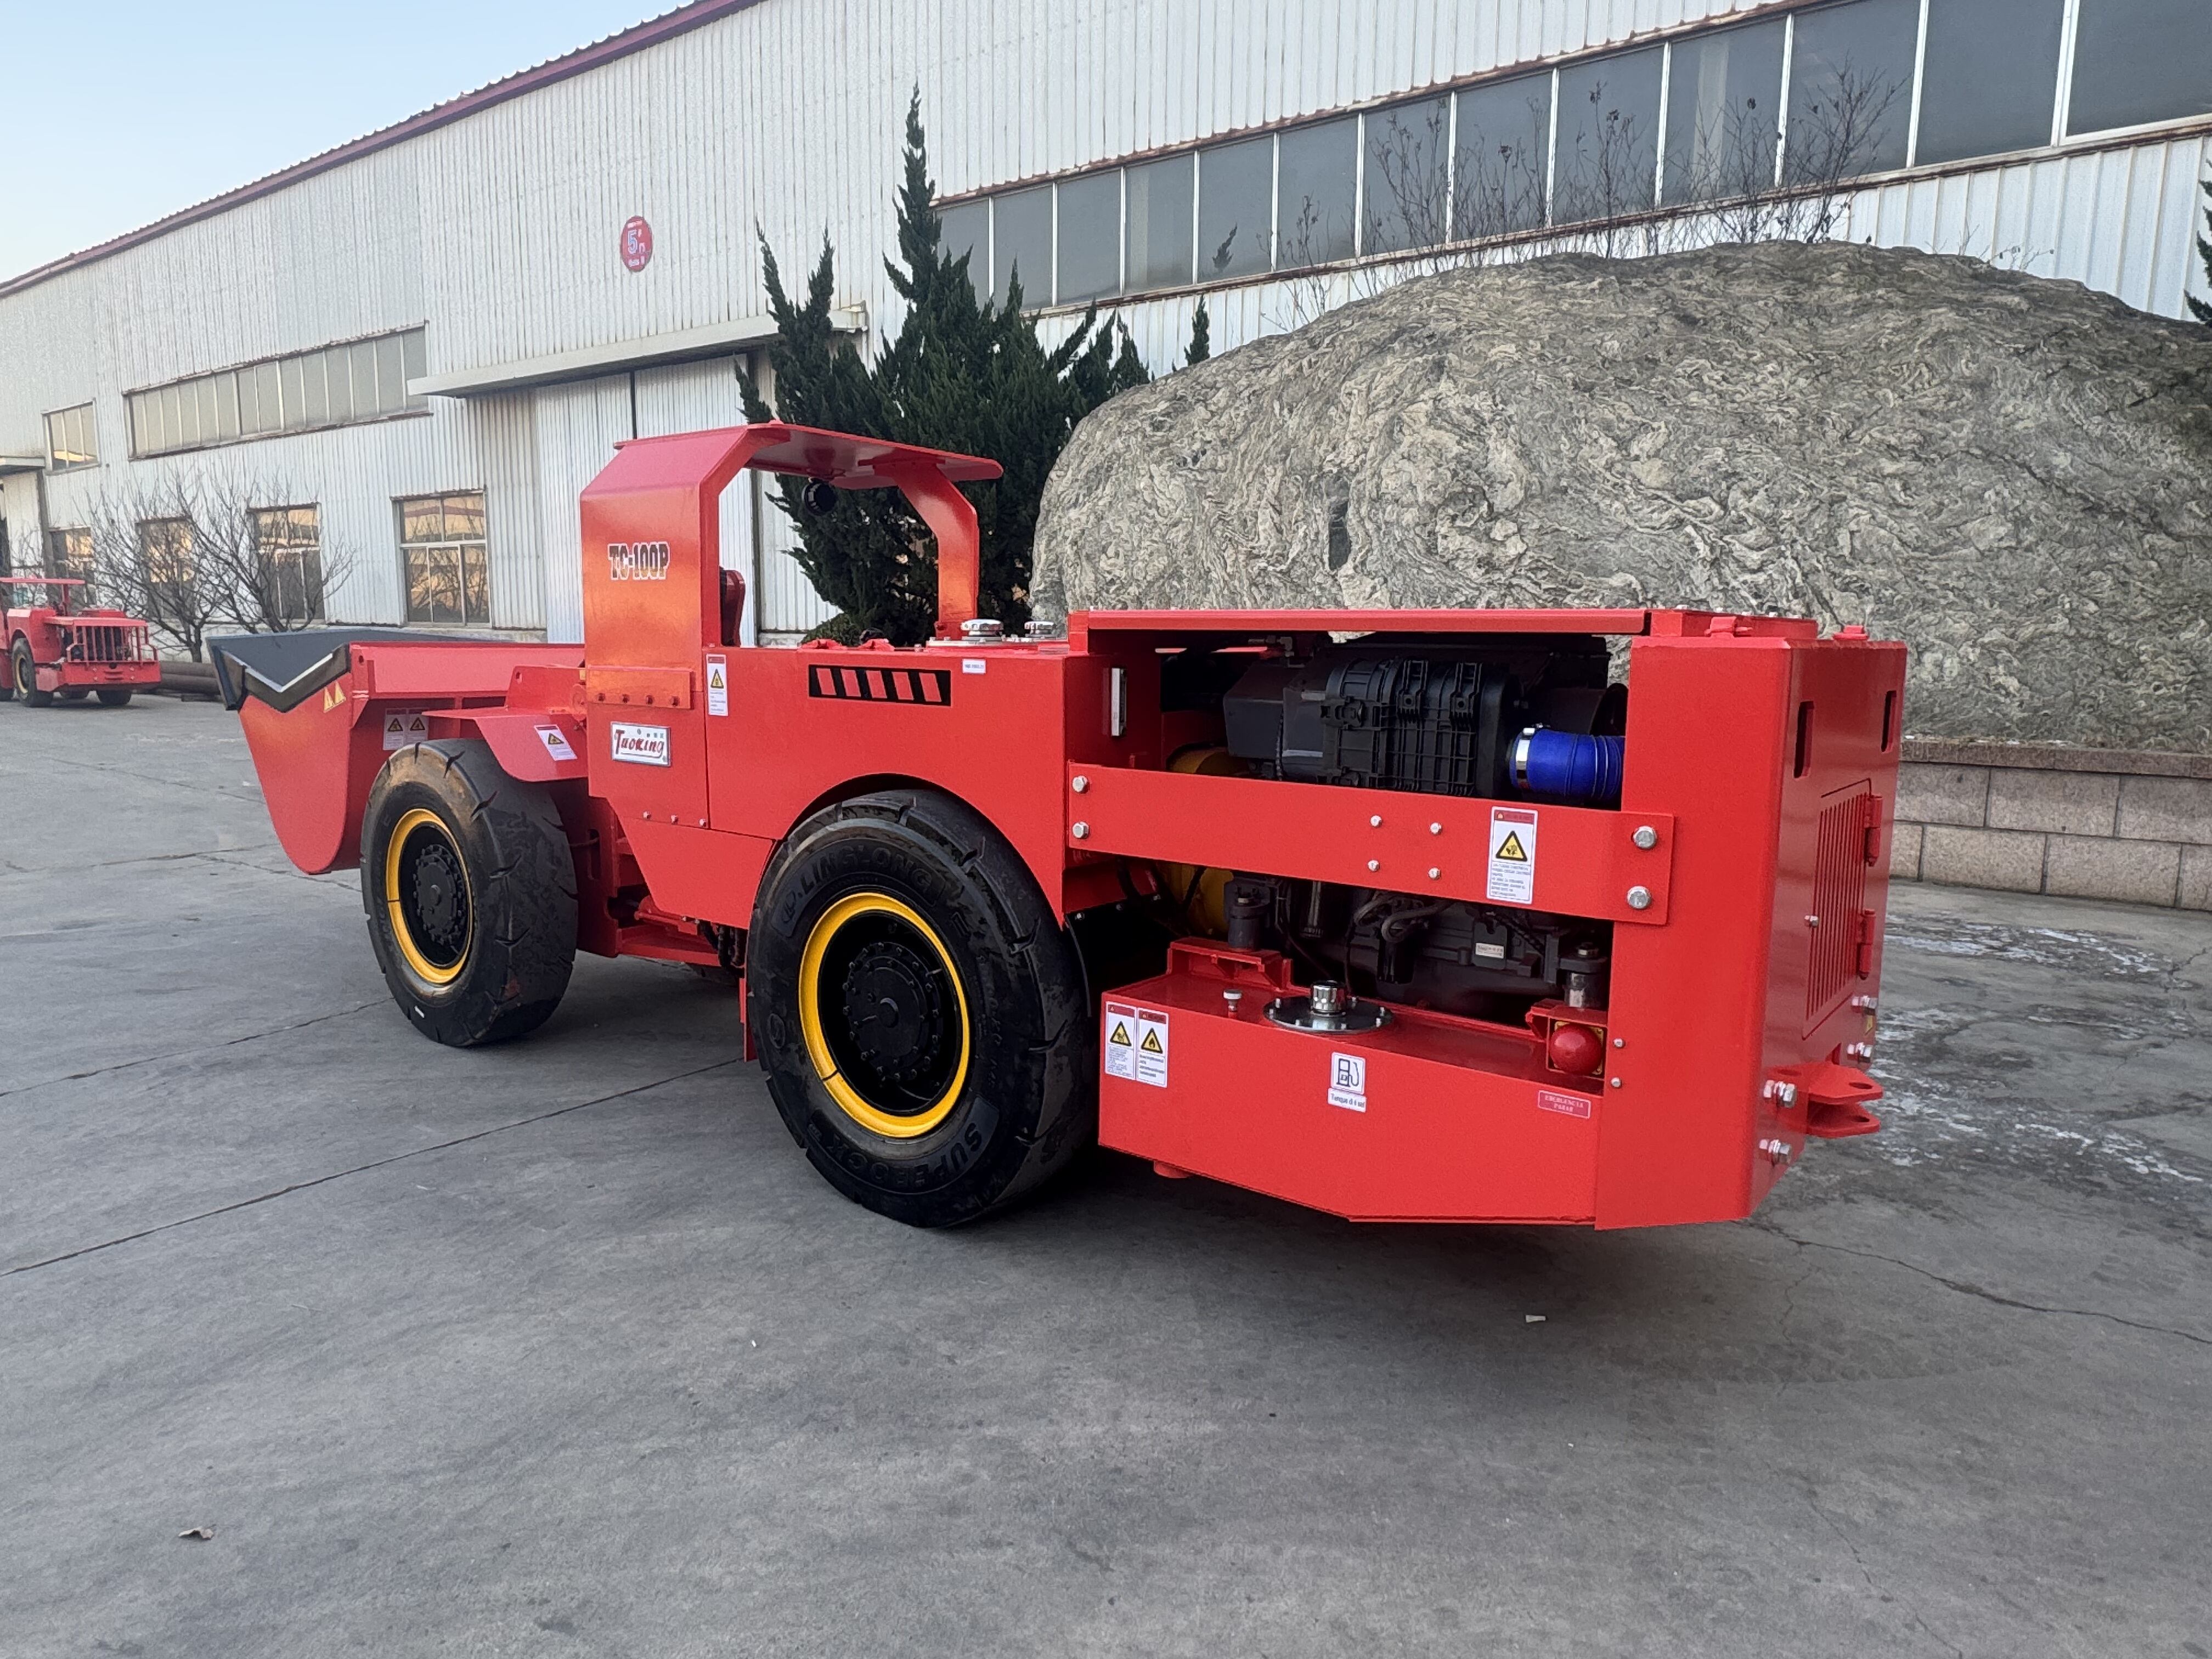
Սկուոպտրամի հոդավորված ղեկավարման համակարգը ներկայացնում է ստորերկյա շարժականության մեջ մեկ մեծ ձեռքբերում, որը հնարավորություն է տալիս մեքենային ճշգրտորեն և վստահորեն շարժվել մայրուղիների սահմանափակ տարածքներում՝ ինչը հնարավոր չէ սովորական սարքավորումների համար: Ի տարբերություն մակերևույթի վրա շարժվող մեքենաների, որոնք օգտագործում են առաջային անիվների ղեկավարում և մեծ շրջման շառավիղ, սկուոպտրամը մեջտեղից ծալվում է կենտրոնական առանցքի շուրջ, ինչը հնարավորություն է տալիս կատարել արտակարգ սեղմված շրջումներ՝ պահպանելով կայունություն և վերահսկողություն: Այս հոդավորման կետը ստեղծված է բարձր բեռնվածության վրա աշխատող սայլակների և ամրապնակների միջոցով, որոնք դիմանում են անընդհատ ծալվելու շարժմանը և ստորերկյա ծայրահեղ պայմաններին՝ ապահովելով հավաստի աշխատանք հազարավոր շահագործման ժամեր շարունակ: Ղեկավարման երկրաչափությունը հաշվարկված է այնպես, որ մեքենայի առաջային և հետին մասերը անկյուններում շարժվեն մոտավորապես նույն ճանապարհներով, նվազեցնելով մայրուղիների պատերի կամ տեղադրված սարքավորումների հետ բախման վտանգը և նվազեցնելով հողի աջակցման համակարգերին հասցված վնասը: Օպերատորները ստանում են ինտուիտիվ ղեկավարման պատասխան, որը բնական է զգացվում՝ անկախ այն հոդավորման մեխանիզմից, որը չի համապատասխանում սովորականին, իսկ ժամանակակից մեքենաները առաջարկում են ուժային ղեկավարման աջակցություն, որը նվազեցնում է ֆիզիկական ջանքերը երկարատև շահագործման ժամանակ: Մեքենայի ընդհանուր երկարության համեմատ կարճ առանցքային հեռավորությունը մաքսիմալացնում է բակետի վրա ազդող բացման ուժը՝ միաժամանակ նվազեցնելով շարժվելու համար անհրաժեշտ տարածքը, ինչը հնարավորություն է տալիս սկուոպտրամին արդյունավետ աշխատել մշակման գլխավոր մայրուղիներում, որոնք միայն մի փոքր ավելի լայն են, քան ինքը մեքենան: Զարգացած սկուոպտրամները ներառում են սենսորներ և տեսախցիկներ, որոնք օպերատորներին ապահովում են իրենց շրջապատի լիարժեք տեսանելիությամբ՝ վերացնելով թաքնված գոտիները և կանխելով վթարումները հետընթաց շարժման կամ սեղմված շարժման դեպքերում: Ցածր պրոֆիլով դիզայնը ապահովում է բավարար միջանցք սահմանափակ հետին բարձրությամբ մայրուղիներում, ինչը հնարավորություն է տալիս նվազեցնել մայրուղիների մշակման ժամանակ անհրաժեշտ հորատման ծավալները և կապված ծախսերն ու ժամանակային պահանջները: Կայունության համակարգերը հսկում են հոդավորման անկյունները և բեռնվածության բաշխումը՝ ավտոմատ սահմանափակելով ղեկավարման անկյունները մեծ բեռնվածության դեպքում բարձր արագությամբ շարժվելիս՝ կանխելու համար մեքենայի ծալվելը («ջեքնայֆինգ») կամ բեռնվածության կորուստը թեքությունների վրա: Չորս անիվանի շարժման համակարգը պահպանում է ճանապարհի վրա բոլոր անիվների վրա միատեսակ ճանապարհի կպչունությունը՝ անկախ հոդավորման անկյունից, ապահովելով համասեռ հզորության մատակարարում ուղիղ հատվածներում, սեղմված անկյուններում կամ թեքությունների վրա՝ անկայուն հիմքի պայմաններում: Շարժականության համար շատ կարևոր է անիվների ընտրությունը. մասնագիտացված ստորերկյա հանքարդյունաբերական անիվները ապահովում են անհրաժեշտ կպչունությունը արագ ուղղության փոփոխությունների համար՝ միաժամանակ դիմանալով սուր քարե բեկորների կտրվածքներին և ծակվածքներին, որոնք հաճախ հանդիպում են հանքարդյունաբերական միջավայրում: Սկուոպտրամի կարողությունը շրջվել միջանցքներում կամ փոքր սենյակներում, որտեղ սովորական սարքավորումները կարող են կասեցվել, ապահովում է շահագործման ճկունություն, որը բարելավում է մայրուղիների դասավորության արդյունավետությունը և նվազեցնում բազմաթիվ շրջման վայրեր ունեցող բարդ ճանապարհային ցանցի անհրաժեշտությունը:
 EN