Efektywność kosztowa dzięki obniżonym wydatkom operacyjnym
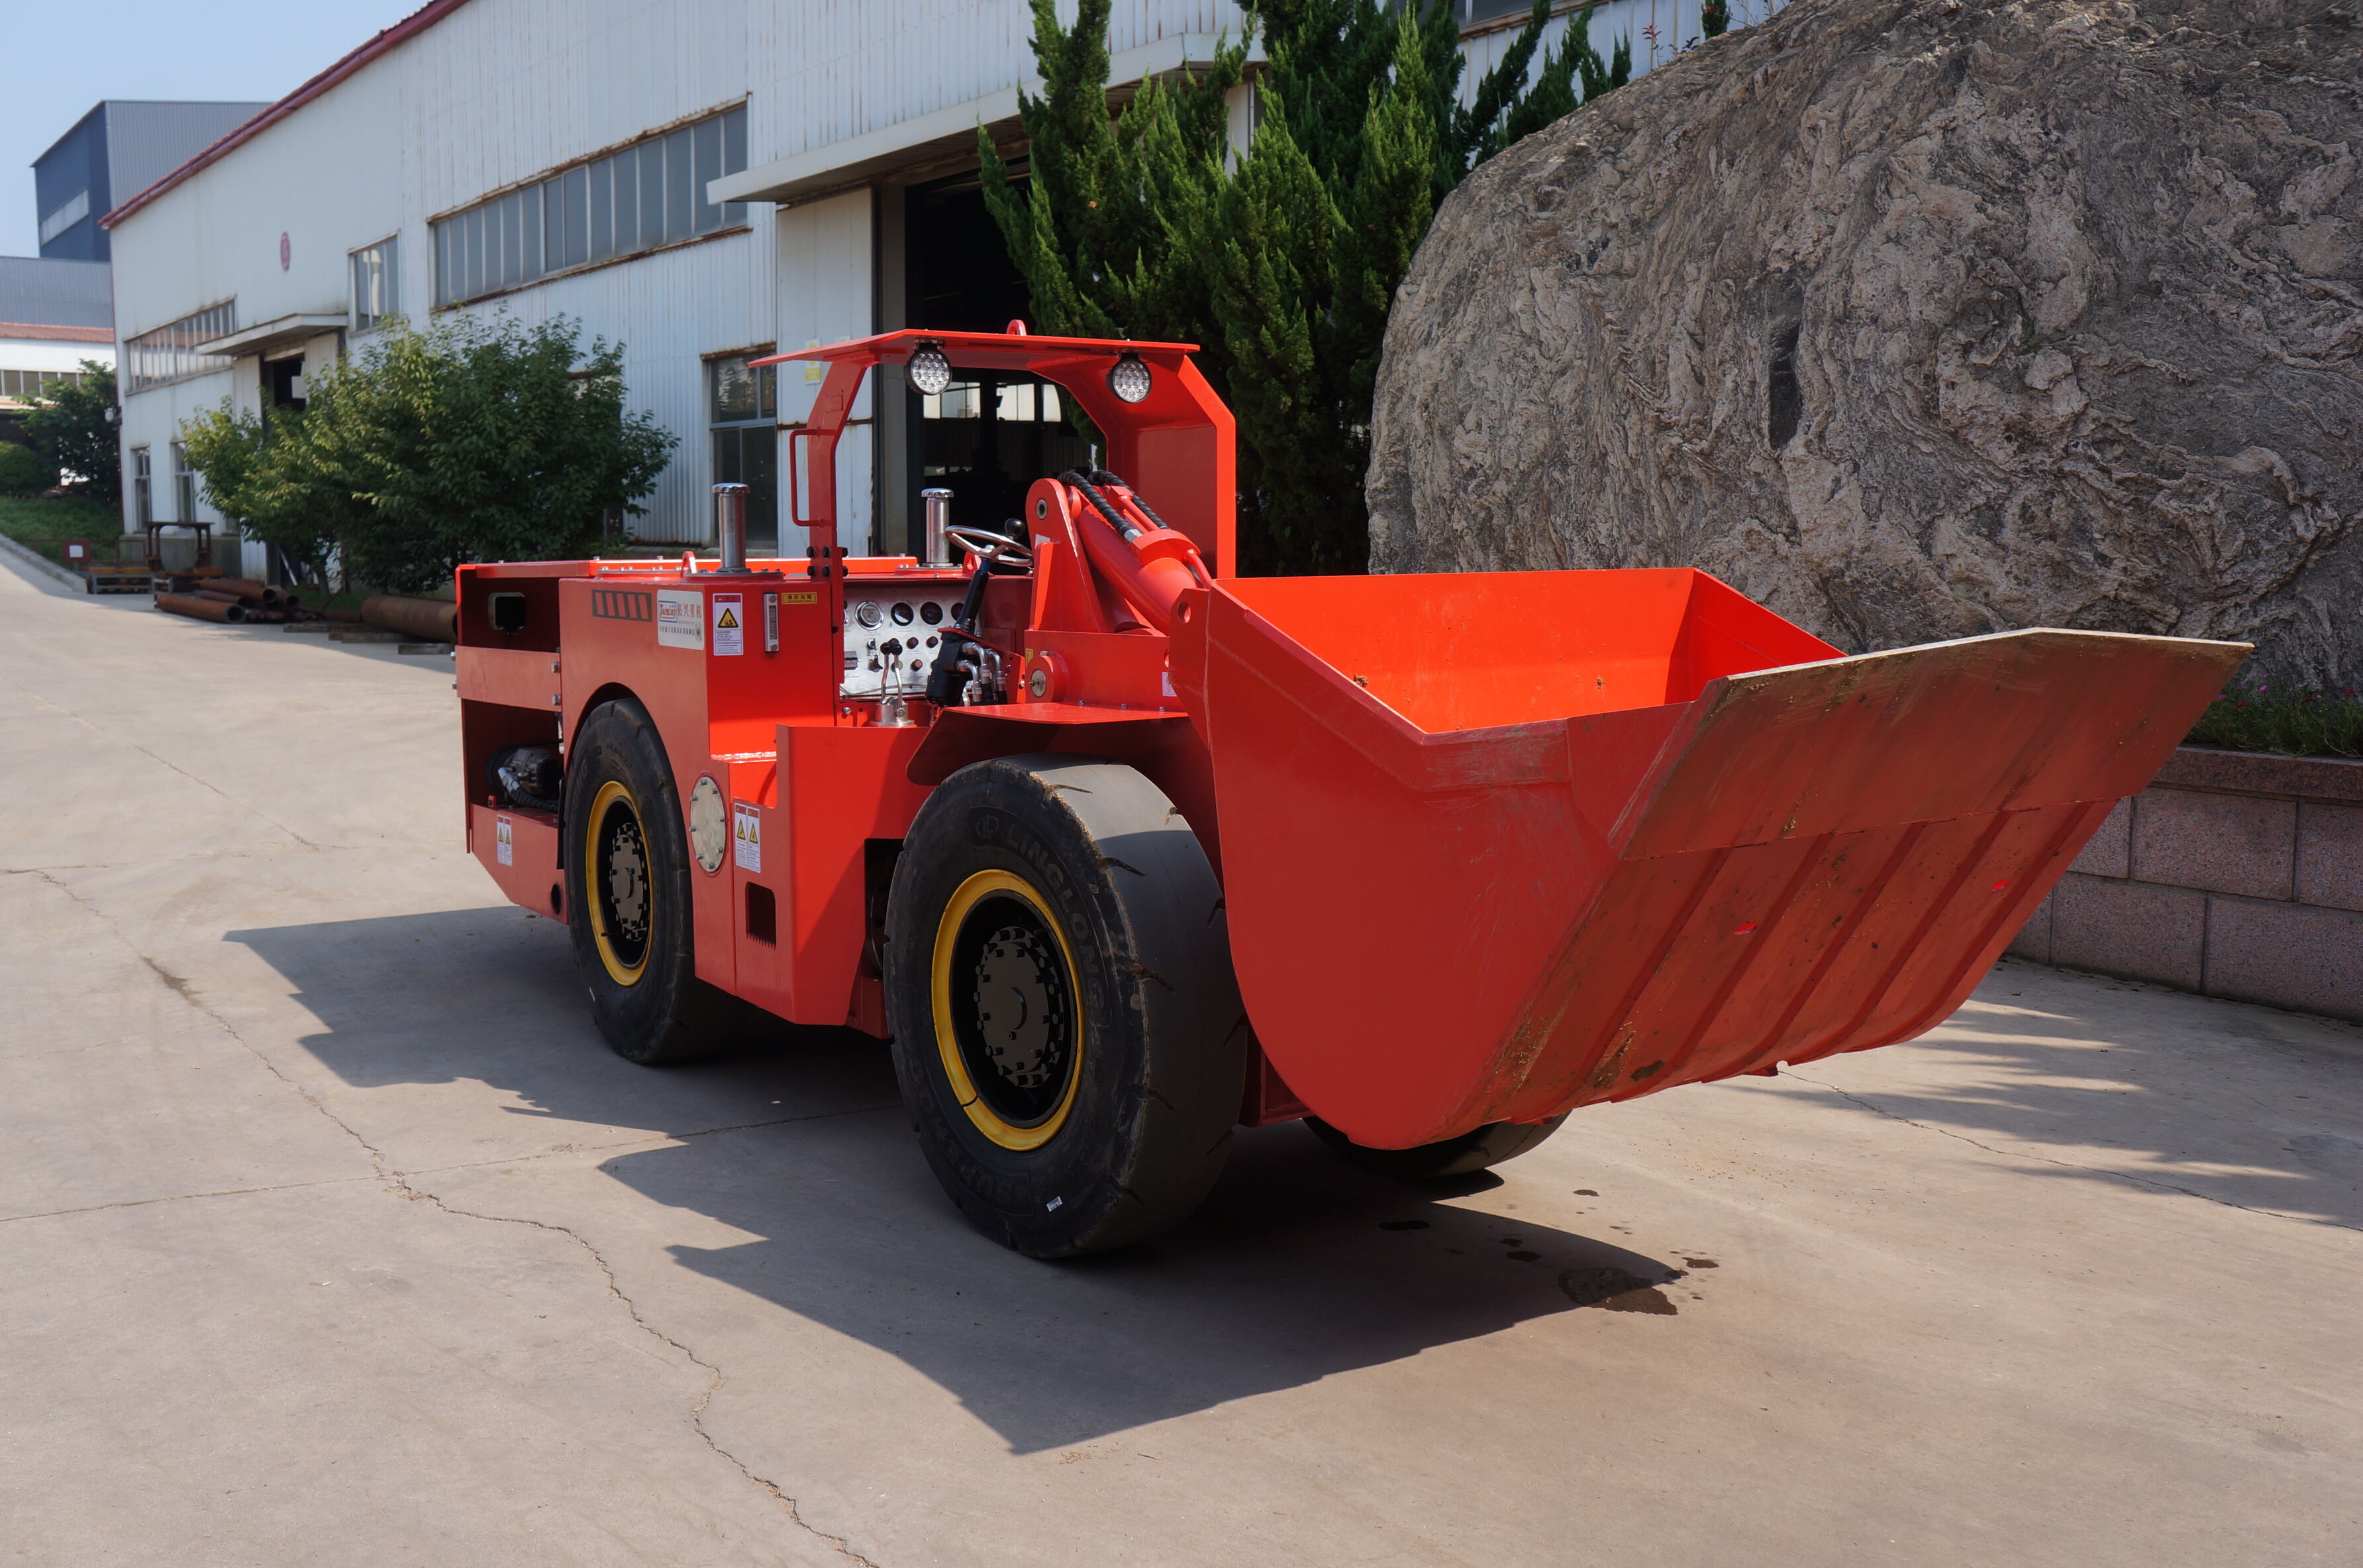
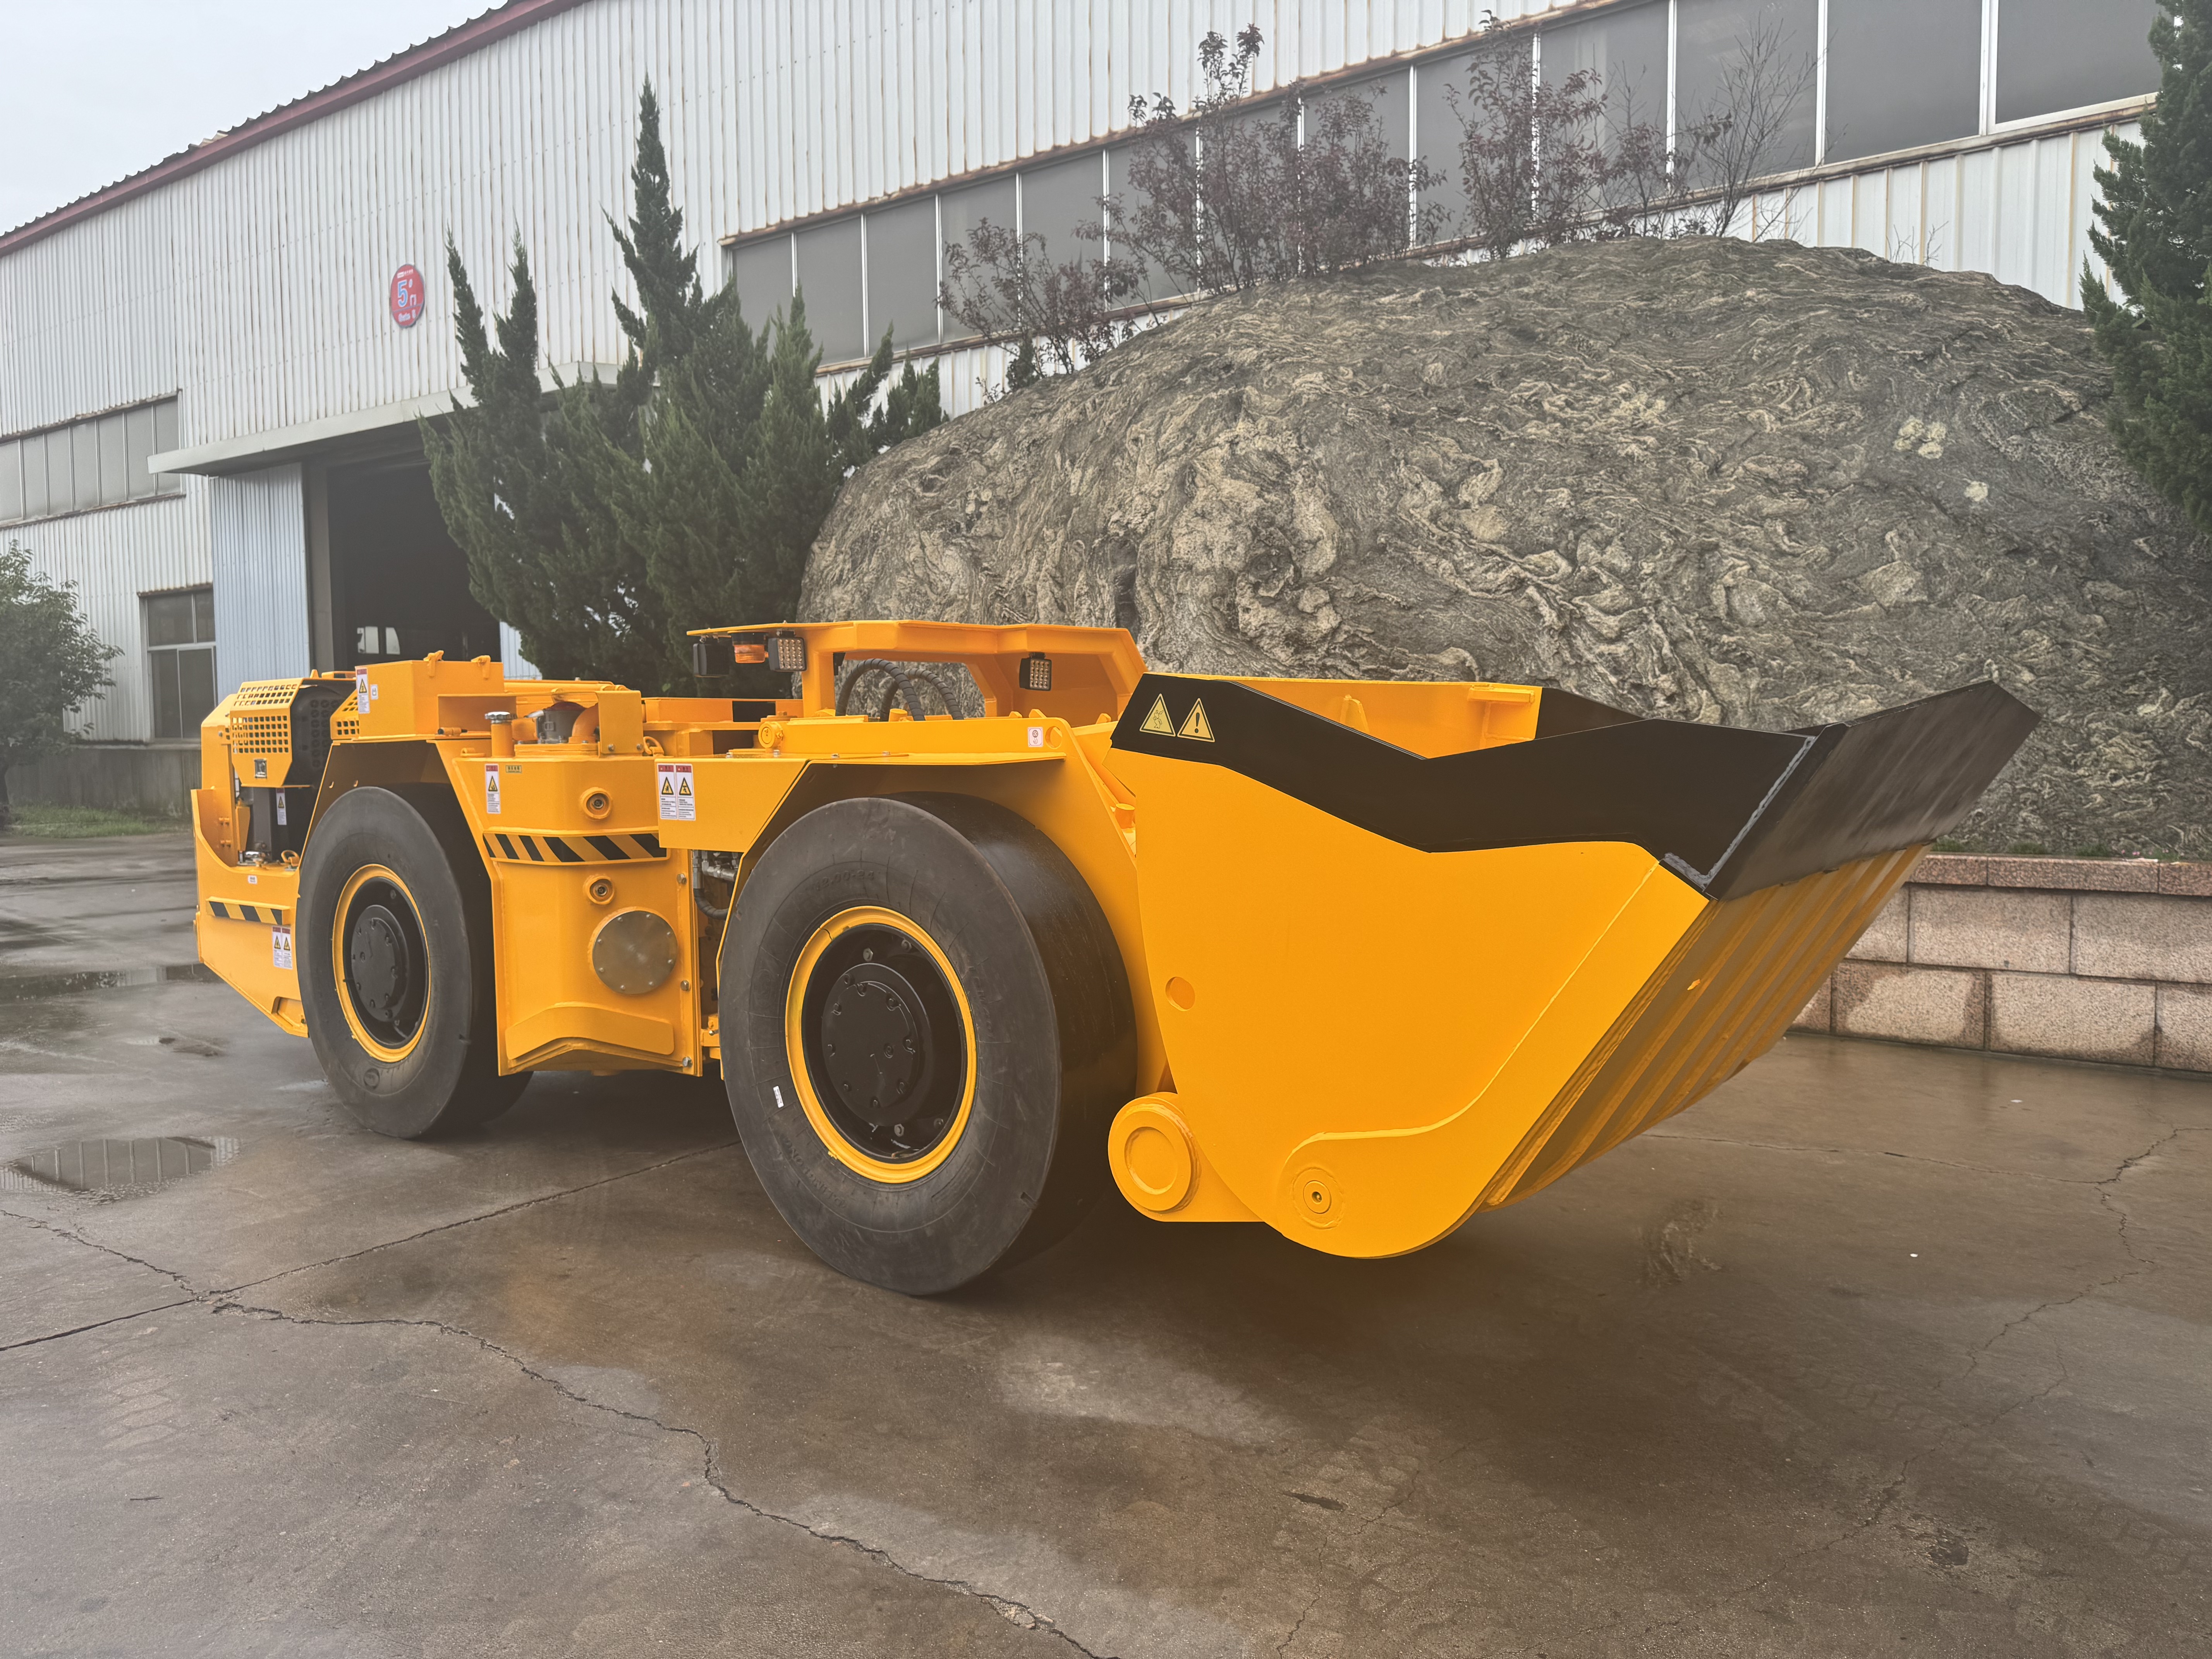
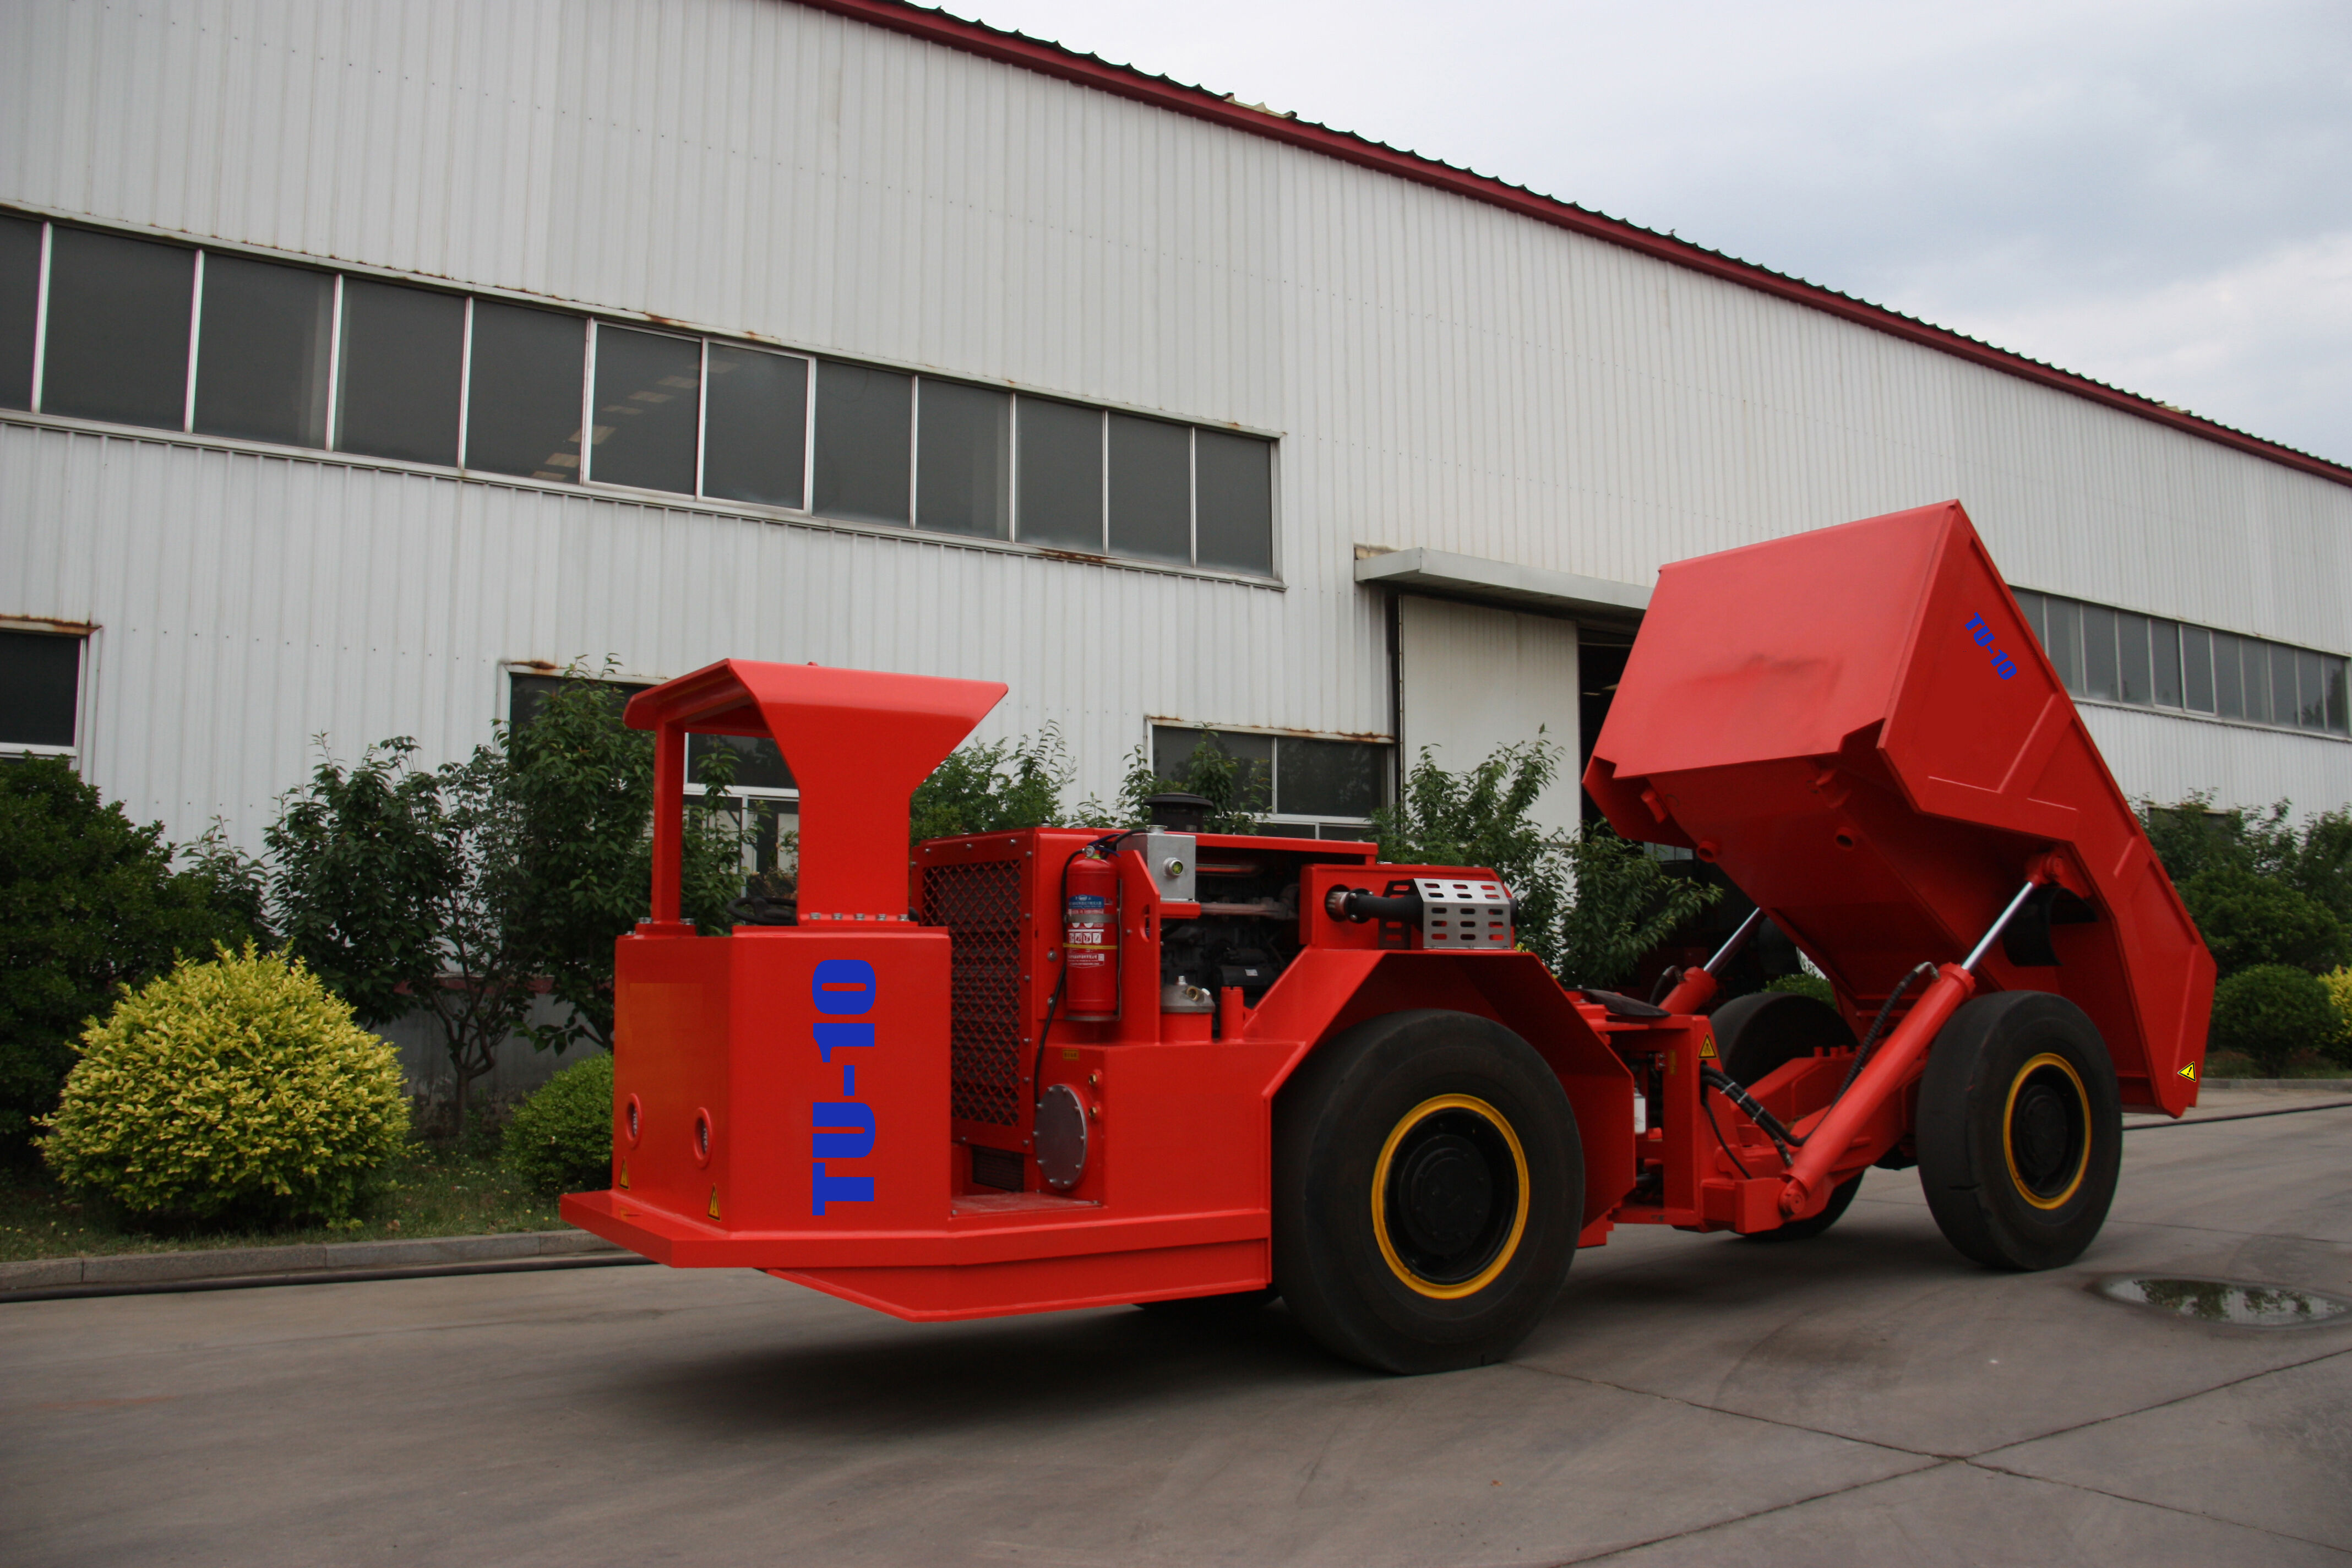
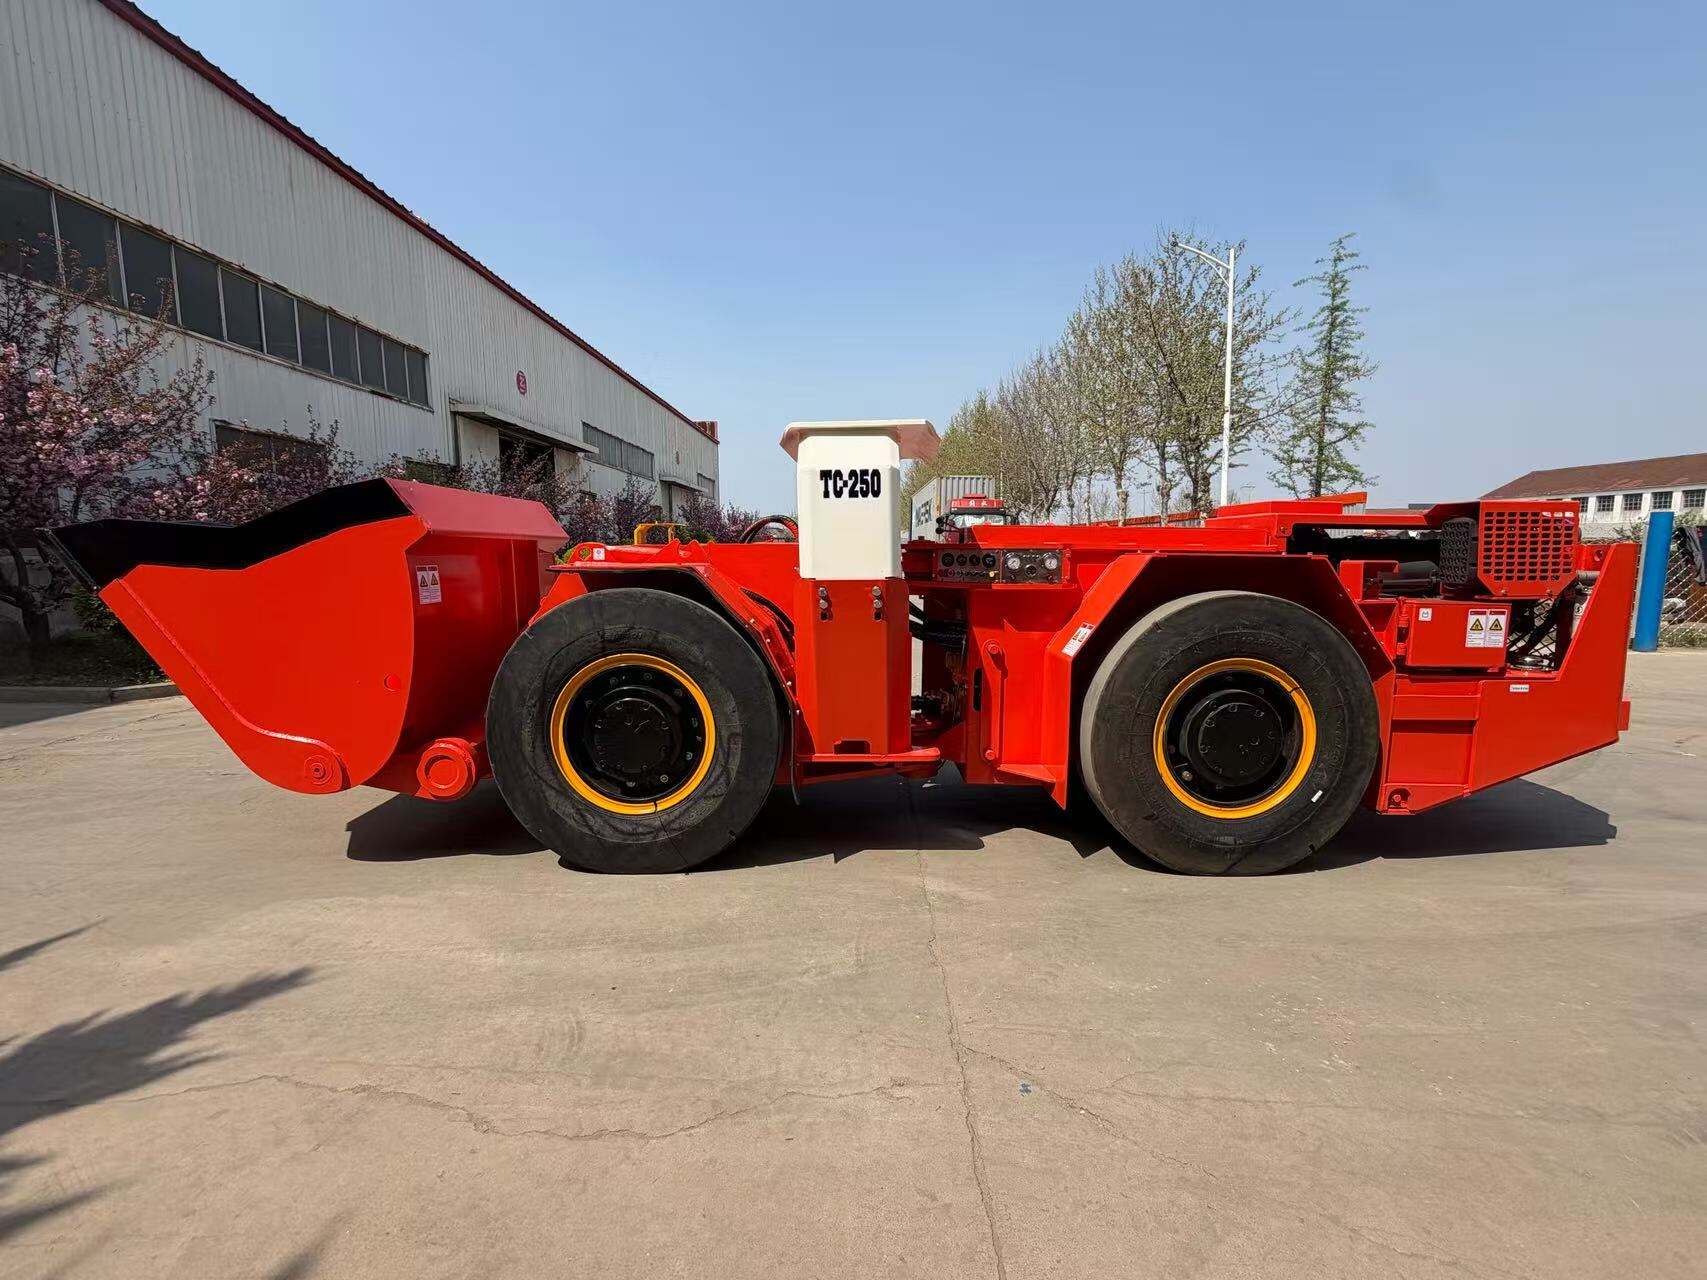
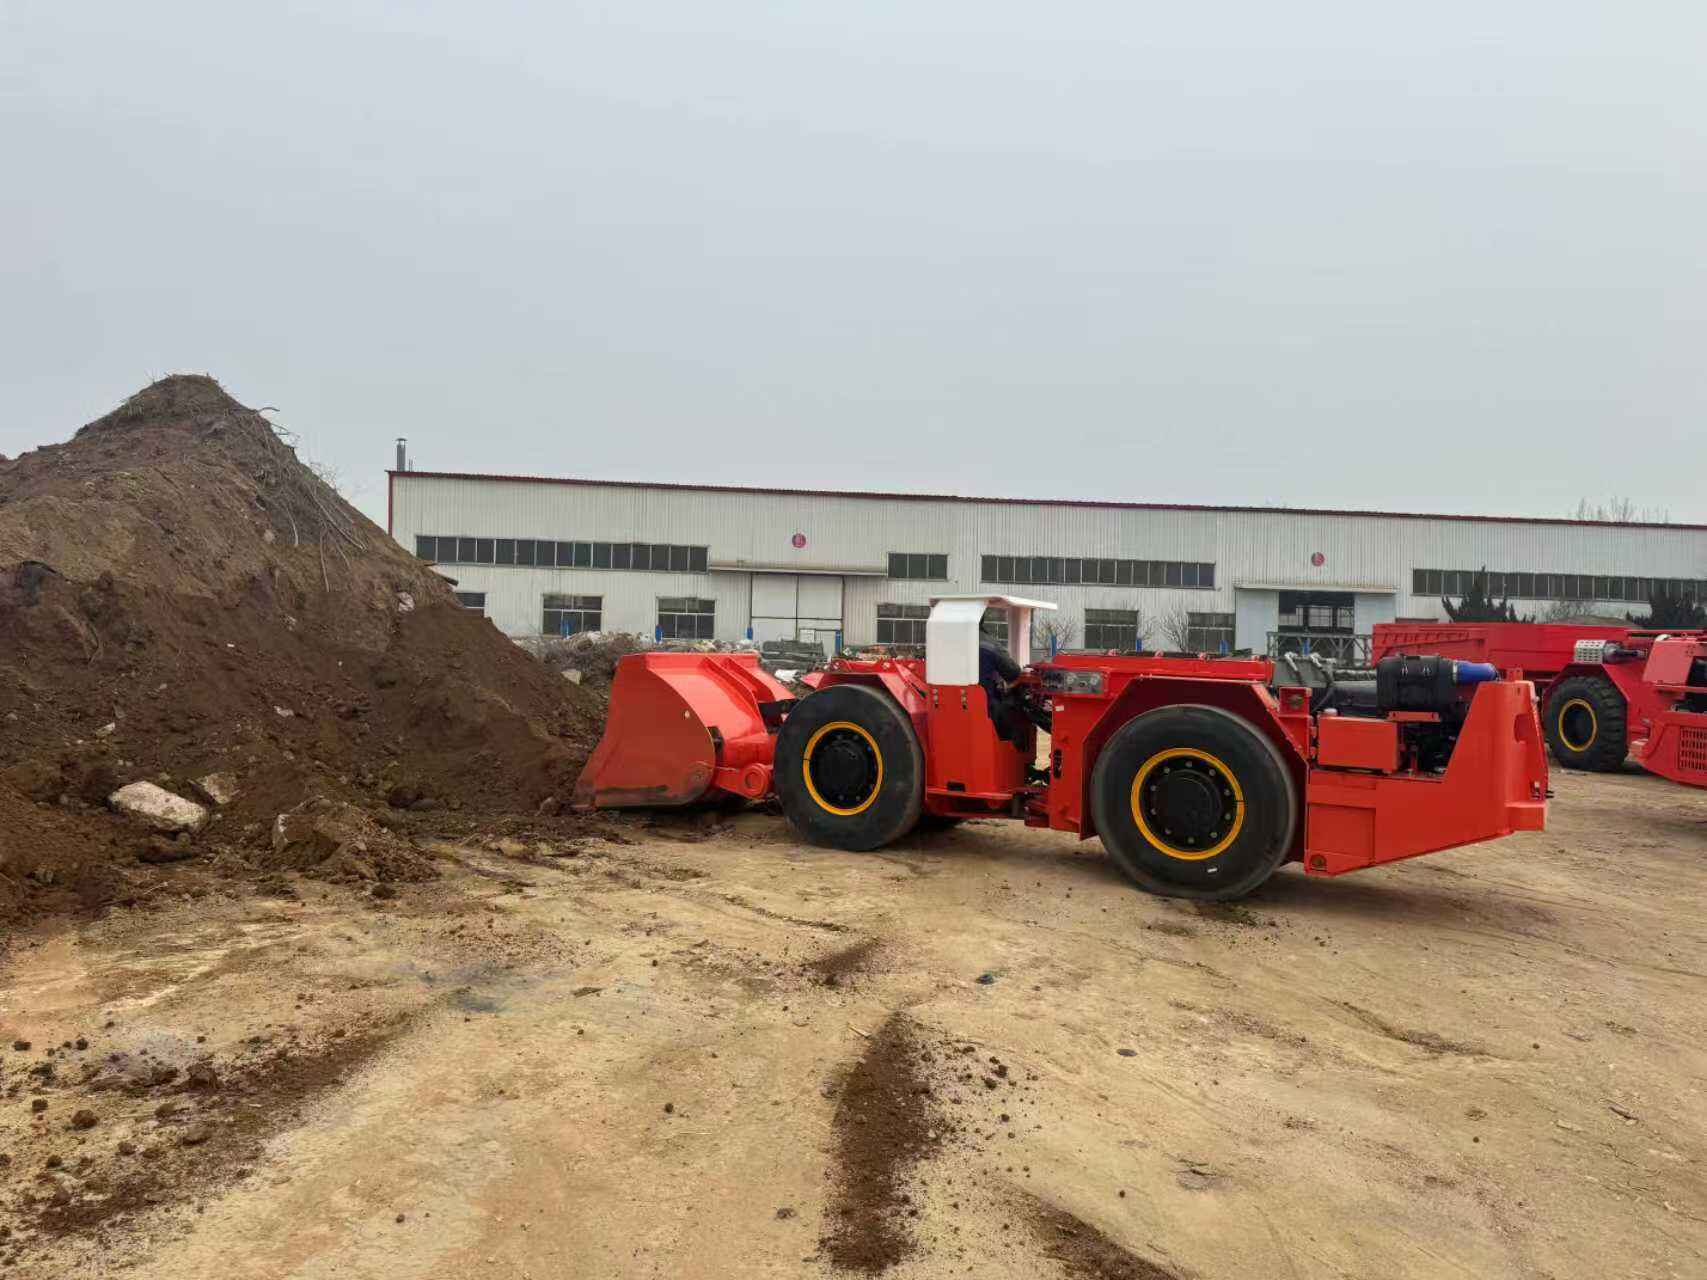
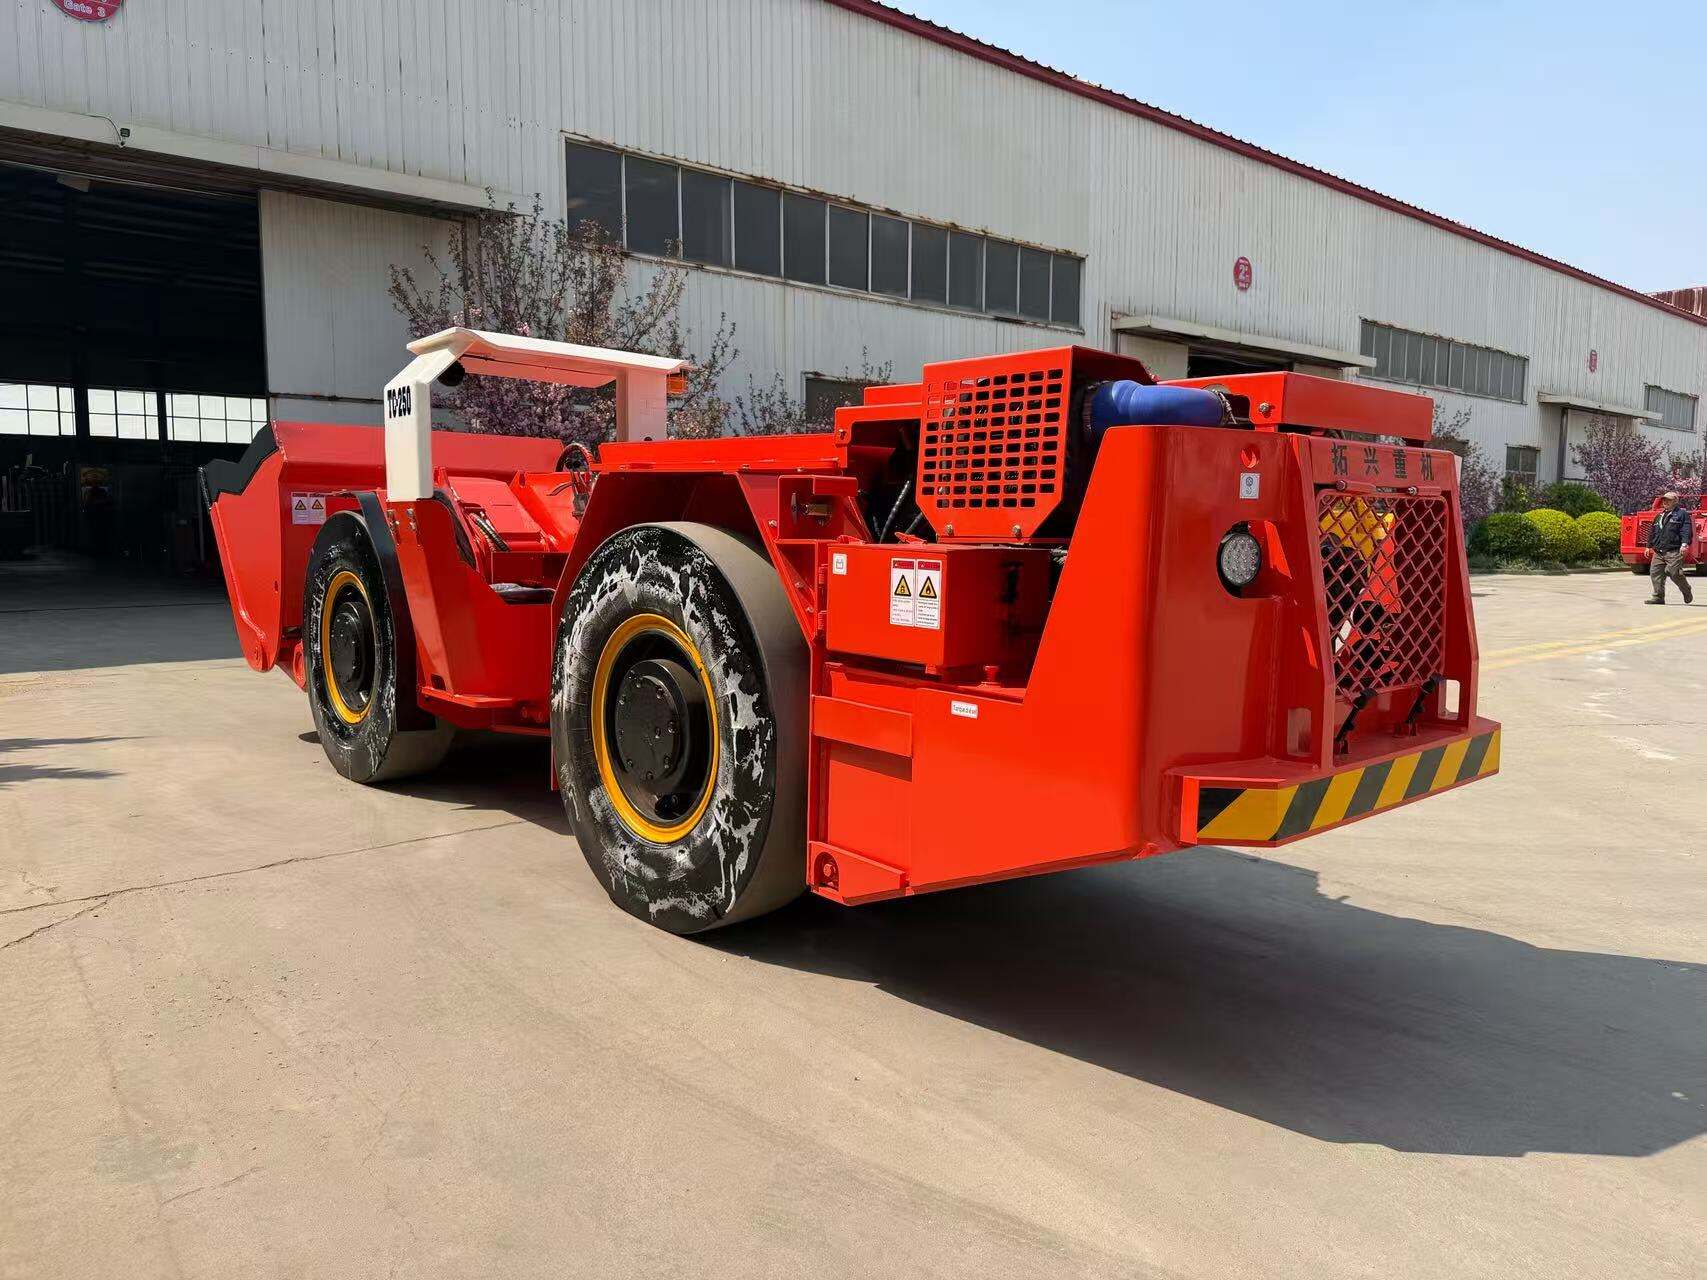
Zdalnie sterowany podziemny samochód ładujący zapewnia znaczne korzyści finansowe, które poprawiają wynik końcowy dzięki wielu mechanizmom obniżania kosztów obejmującym koszty pracy, infrastrukturę, konserwację oraz efektywność operacyjną. Optymalizacja kosztów pracy rozpoczyna się od możliwości skupienia operatorów w powierzchniowych centrach sterowania, co eliminuje znaczne nakłady czasu i środków związanych z transportem personelu do podziemnych miejsc pracy, zapewnianiem dedykowanych pojazdów transportowych dla operatorów oraz utrzymywaniem rozbudowanych podziemnych obiektów przeznaczonych na pomieszczenia dla załóg i udogodnienia. Takie skupienie umożliwia elastyczne harmonogramowanie pracy, dzięki któremu operatorzy mogą szybko przełączać się między sterowaniem różnymi maszynami lub wspieraniem różnych sekcji górniczych bez konieczności pokonywania tras, które ograniczają tradycyjne wdrażanie sprzętu. Państwa operacja może strategicznie przydzielać wykwalifikowanych operatorów do zdalnego zarządzania kluczowymi obszarami produkcji, jednocześnie wykorzystując mniej doświadczony personel do zadań pomocniczych, co optymalizuje inwestycje w siłę roboczą i redukuje koszty szkoleń w całej organizacji. Zdalnie sterowany podziemny samochód ładujący znacznie zmniejsza wymagania dotyczące wentylacji w aktywnych strefach roboczych, ponieważ mniejsza liczba pracowników potrzebuje dostępu do tych obszarów – przekłada się to na istotne oszczędności energii wynikające z ograniczonego obciążenia wentylatorów, niższego zużycia paliwa diesla spowodowanego mniejszym oporem przepływu powietrza oraz odroczenia wydatków inwestycyjnych na rozbudowę infrastruktury wentylacyjnej. Redukcja kosztów infrastruktury obejmuje również wyeliminowanie lub uproszczenie budowy dróg dostępu, ponieważ sprzęt zdalnie sterowany może działać w obszarach, w których zapewnienie bezpiecznego dostępu personelu wymagałoby intensywnego wsparcia górotworu, szerszych otworów oraz ulepszonych tras ewakuacyjnych. Koszty konserwacji maleją dzięki funkcjom diagnostycznym monitorującym zużycie komponentów, stan płynów oraz wydajność systemu w sposób ciągły, co umożliwia serwis oparty na rzeczywistym stanie technicznym – wymiana elementów następuje wyłącznie wtedy, gdy jest to konieczne, a nie zgodnie z konserwatywnymi harmonogramami prowadzącymi do przedwczesnego wycofywania jeszcze sprawnych części. Technologia ta zmniejsza koszty napraw związanych z uszkodzeniami, ponieważ operatorzy, oglądający obrazy z wielu kamer oraz otrzymujący ostrzeżenia o zbliżeniu się do przeszkód, podejmują bardziej uzasadnione decyzje pozwalające uniknąć kolizji ze ścianami, infrastrukturą i innym sprzętem – zdarzeń częstych w podziemnych środowiskach o ograniczonej widoczności. Poprawa efektywności zużycia paliwa wynika z zoptymalizowanych wzorców pracy, ograniczenia czasu postoju oraz inteligentnych systemów zarządzania energią, które dopasowują moc silnika do bieżących potrzeb zamiast utrzymywać stałe, wysokie moce niezależnie od wymagań danego zadania. Zdalnie sterowany podziemny samochód ładujący wydłuża żywotność sprzętu poprzez wyeliminowanie zużycia spowodowanego przez operatorów, takiego jak nadmierne prędkości na nierównym terenie, gwałtowne hamowanie czy agresywne cyklowanie układu hydraulicznego – czynniki te przyspieszają degradację komponentów, gdy operatorzy spieszą się z realizacją zadań lub próbują radzić sobie z uciążliwymi warunkami pracy. Obniżka składek ubezpieczeniowych wynika naturalnie z poprawy wskaźników bezpieczeństwa: mniejsza liczba incydentów prowadzi do niższych składek oraz ograniczenia kosztów własnego ubezpieczenia (self-insured retention), które znacząco wpływają na roczne budżety operacyjne. Technologia ta umożliwia eksploatację w strefach rud o granicznej rentowności, które nie uzasadniałyby inwestycji w infrastrukturę bezpieczeństwa niezbędną przy dostępności personelu, rozszerzając tym samym bazę surowcową i wydłużając okres eksploatacji kopalni bez proporcjonalnego wzrostu kosztów.
 EN