Incorporatio Technologiae Forandi Profectae et Versatilitas
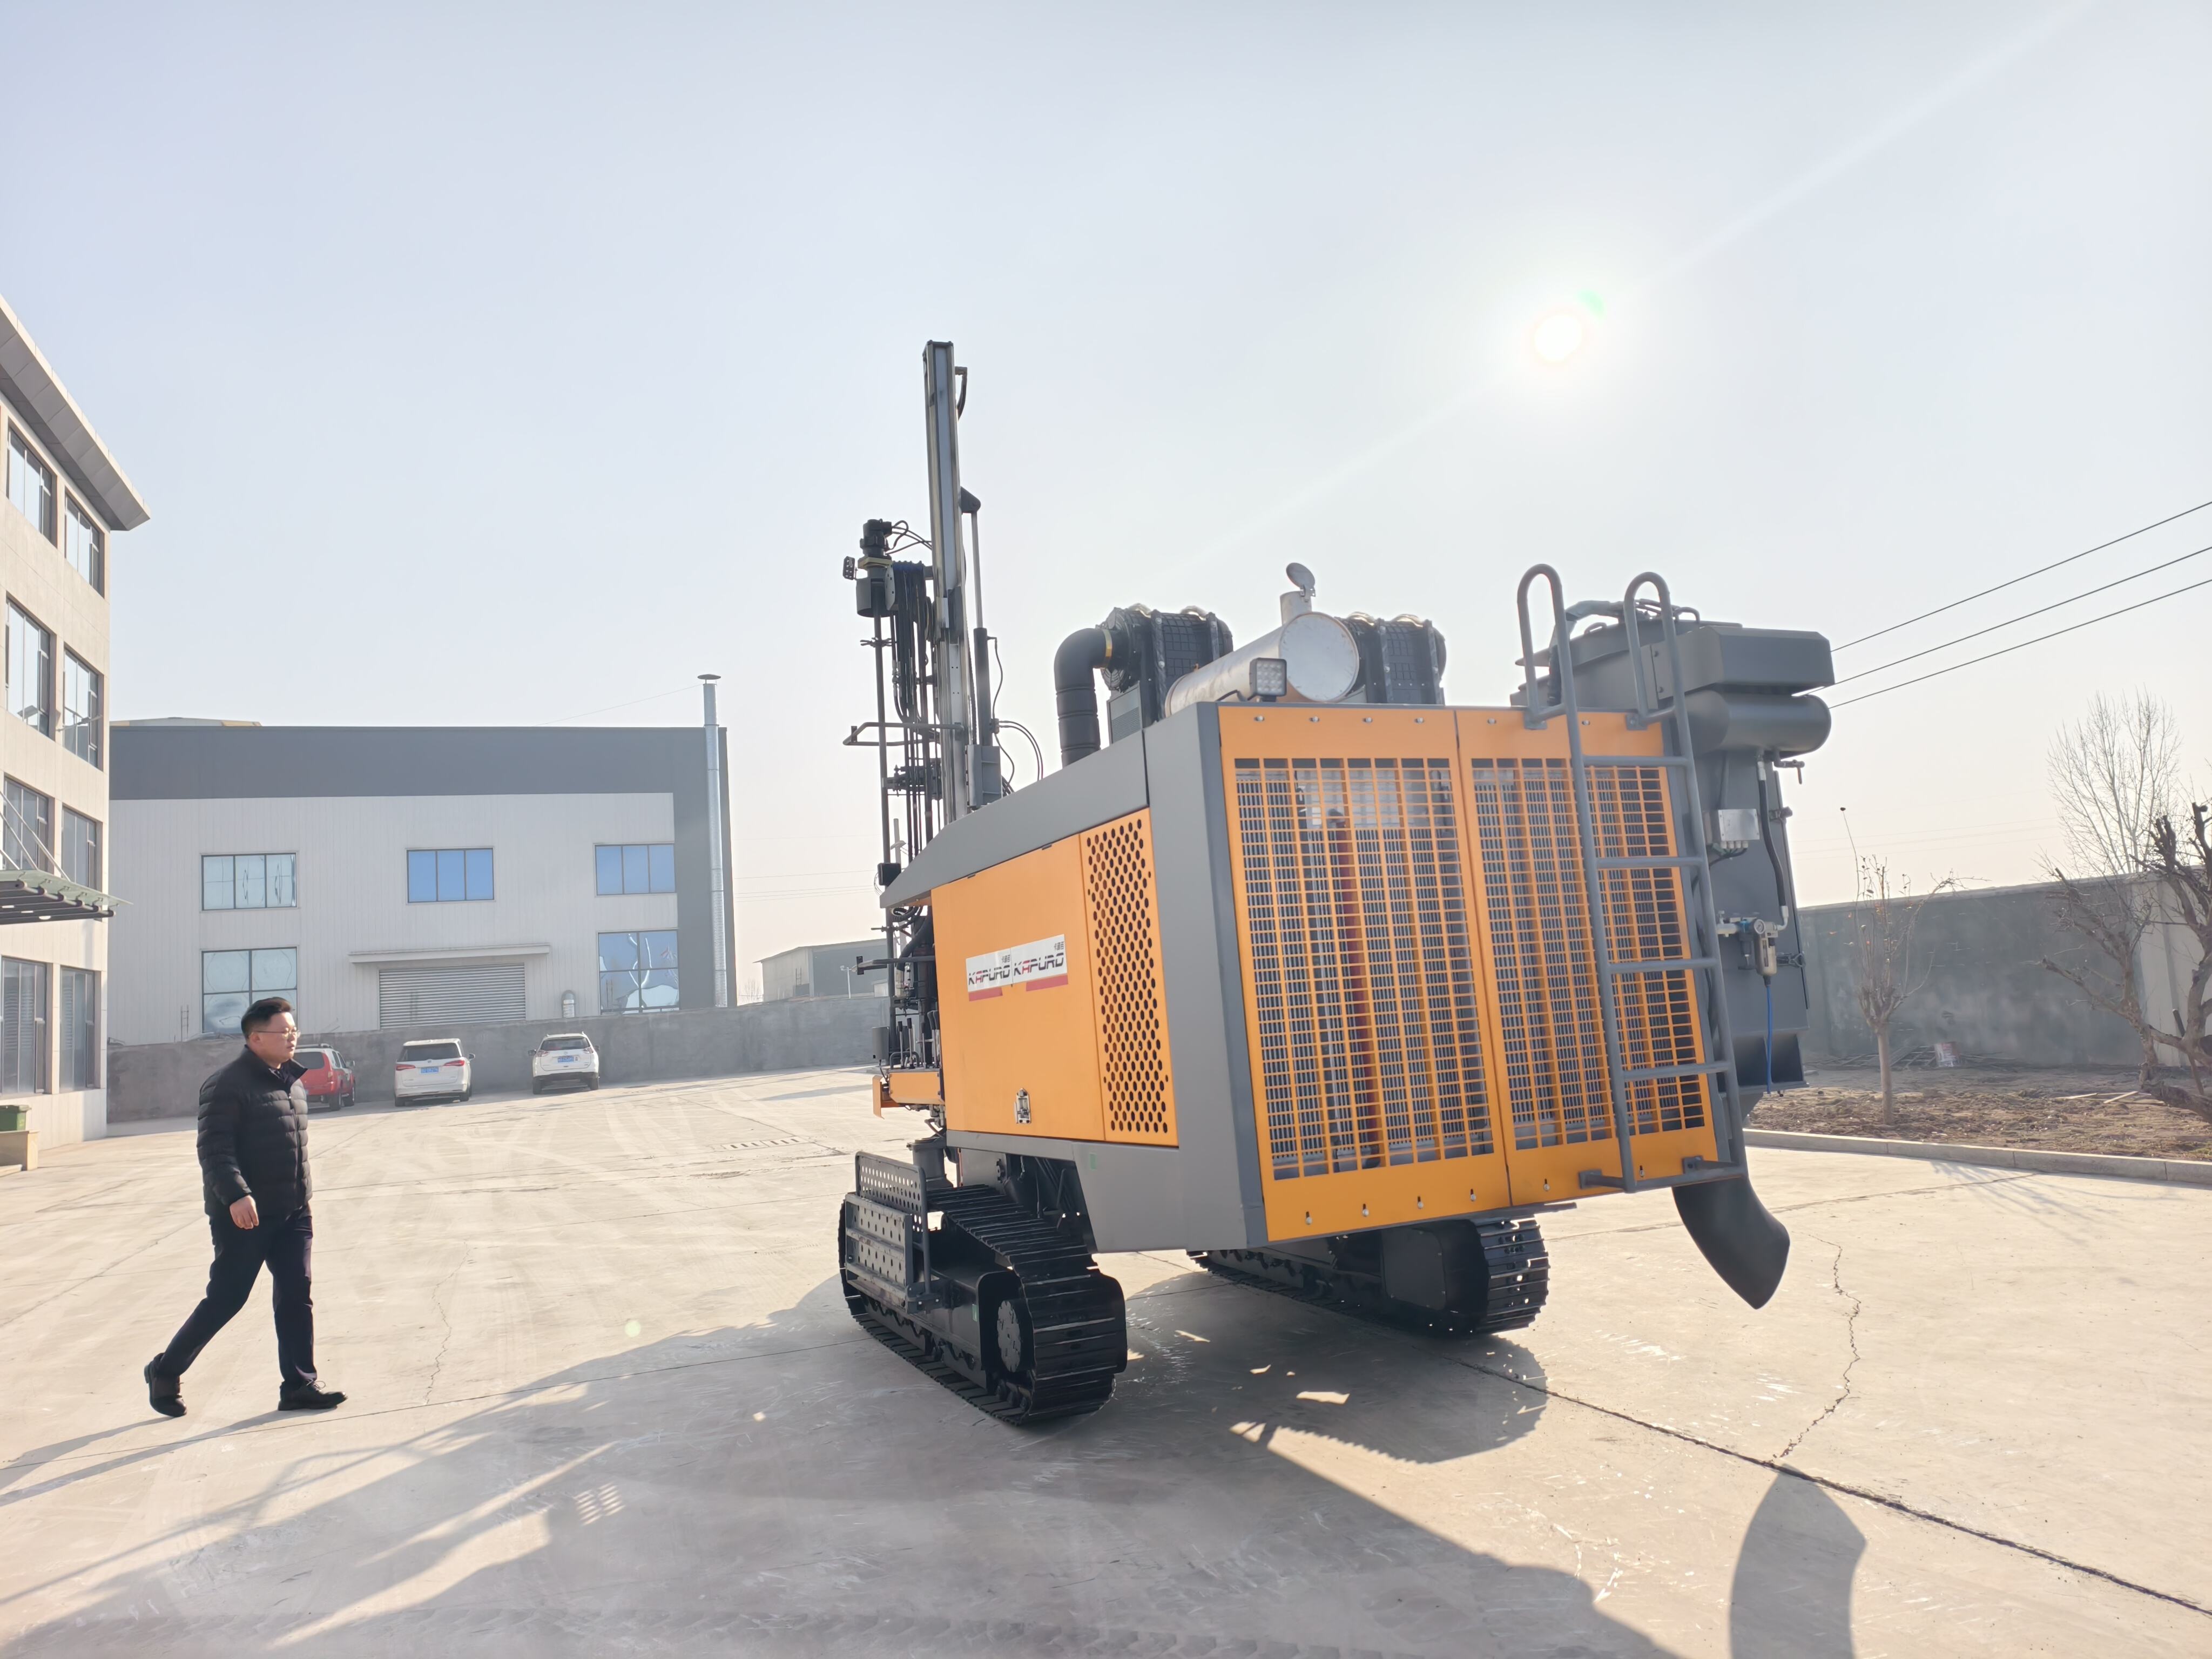
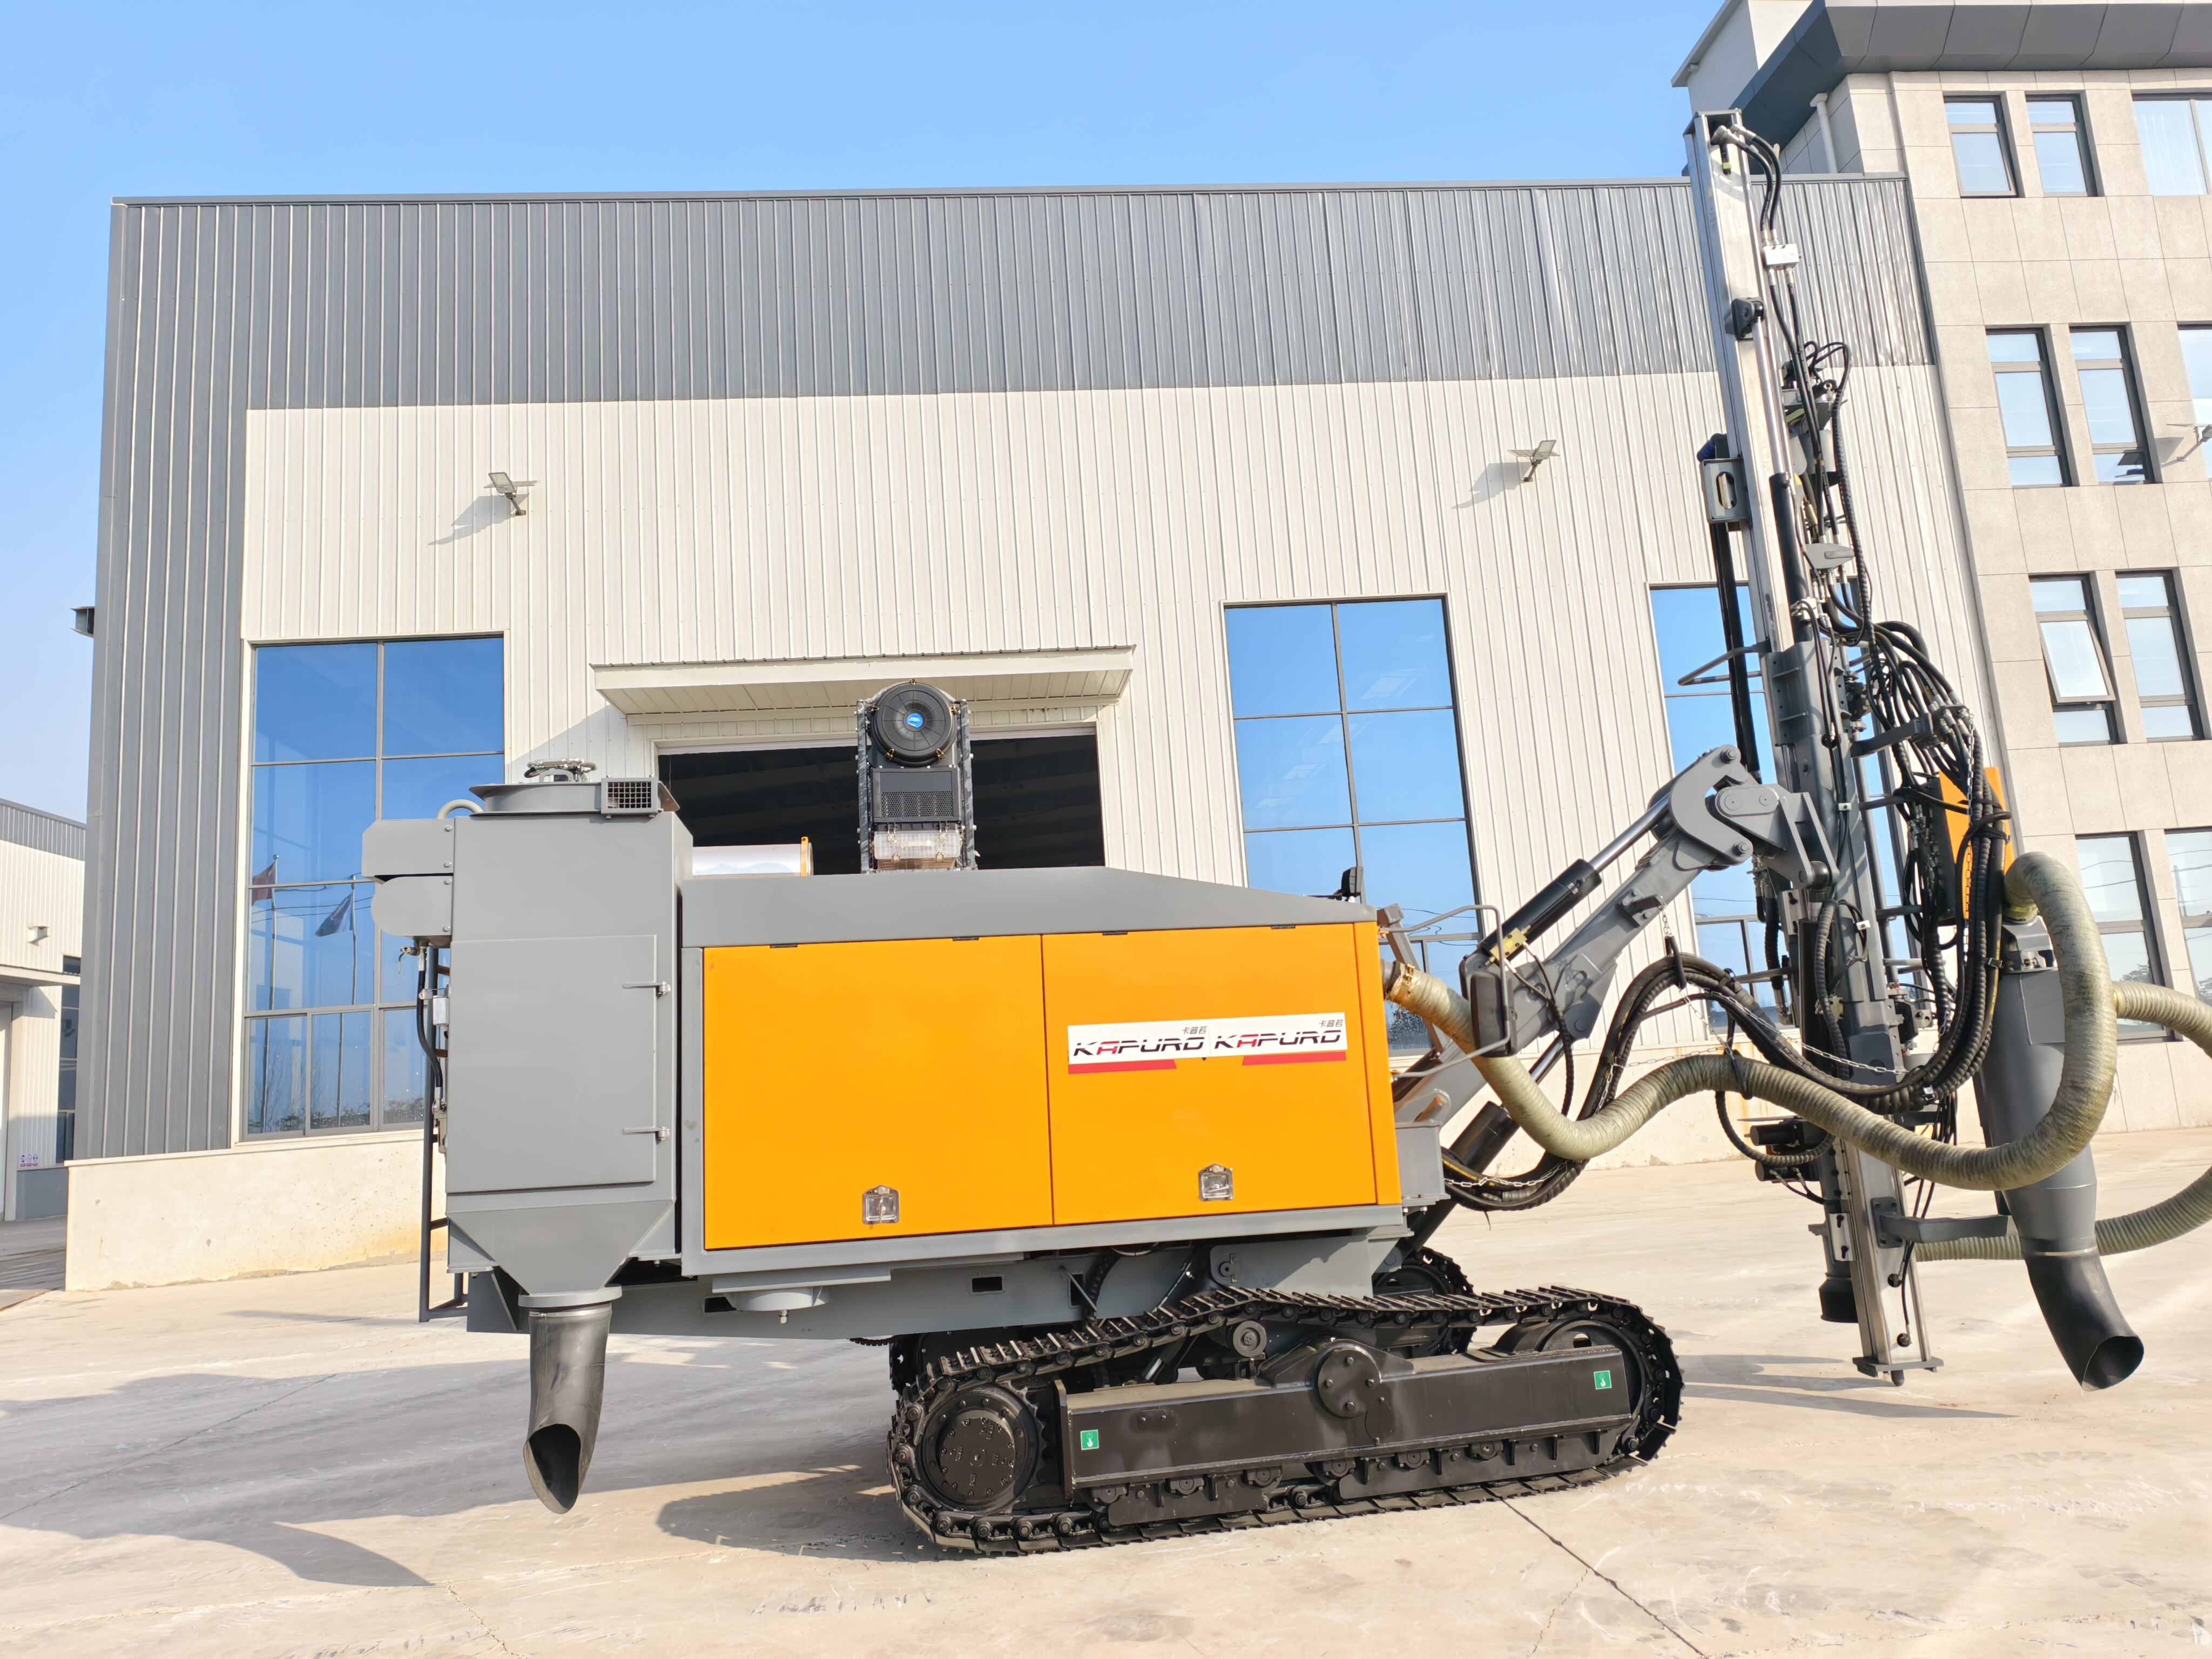
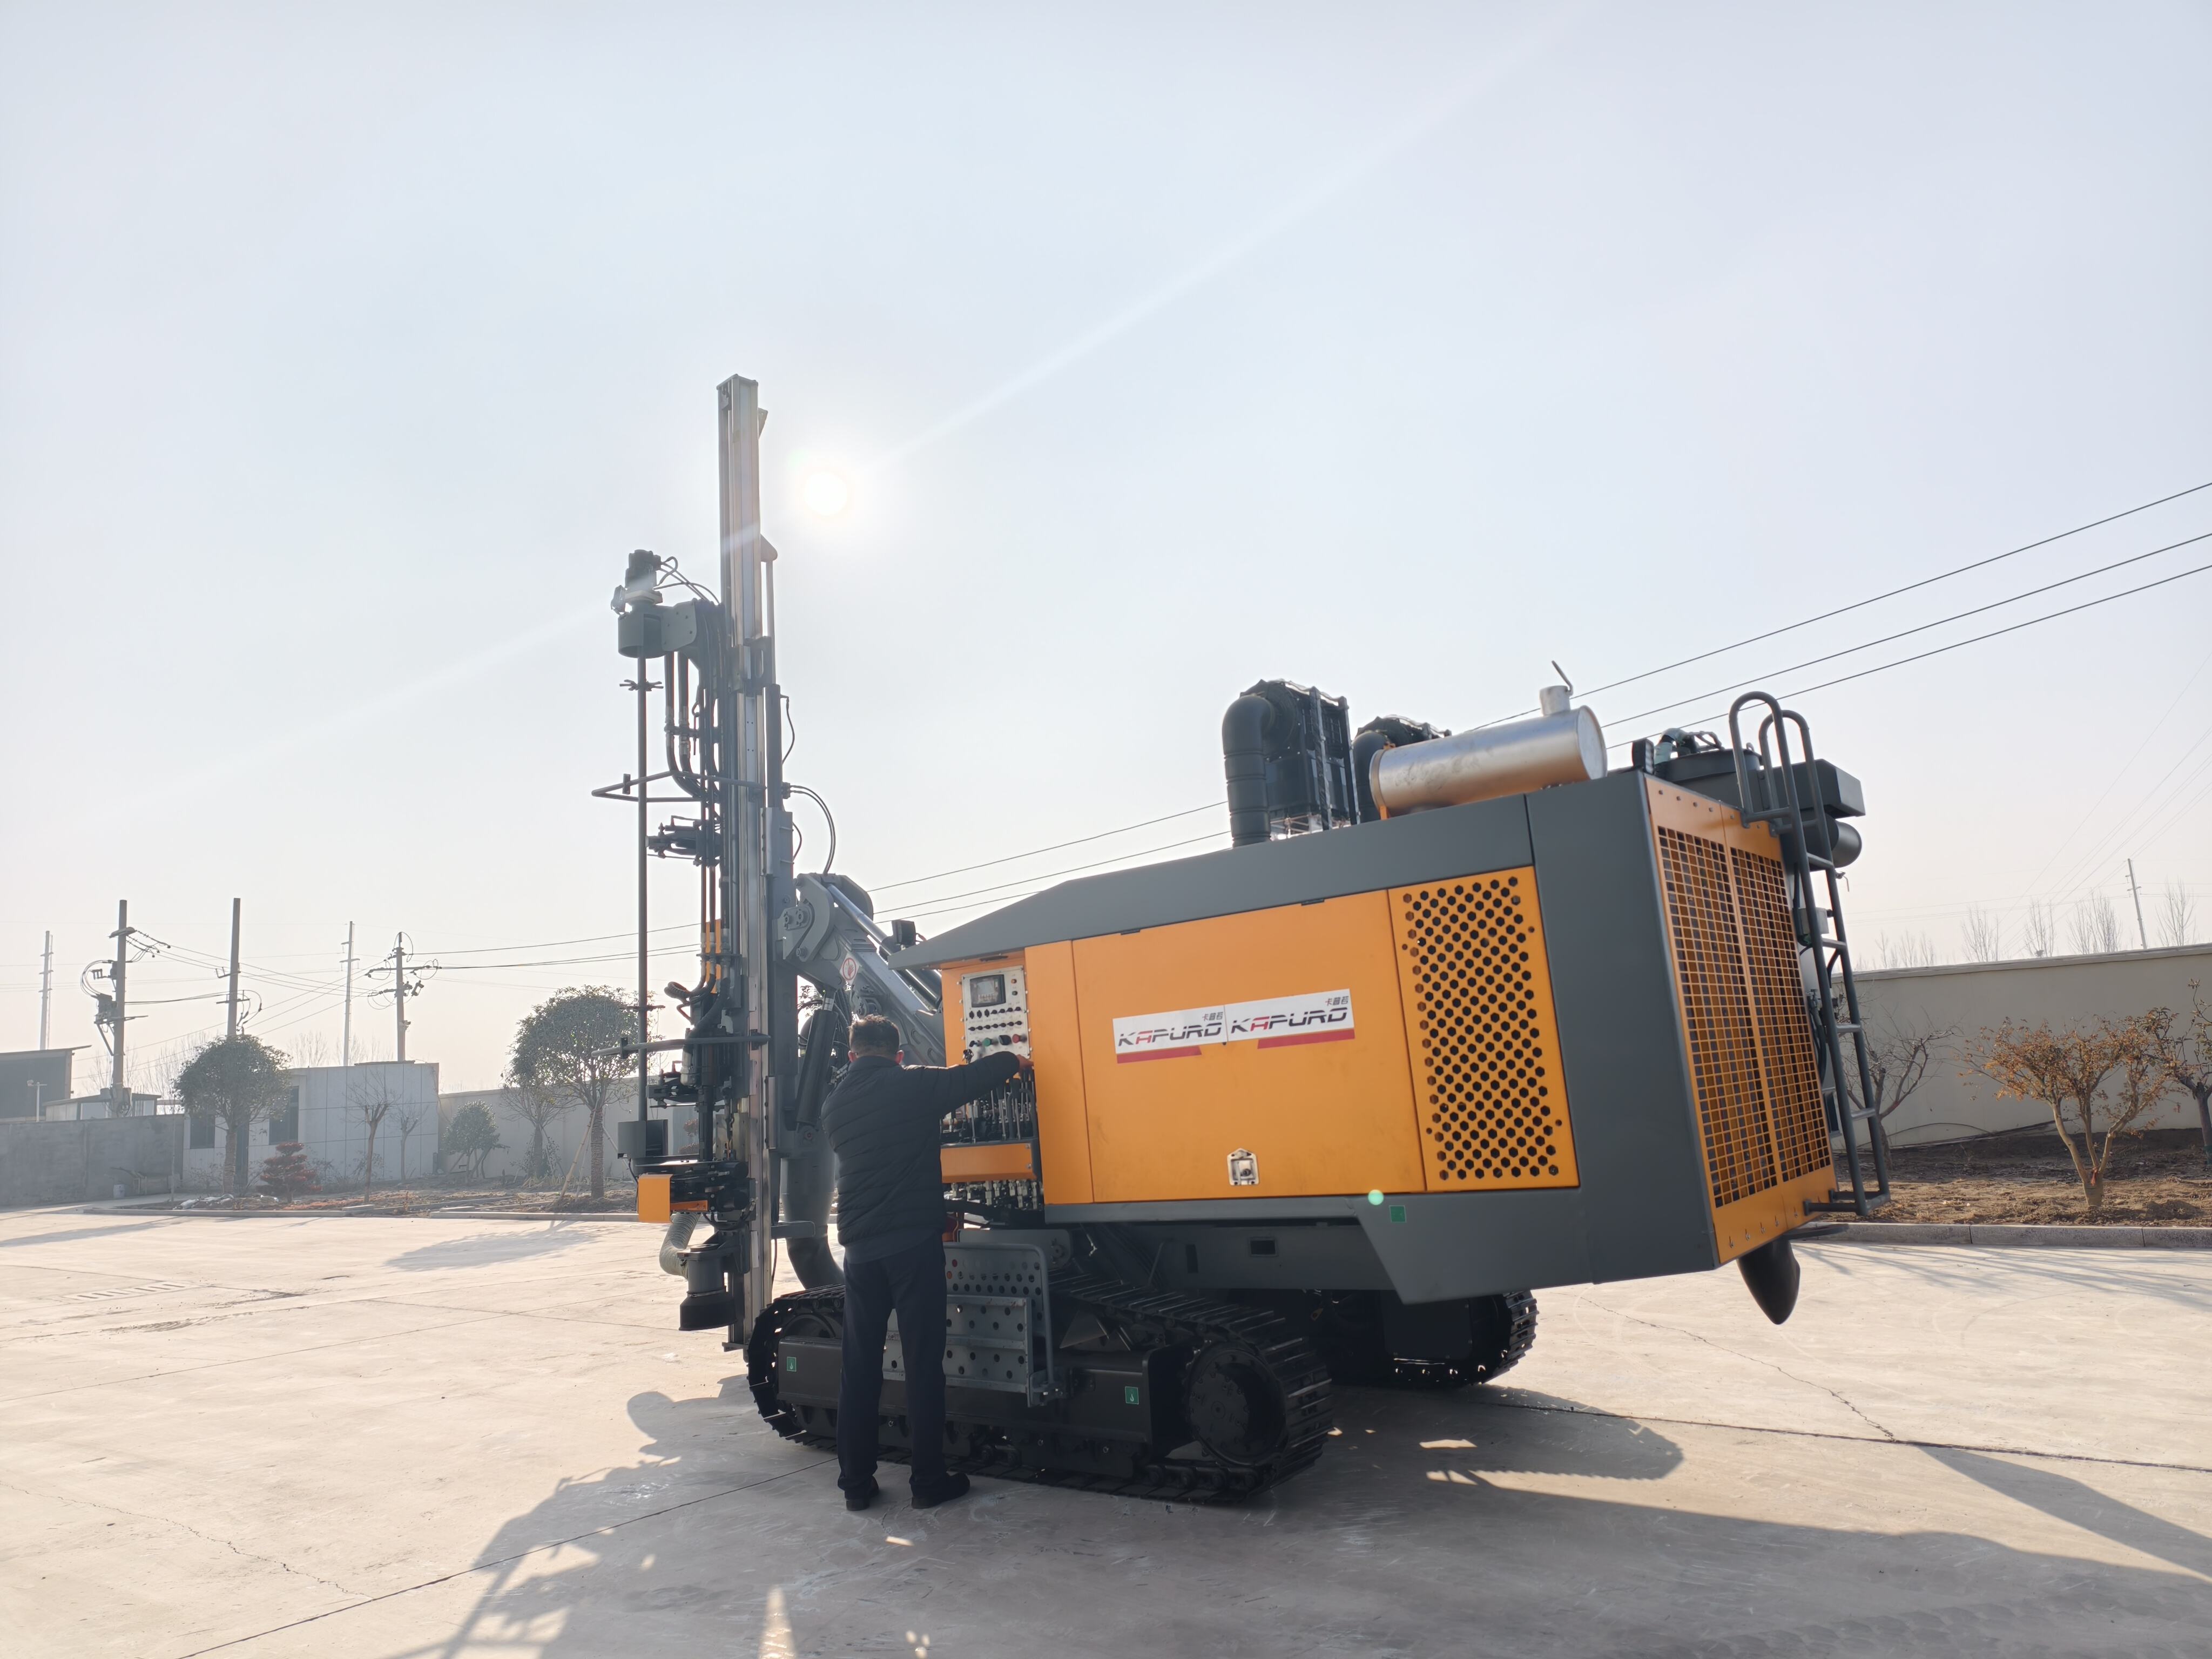
Modernae machinae foratoriae cum tractricibus pedum (crawler) insignem peritiam technologicam ostendunt per integrationem systematum foratoriorum praecipuorum et controllorum computatralium quae efficiant optimam operationem in variis conditionibus geologicis. Systema hydraulicum foratorium est cor technologicum harum machinarum, quod vim praecise regulatam praebet, quae statim adustari potest ut duretia et proprietates formati, quod foratur, respondeat. Controlla hydraulica proportionalia operatoribus permittunt parametra foratoria subtiliter regere, ut sunt celeritas rotationis, ratio penetrationis, et vis retrahendi, cum magna praecisione, quae meliora reddit procentus recuperationis nuclei, minuit consumptionem liquidi foratorii, et prolongat vitam instrumentorum. Machina foratoria cum tractrice pedum (crawler) multas methodos foratorias in una tantum structura suscipit, inter quas foratio diamantifera pro examinibus geologicis, foratio percussiva aerea pro rapida penetratione, foratio rotatoria pro foraminibus magni diametri, et foratio sonica pro applicationibus environmentalibus. Haec versatilitas necessitatem tollit instrumentorum specialium, quae unam tantum methodum foratoriam exercent, ita ut ratio utilisationis instrumentorum maximizetur et reditus super investitionem capitalem melior fiat. Systemata controllorum computatralium, quae in recentioribus modellis adsunt, praebent observationem in tempore reali parametrorum foratoriorum criticorum, quae in interface graphicis facilis ad intellegendum ostenduntur, ut operatoribus liceat condiciones optima forationis agnoscere et problemata potentialia ante quam damnum instrumentorum vel difficultates in foraminibus eveniant detegere. Facultas notarum scribendarum automatico modo progressum forationis, rationes penetrationis, et parametra operationis registrat, ita ut acta pretiosa creentur pro interpretatione geologica, documentis operis, et pro causis certitudinis qualitatis. Technologia observationis remotae, quae iam in machinis foratoriis cum tractricibus pedum (crawler) saepius adhibetur, permittit magistris operis et clientibus ut operationes foratorias in tempore reali ab omni loco cum connexione ad interretiem observent, quod transparentiam operis meliorat et decisiones cito faciendas permittit, fundatas in recentissimis resultatis forationis. Philosophia constructiva modularis, quae in modernis machinis foratoriis adhibetur, mutationes configurationis cito facit ut diversae necessitates foratoriae satisfaciantur, ita ut mutatio instrumentorum et commutatio methodorum plerumque intra horas, non autem dies, perfici possint. Systemata manuum automata pro gestione baculorum, quae in modellis praecipuis adsunt, laborem manualem minuunt, securitatem augent dum expositionem operatorum ad partes moventes minuunt, et cyclus foratorios accelerant dum tempus triplicationis, quando baculi adduntur aut removentur, breviatur. Systemata potentiae, quae machinas foratorias cum tractricibus pedum (crawler) movent, evolverunt ut includant machinas motrices conformes gradibus (tier-compliant) quae strictissimas regulas de emissionibus implent simul atque efficaciam fidam praebent; quidam autem fabricatores iam modella hybrida aut omnino electrica offerunt pro applicationibus ubi emissiones exhalationis aut pollutio sonora quaestionem constituunt. Haec versatilitas technologica machinam foratoriam cum tractrice pedum (crawler) tamquam investitionem futurae probationis constituit, quae ad postulata operum mutantia, mutationes regulativas, et expectationes clientium per totam vitam suam operationalem adaptari potest.
 EN