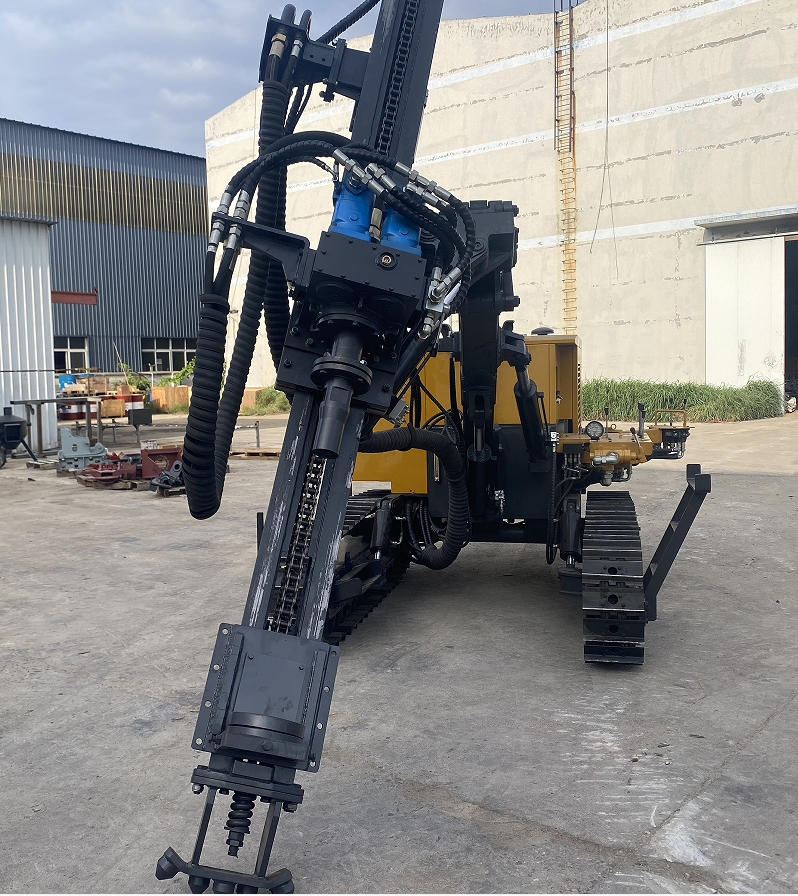
แท่นขุดเจาะแบบเจาะลึก (DTH) ไฮดรอลิกแบบติดตั้งบนรถเดินหน้า
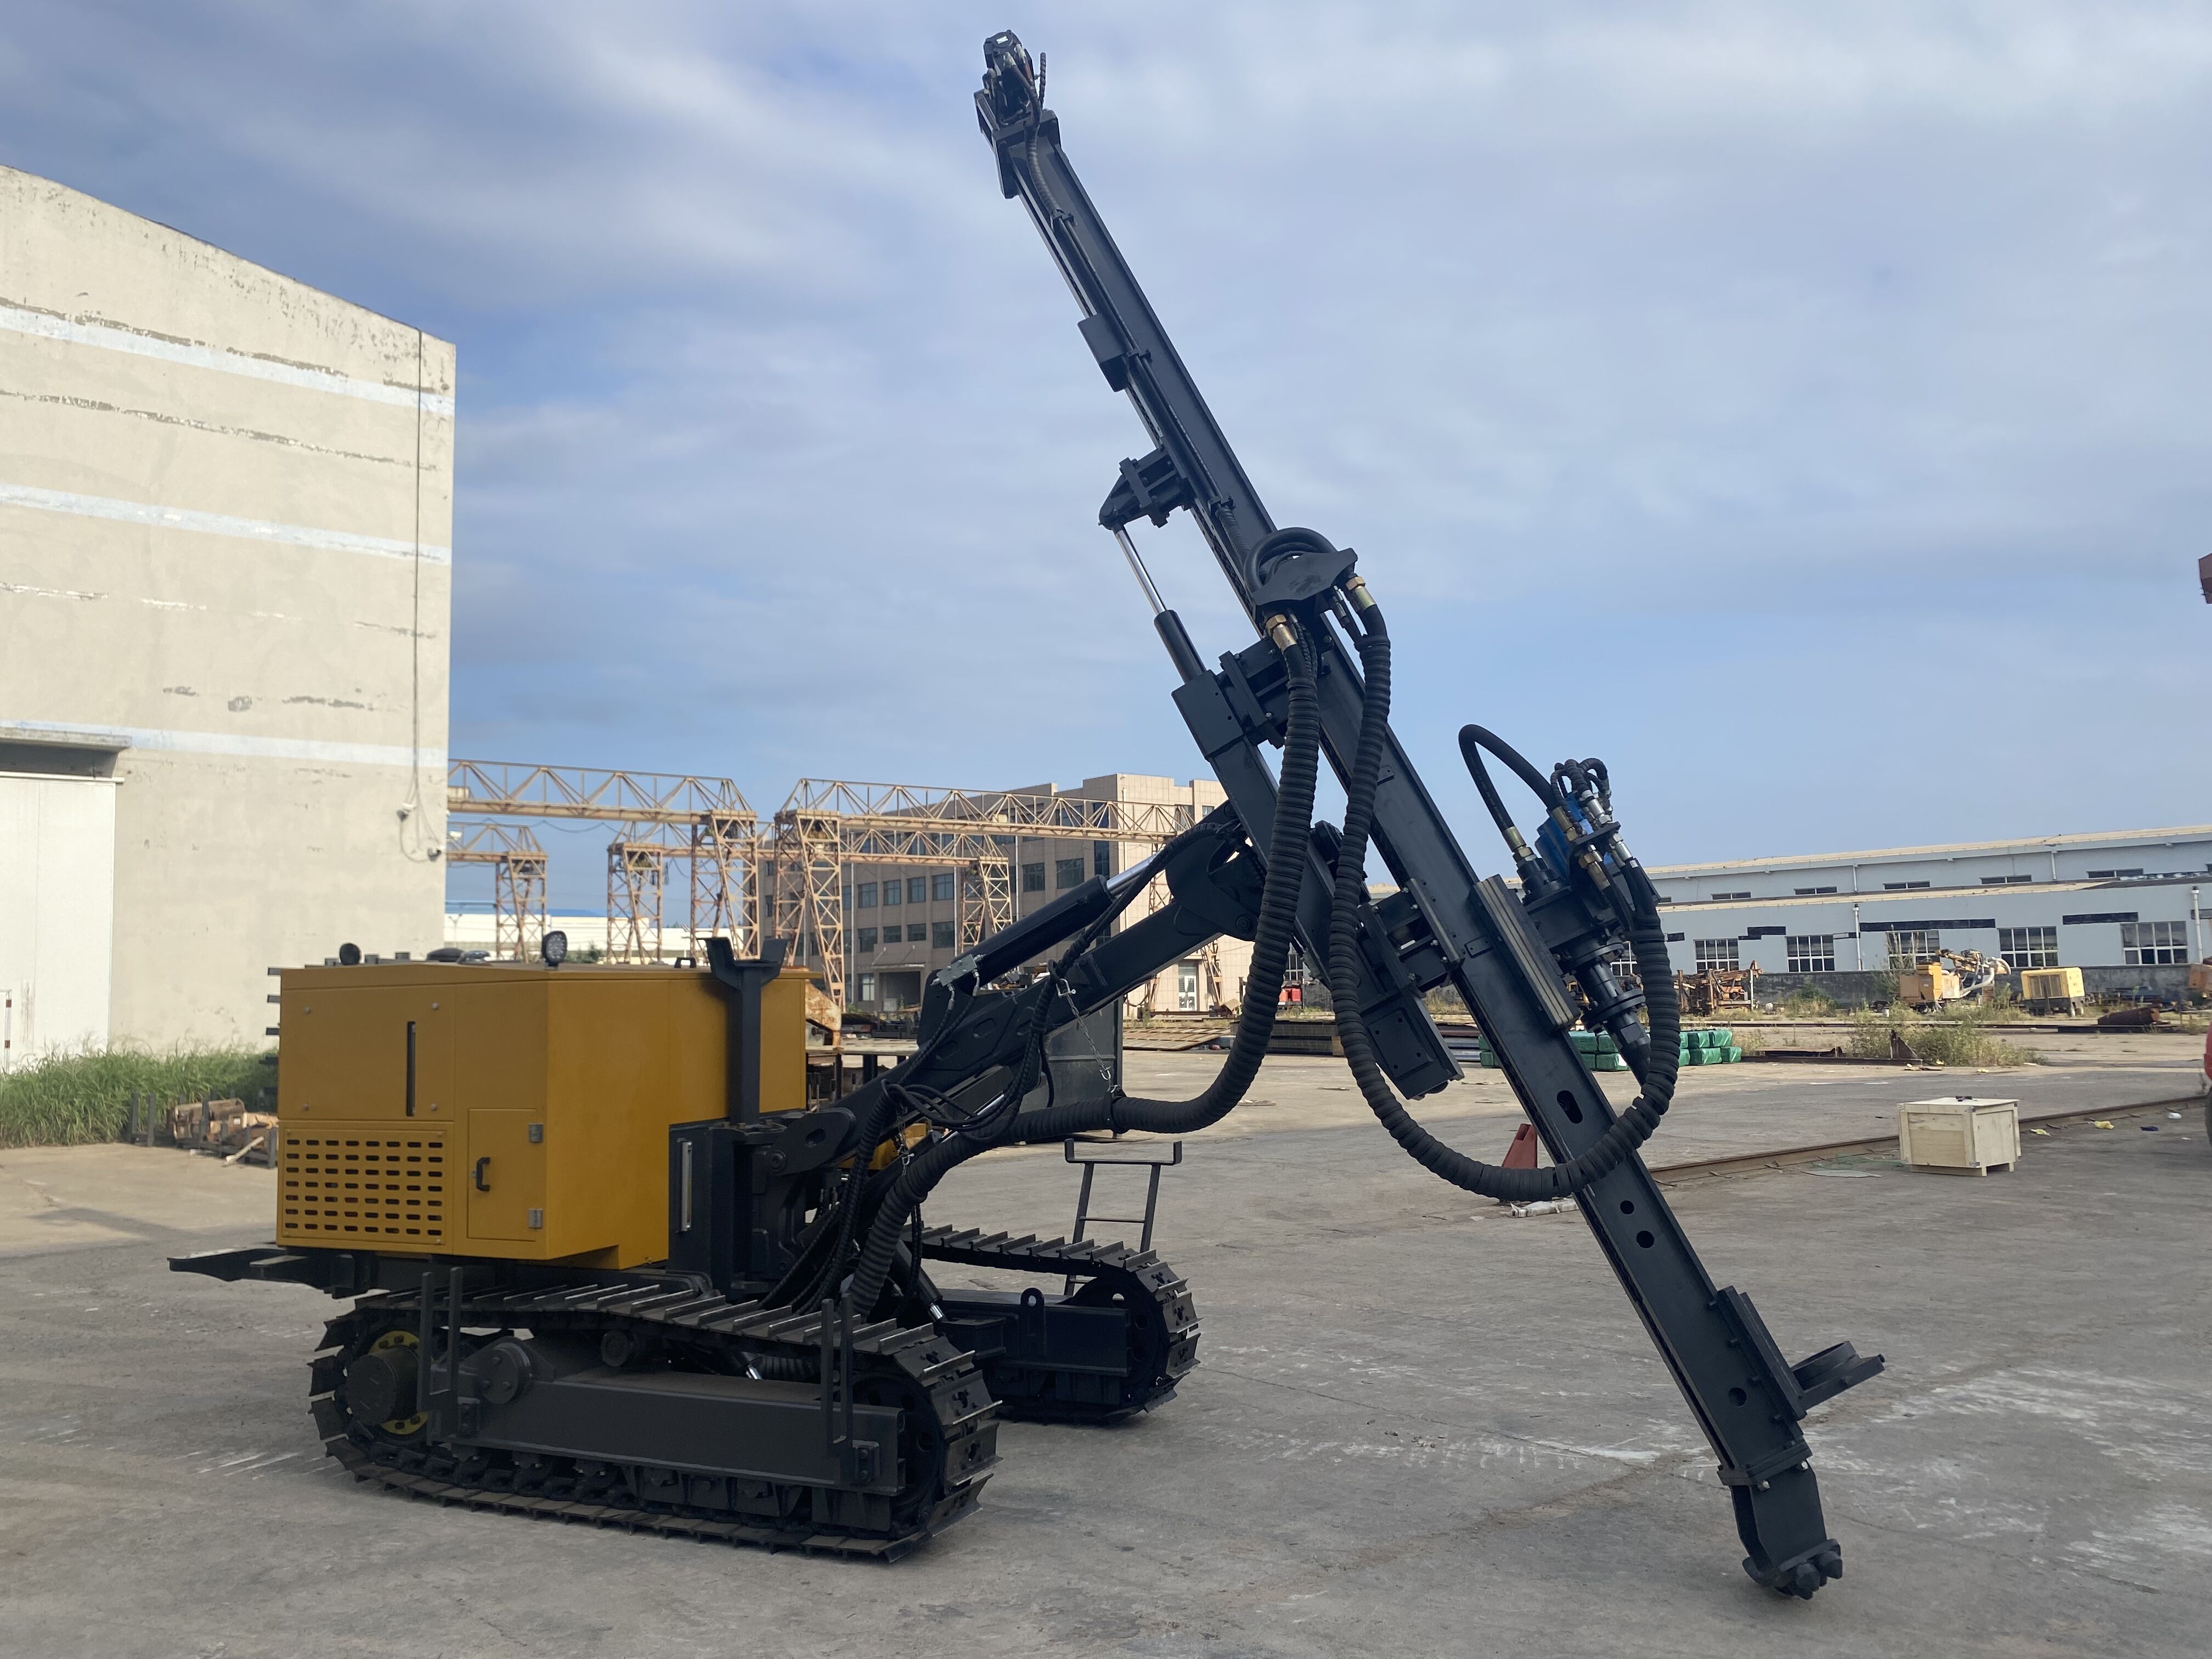
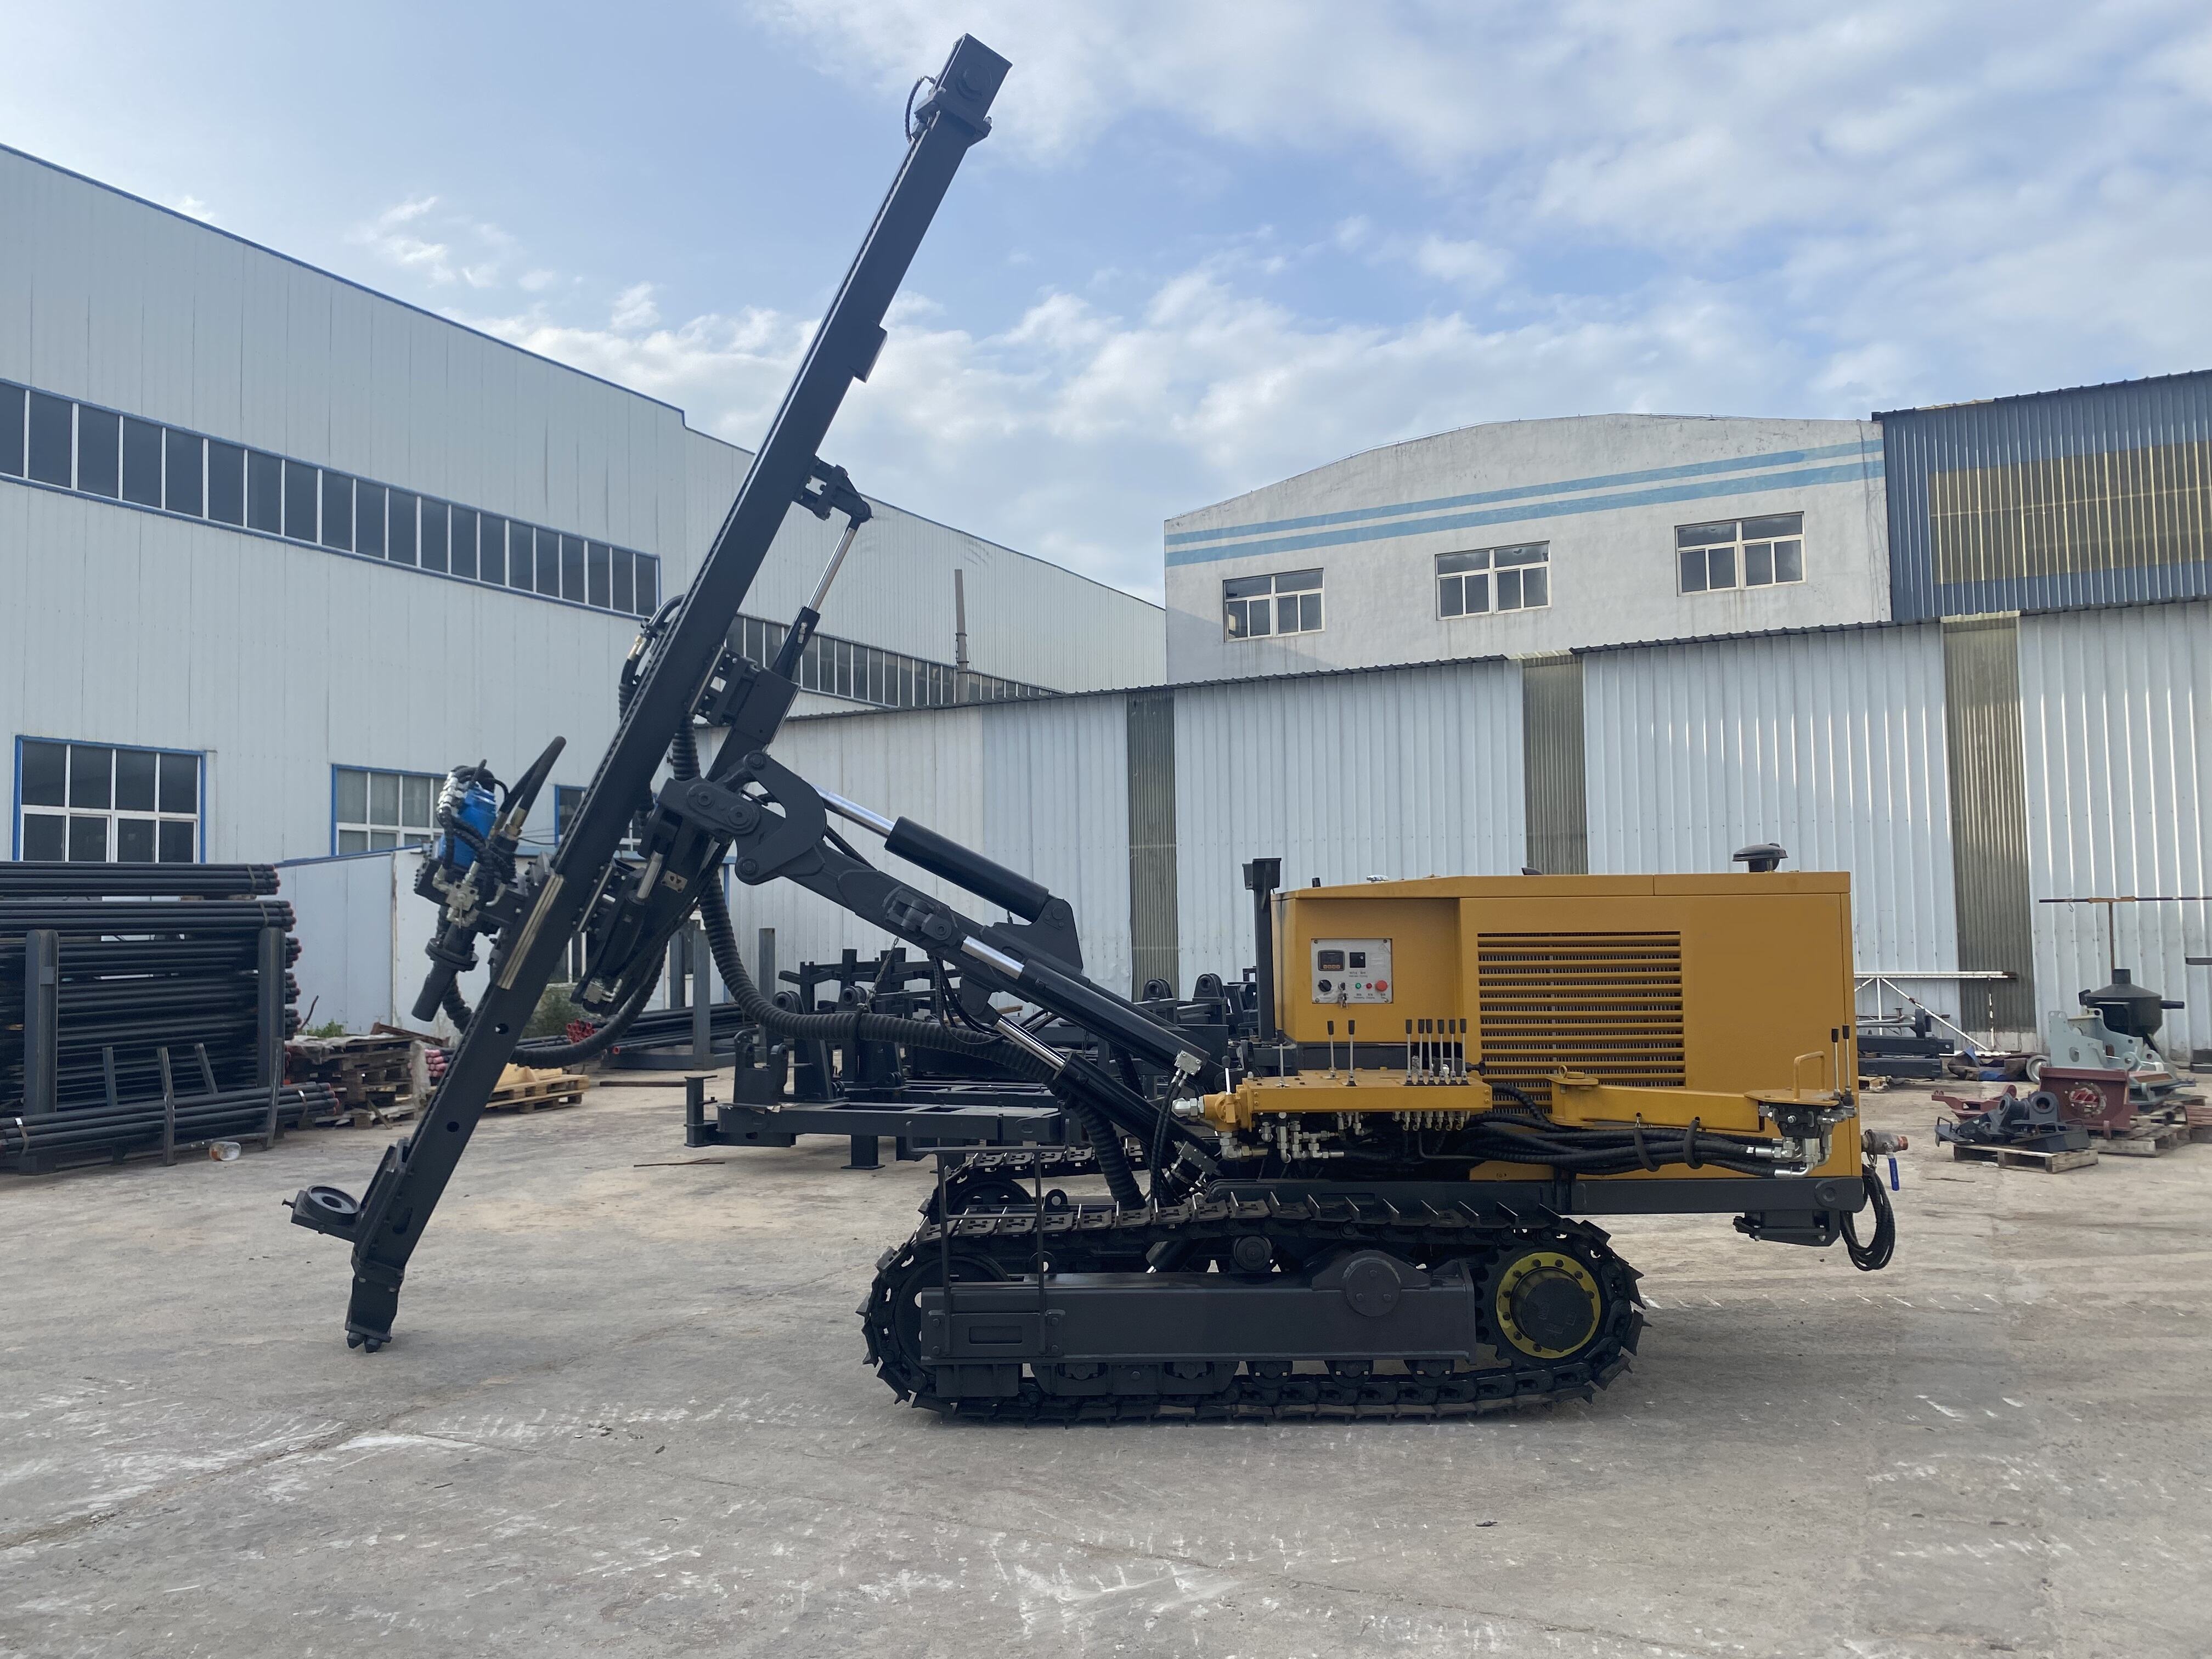
เครื่องเจาะแบบเดินบนสายพานไฮดรอลิกแบบ DTH (crawler hydraulic DTH drilling rig) ถือเป็นอุปกรณ์การเจาะขั้นสูงที่ออกแบบมาเพื่อจัดการกับงานเจาะดินที่มีความท้าทายสูงในชั้นธรณีวิทยาที่หลากหลาย โซลูชันการเจาะแบบเคลื่อนที่นี้ผสานรวมความมั่นคงของโครงสร้างรองรับแบบมีสายพานเข้ากับพลังขับเคลื่อนจากระบบไฮดรอลิก และประสิทธิภาพของเทคโนโลยีค้อนเจาะแบบลงลึก (down-the-hole hammer) เครื่องเจาะแบบเดินบนสายพานไฮดรอลิกแบบ DTH โดดเด่นเป็นพิเศษในการใช้งานที่ต้องการการเจาะในแนวตั้งหรือแนวเอียงอย่างแม่นยำ ซึ่งให้แพลตฟอร์มที่ยืดหยุ่นแก่ผู้ปฏิบัติงานสำหรับงานสำรวจ งานก่อสร้าง และงานเหมืองแร่ หน้าที่หลักของเครื่องนี้คือการสร้างรูเจาะผ่านชั้นหิน โดยใช้อากาศอัดขับเคลื่อนค้อนลม (pneumatic hammer) ที่ติดตั้งอยู่บริเวณปลายดอกสว่าน กลไกนี้ส่งพลังงานกระแทกอย่างสม่ำเสมอโดยตรงไปยังผิวที่ใช้ตัด ทำให้มั่นใจได้ถึงอัตราการเจาะที่เหมาะสมแม้ในสภาพหินแข็งที่ท้าทายมากที่สุด ระบบไฮดรอลิกควบคุมการเคลื่อนไหวหลักทั้งหมด ได้แก่ การหมุน การควบคุมแรงดันป้อน (feeding pressure) การปรับตำแหน่งของเสา (mast positioning) และการขับเคลื่อนด้วยสายพาน (crawler propulsion) ซึ่งมอบการควบคุมที่ราบรื่นและตอบสนองได้ดีต่อพารามิเตอร์การเจาะทุกตัวแก่ผู้ปฏิบัติงาน คุณสมบัติทางเทคโนโลยีของเครื่องเจาะแบบเดินบนสายพานไฮดรอลิกแบบ DTH ประกอบด้วยแผงควบคุมขั้นสูงที่มีระบบตรวจสอบแบบดิจิทัล ซึ่งสามารถติดตามความลึกของการเจาะ ความเร็วในการเจาะ ความดันอากาศ และประสิทธิภาพของระบบไฮดรอลิกแบบเรียลไทม์ โครงแชสซีแบบมีสายพานกระจายมวลน้ำหนักของเครื่องอย่างสม่ำเสมอบนพื้นผิวที่ขรุขระ ทำให้สามารถปฏิบัติงานได้บนลาดเอียงและพื้นที่ขรุขระที่อุปกรณ์แบบล้อจะทำงานได้ยาก รุ่นที่ทันสมัยยังผสานระบบลดฝุ่น ระบบจัดการแท่งเจาะอัตโนมัติ และระบบกำหนดตำแหน่งด้วย GPS เพื่อให้การวางตำแหน่งรูเจาะมีความแม่นยำสูง งานประยุกต์ใช้ครอบคลุมหลายอุตสาหกรรม เช่น การเจาะบ่อน้ำ การสำรวจแหล่งพลังงานความร้อนใต้พิภพ (geothermal exploration) การสำรวจหาแร่ การก่อสร้างฐานรากสำหรับโครงสร้างขนาดใหญ่ การทำเหมืองหิน (quarrying operations) และโครงการสำรวจพื้นที่ (site investigation projects) เครื่องเจาะแบบเดินบนสายพานไฮดรอลิกแบบ DTH มีคุณค่าอย่างยิ่งในสถานที่ห่างไกล เนื่องจากความสามารถในการขับเคลื่อนด้วยตนเอง (self-propelled mobility) ช่วยขจัดความจำเป็นในการเคลื่อนย้ายเครื่องซ้ำๆ ด้วยอุปกรณ์ภายนอก ทีมงานก่อสร้างใช้เครื่องเจาะเหล่านี้ในการเจาะรูยึด (anchor hole drilling) การเตรียมรูระเบิด (blast hole preparation) และการติดตั้งไมโครไพล์ (micropile installation) ในขณะที่งานเหมืองแร่พึ่งพาเครื่องเจาะเหล่านี้สำหรับการเจาะควบคุมระดับ (grade control drilling) และการจัดรูระเบิดสำหรับการผลิต (production blast hole patterns)
 EN